الخدمات اللوجستية والتخزين
في مراكز تحويل الشحنات والمستودعات، تُستخدم أجهزة قراءة الرموز والكاميرات 3D والكاميرات الذكية من HIKROBOT لقراءة رموز الصناديق من جميع الاتجاهات، وقياس الحجم والوزن، وفرز الصناديق فرديًا، وتتبع كل صندوق على طول الخط. وتُشرح في هذه الصفحة أيضًا منتجات المستشعرات وRFID والسلامة من OMRON وPANASONIC وTELEMECANIQUE وأجهزة الحاسوب الصناعية من ADVANTECH التي تكمل طبقة معالجة الصور هذه على الناقل، مع أمثلة الشركات المصنعة الخاصة باللوجستيات ومناولة المواد.
ماذا تحل الرؤية الآلية في الخدمات اللوجستية؟
عندما تعتمد قراءة الرموز في العمليات اللوجستية التقليدية على طريقة واحدة فقط، ترتفع نسبة الخطأ، وتحدث تقلبات كبيرة في كفاءة معالجة الشحنات الموجهة إلى وجهاتها، وتزداد تكلفة العمالة التشغيلية. ونظرًا لأن هذه السلبيات قد تبطئ التدفق على خطوط الناقل وتؤدي إلى التراكم قبل أجهزة الفرز، فإن حلول معالجة الصور التي تقوم بالتقاط الصور التلقائي وقراءة الرموز وقياس الحجم وتتبع الشحنات والمستندات تصبح وفقًا لـ HIKROBOT أدوات ذكية في اللوجستيات. ونظرًا لوجوب تتبع الطرود خطوة بخطوة من نقطة الاستلام حتى مرحلة الشحن، فإن تنفيذ عمليات قراءة الرموز الشريطية وجمع البيانات دون إعاقة التدفق على الخط يؤثر بشكل مباشر على تتبع العمليات التشغيلية.
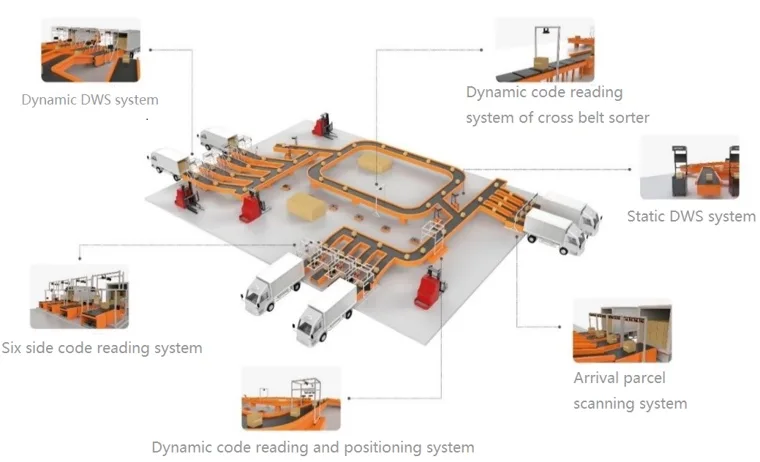
تُظهر صورة المخطط التوضيحي لنظام HIKROBOT المسار الفعلي الذي يسلكه الطرد منذ دخوله المنشأة في مركز حديث لنقل البضائع، إلى جانب نقاط التحكم الحرجة على هذا الخط. وضمن مخطط التوزيع هذا، وبعد مرحلة فحص الاستلام في قسم قبول البضائع، تواصل الطرود طريقها عبر محطات DWS الاستاتيكية أو DWS الديناميكية بناءً على متطلبات القياس. وفي المراحل التالية من العملية، تـُجمع بيانات الطرود عبر أنفاق قراءة الرموز سداسية الأوجه ونقاط القراءة الديناميكية على المفرز ذي الأحزمة المتقاطعة لتنفيذ عمليات الفرز قبل الشحن.
1. الاستشعار اللوجستي: قراءة الرموز، OCR والحجم
عندما تُقرأ البار كودات على الطرود، وتُحلل نصوص الملصقات، وتُحدد أحجام الطرود على الخطوط اللوجستية بواسطة أجهزة منفصلة، تزداد التعقيدات على الخط وقد تحدث تأخيرات في خطوات مطابقة البيانات. تستخدم HIKROBOT تقنية التعلم العميق القائمة على الذكاء الاصطناعي والاستشعار متعدد الأبعاد لتنفيذ قراءة البار كود، والتعرف الضوئي على الحروف OCR (أي التعرف على النصوص)، وقياس الحجم للطرود ضمن بنية استشعار واحدة. وبفضل هذا النهج، يتم مسح معلومات الهوية والأبعاد للطرود المارة عبر الناقل عند نفس النقطة، مما يجمع تدفق البيانات المراد نقلها إلى مراحل الفرز والتصنيف التالية في مركز واحد.
نظرًا لأن ملصقات الطرود غالبًا ما تتعرض للتشوه في ظروف الميدان، فقد تم تصميم بنية قراءة الرموز القائمة على التعلم العميق للعمل في الظروف الصعبة مثل عمق المجال الكبير جدًا، التجاعيد، الاتساخ، والوهج أو الانعكاس. وبما أن كاميرات HIKROBOT تستخدم منصة مزودة بشريحة ذكاء اصطناعي، فيمكن تنفيذ قراءة الرموز، تحديد الملصق على سطح الصندوق، OCR، ووظائف تحسين الصورة الواحدة في جهاز واحد.
2. الكشف التلقائي عن معلومات الصندوق (DWS)
يعتمد تنفيذ عمليات استلام البضائع والشحن في مرافق اللوجستيات والتخزين على تجميع المعلمات الفيزيائية ومعلومات الهوية للطرود المارة عبر سير الناقل بشكل صحيح ونقلها إلى الأنظمة العليا. في نظام DWS المطور من قبل HIKROBOT، يتم وزن الصندوق تلقائيًا، وقياس حجمه، وقراءة الرمز الشريطي الموجود عليه، وتجميع كافة البيانات المكتسبة ضمن إطار تكنولوجيا السحابة للذكاء الاصطناعي ونقلها إلى خادم النظام.
بعد أن تكتشف أنظمة HIKROBOT بيانات المنتجات اللوجستية المجمعة، تـُعاد تغذيتها إلى نظام الأعمال اللوجستي الحالي في المنشأة عبر واجهة API المفتوحة، مما يضمن عمل تدفق البيانات بشكل متكامل مع البرامج المؤسسية. ينقل نظام DWS بيانات البار كود والوزن والحجم إلى نظام الأعمال اللوجستي، ويتواصل مع نظام الفرز بالكامل المتواجد خلفه لتحقيق جمع البيانات ومن ثم عملية الفرز التابعة لها. وبفضل هيكل التكامل هذا، يتم ربط معلومات الشحنة بالطرد الفعلي، وتحديد موجهات وحدة الفرز لأي طرد يجب تحويله إلى أي بوابة خروج على الخط.
3. قراءة الرموز سداسية الأوجه (نفق)
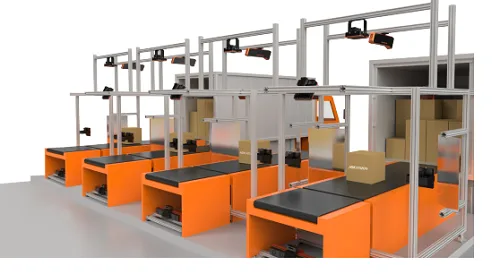
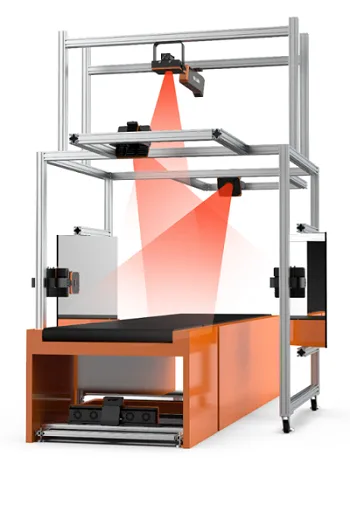
نظرًا لأن اتجاه وضع الطرود على الحزام يتغير باستمرار في خطوط النواقل عالية السرعة، توفر أنفاق قراءة الرموز قراءة مستقرة للرموز الموجودة على الأوجه العلوية والسفلية واليسرى واليمنى والأمامية والخلفية للطرد، مما يقلل الحاجة إلى التصحيح اليدوي ويزيد من كفاءة الخط. وفي بنية النفق هذه، تُستخدم كاميرات مسح المساحة عالية الدقة بـ 8.9 MP و 12 MP و 20 MP على الأوجه العلوية واليسرى واليمنى والأمامية والخلفية، بينما يُفضل استخدام كاميرا مسح السطور بـ 4K أو 8K على الوجه السفلي لمسح قاعدة الطرد. وتـُدمج كاميرات مسح المساحة المستخدمة بمرونة وفقًا لعرض الناقل ومسافات القراءة في الميدان، ويُختار الطراز المناسب لبنية التطبيق لإدراجه في المفهوم المعماري للنفق.
تقلل المرايا الخاصة المفضلة في تركيبات الأنفاق للتمكن من التركيب في المساحات الضيقة من مسافة عمل الكاميرات الجانبية، وبذلك تظل المساحة التي تشغلها معدات المسح على خط الناقل صغيرة. بينما تتكيف وحدة قراءة السطح السفلي مع الناقلات ذات الارتفاعات المختلفة، فإنها تقرأ الرموز الشريطية اللامعة أو المنعكسة أو المغلفة بفيلم بشكل مستقر. توفر منصة قراءة الرموز المرتبطة بنظام النفق إمكانية توصيل العديد من الكاميرات الذكية والكاميرات الصناعية مباشرة، بينما يتم تصميم حل التطبيق بمنطق السحب والإفلات في الواجهة الرسومية. بالإضافة إلى ذلك، تؤكد HIKROBOT أن خوارزمية قراءة الرموز التي طورته بنفسها تتمتع بقدرة قوية على التكيف مع الظروف الميدانية السلبية مثل تلف الرموز الشريطية وتجعد الورق والتغليف بالفيلم.
| المتطلبات في المشروع النموذجي لـ HIKROBOT | |
|---|---|
| الأسطح المراد قراءتها | أعلى، أسفل، يسار، يمين، أمام، خلف (رمز 1D و2D معًا) |
| دقة قراءة الرموز | > 98% |
| أصغر عرض لوحدة الرمز الشريطي | 10 mil |
| طول الرمز الشريطي | 60 – 122 mm |
| حجم الصندوق | 160 × 80 × 10 mm – 1000 × 700 × 700 mm |
| عمق المجال | 700 mm (المركز) |
| عرض / سرعة الحزام | 1000 mm / 2 m/s |
| أصغر مسافة بين الصناديق | 400 mm |
القيم هي متطلبات المشروع النموذجي الذي نشرته HIKROBOT؛ ويتم التصميم لخطك الخاص بناءً على كل مشروع.
4. فرز الصناديق الفردية
في أنظمة DWS التقليدية، يتسبب تفريغ الطرود يدويًا بالتتابع في تدني الكفاءة، وحيث إن الفواصل الزمنية بين الطرود لا يمكن التحكم فيها بدقة أثناء عملية التفريغ اليدوي، فإن نظام DWS لا يمكنه العمل بالكفاءة المستهدفة. وكما تؤكد HIKROBOT، فإن نهج استخدام وحدة تفريق مستقلة ونظام DWS يعملان بشكل منفصل يؤدي إلى عدم توافق سرعة خروج وحدة التفريق مع كفاءة الفرز في DWS، فضلاً عن تعذر ربط النظامين ببعضهما مباشرة. يتسبب هذا عدم التوافق في تداخل الطرود فوق بعضها البعض على الناقل أو تكوّن فجوات غير ضرورية على الخط، مما يؤدي إلى عدم انتظام تدفق الشحنات المتجهة إلى وحدة الفرز.
يتكون نظام تفريق الطرود الفردية من HIKROBOT بشكل أساسي من كاميرا ذكية للتعلم العميق وكاميرا 3D؛ حيث يتم تحديد مواقع الطرود في الوقت الفعلي باستخدام معالجة الصور 3D وخوارزميات التعلم العميق. يتحكم نظام التحكم الذكي من HIKROBOT بالحزام المودولي لضمان مرور الطرود فرادى وبفواصل منتظمة؛ وبذلك تُدمج وظيفتَا تفريق الطرود وسحب الطرود في بنية واحدة. وبينما يمكن ضبط حل الرؤية المطبق بمرونة وفقًا لحجم الفارز، يتطلب الأمر التكيف مع أنواع التغليف المختلفة مثل المغلفات والأكياس والطرود الكرتونية لتلبية التنوع الموجود على الخط.
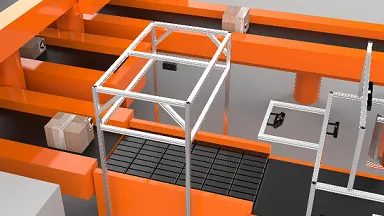
| المتطلبات في المشروع النموذجي لـ HIKROBOT | |
|---|---|
| أنواع المنتجات | المظاريف والأكياس والصناديق الكرتونية |
| ارتفاع الصندوق | 10 – 700 mm |
| زمن المعالجة في الوقت الفعلي | ≤ 50 ms |
| معدل نجاح الفرز | > 99% |
| سعة النظام | > 4000 قطعة/ساعة |
5. التتبع البصري للصناديق
نظرًا لأن العديد من البضائع والطرود تتعرض للتلف بشكل متكرر في المراكز اللوجستية، فإن هذا الوضع يؤثر سلبًا على سير العمل الطبيعي للمنشأة، وحتى لو تم زيادة عمليات التفتيش المنتظمة داخل المنشأة، يصبح من الصعب جدًا العثور على مصدر الخطأ بسرعة عند حدوث مشكلة. وكما توضح HIKROBOT، فإن التحقيق المنهجي في الأضرار أو الخسائر الناجمة يتطلب إنفاق كميات كبيرة من القوى العاملة والمواد والوقت، مما يرفع التكاليف التشغيلية. وتراقب إدارة التتبع البصري نقاط الإنتاج والنقل الحرجة بشكل شامل، وتتتبع المشهد المشكل إلى الخلف باستخدام التسجيلات المصورة، مما يعزز كفاءة معالجة شكاوى العملاء.
في المفهوم المعماري المطبق، يسجل نظام قراءة الرموز الذكي وقت وصول الطرد إلى كل نقطة حرجة وخصائصه مثل صورة الملصق والوزن والحجم والمظهر، بينما يوفر نظام المراقبة بالفيديو التغطية المصورة داخل المنشأة. يقوم نظام إدارة البيانات بمطابقة سجلات قراءة الرموز مع لقطات المراقبة بالفيديو، مما يتيح فحص وتحديد النقطة والجهاز والوقت الذي تعرض فيه طرد مفقود أو تالف للمشكلة. وفي السيناريو النموذجي لـ HIKROBOT، يُستهدف إيصال طرد أُوقف للاشتباه في احتوائه على مواد خطرة إلى وحدة الأمن خلال 30 دقيقة، ثم العودة بالخط إلى سير العمل الطبيعي.
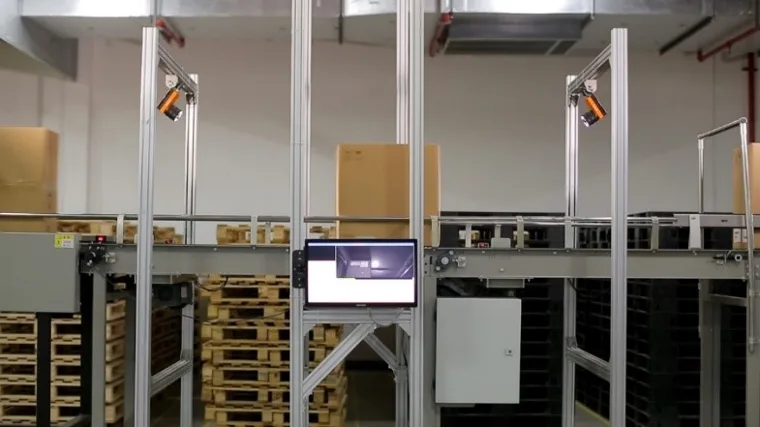
مكونات الناقل والمستودع والسلامة
نظرًا لأن قارئ الرموز وكاميرات 3D لا تعالج بيانات التغليف بمفردها في خطوط اللوجستيات عالية السرعة، فإن المستشعرات الكهروضوئية التي تكتشف وجود الطرد وتبدأ قارئ الرموز بمشغل عتادي، وأنظمة RFID التي تحدد هوية الصناديق الناقلة، وطبقات الأمان التي تضمن سلامة المنطقة، تتطلب إنشاء هيكل متكامل. وبهدف زيادة دقة التدفق في أنظمة التخزين الآلي والمكوك، توصي OMRON باستخدام المستشعرات، وقارئ الرموز الشريطية، و RFID، وتقنيات معالجة الصور معًا، حيث يتم دعم كل مرحلة في خطوط نقل المواد بآلية استشعار وتحكم مختلفة. تفصّل الحلول المناقشة في الأقسام التالية البنية الميدانية التي تمتد من الاستشعار على الناقل إلى الكمبيوترات المدمجة في المركبات، استنادًا إلى أمثلة التطبيقات اللوجستية ونقل المواد الخاصة بالشركات المصنعة OMRON و PANASONIC و TELEMECANIQUE و ADVANTECH.
6. كشف الصناديق على الناقل وتشغيل قارئ الرموز
في المنشآت الكبيرة حيث لا يمكن التحكم الكامل بالضوء المحيط مثل نقل المواد واللوجستيات، تمنع OMRON الاستشعارات الخاطئة الناتجة عن الضوء المحيط بفضل مزامنة النبضات ومرشحات الطول الموجي التي تقدمها في المستشعرات الكهروضوئية من السلسلة E3Z؛ وفي دليل تطبيق قراءة الرموز المتعددة في اللوجستيات من OMRON، يتلقى قارئ الرموز مشغل العتاد الخاص به من مستشعر كهروضوئي على الناقل. تضع OMRON عائلة المستشعرات هذه لتغطية نقل المواد واللوجستيات وتغليف الأغذية وتعبئة المشروبات وآلات السيارات، بالإضافة إلى اكتشاف الحقائب والأمتعة في بوابات دخول المترو وأنظمة نقل الأمتعة بالمطارات. أما في أنظمة مكوك المستودعات، تفحص المستشعرات الكهروضوئية باستمرار وجود أو عدم وجود الصناديق والطرود على مسار المكوك، مما يساعد في منع التصادمات التي قد تحدث في منطقة حركة المكوكات. أما لدى TELEMECANIQUE، يكتشف المستشعر الكهروضوئي المصغر XUM مرور الطرود ووجودها بخاصية كبت الخلفية في تطبيقات الناقل، بينما يؤكد المستشعر الأسطواني XUB وجود الطرد في الوضع الانعكاسي (reflex). وفي كتيب نقل المواد لشركة TELEMECANIQUE، تُعطى مسافة استشعار تبلغ 8 m للطراز المنعكس المستقطب XUM9APXBL2، و 0.3 m للطراز بكبت الخلفية XUM8APXBL2، بينما يحدد المستشعر الحثي الأسطواني XS موقع الطاولة الدوارة لنقل الناقل ويتحقق المستشعر XUM من وجود المنتج في النقطة الصحيحة قبل عملية الدوران.
تقدم PANASONIC لسلسلة CX-400 سيناريوهات ميدانية مثل التحقق من مرور الأجسام على حزام الناقل، واكتشاف انقلاب الطرود على سكة الرافعة التكديسية، واكتشاف الزجاجات البلاستيكية المكدسة على المنصات. وبينما تعمل وظيفة CX-44□ BGS في السلسلة دون تأثر عندما يكون الجسم خلف الخلفية بعيدًا حتى لو تغير لون الخلفية أو مر شخص من خلف الناقل، فإن وظيفة FGS تُستخدم مع خلفية مثل الناقل لاكتشاف المنتجات ذات الأسطح اللامعة أو الملونة أو الخشنة. تكتشف الطرازات CX-441 و CX-444، غير المتأثرة بفروق الألوان، الأجسام السوداء والبيضاء عند نفس المسافة، مما يلغي الحاجة إلى الضبط أثناء تغيرات الألوان في خط الإنتاج، وتقدم فارق ارتفاع يصل إلى 0.4 mm وقيمة تفاوت تبلغ 2% أو أقل. أما نوع استشعار الأجسام الشفافة CX-48□ فيحدد بدقة المواد الأكثر رقة مقارنة بالطرازات السابقة بفضل نظامه ودائرته الضوئية الخاصة، ويُستخدم في أمثلة مثل فيلم تغليف الأغذية بسمك 10 ميكرون، وفيلم علب السجائر بسمك 20 ميكرون، والأكياس النايلون بسمك 30 ميكرون، وزجاجات PET سعة 500 مل.
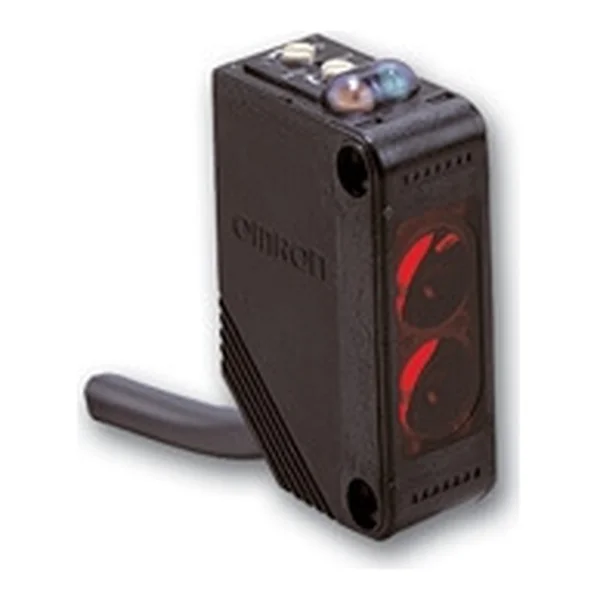 OMRONمستشعر كهروضوئي E3Zمزود بمكبر صوت داخلي، انعكاس مباشر، IP67OMRONمستشعر تقابل E3Z-T81مستشعر كهروضوئي متقابل بمكبر صوت داخلي
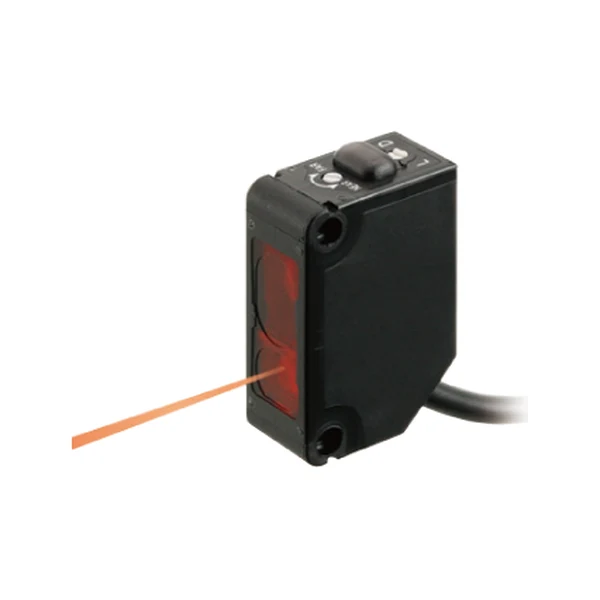 PANASONICCX-441مستشعر كهروضوئي بقمع الخلفية (BGS/FGS)
 PANASONICCX-481مستشعر عاكس لكشف الأجسام الشفافة
 TELEMECANIQUEXUM0APSAM8مستشعر كهروضوئي مصغر متعدد الأنماط
 TELEMECANIQUEXUB0APSNM12مستشعر كهروضوئي أسطواني متعدد الأنماط
7. مستشعر فوق صوتي للصناديق غير المنتظمة ومستوى المنصة النقلية
تكتشف المستشعرات بالموجات فوق الصوتية من السلسلة XX لشركة TELEMECANIQUE مرور الأجسام ووجودها في تطبيقات الناقل بقطع النظر عن اللون والشكل والاتجاه، مما يوفر التتبع دون التأثر بالخشونة أو النغمات الداكنة على سطح التغليف. يقوم الطراز XXW54 ذو الشعاع العريض في ناقل محطة التعبئة بالكرتون باكتشاف الصناديق الكرتونية الموزعة بشكل عشوائي على الخط وتجنب الانحشار، وفي الوقت نفسه ينظم تدفق المواد من خلال تفعيل محرك الناقل. أما المستشعر بالموجات فوق الصوتية XXA القائم الزاوية المستخدم في محطة التخزين المؤقت، فيكتشف الحاويات دون التأثر بالخصائص الانعكاسية للمادة، وبفضل هيكله قائم الزاوية يتم دمجه في الخط دون الحاجة إلى أجزاء تركيب ميكانيكية إضافية.
في قسم التحميل على المنصات، يُستخدم حساس XX ألتراسونيك ذو الزاوية القائمة وبمدى استشعار يصل إلى 8 m للتنبؤ المسبق بإخلاء مكدس المنصات، بينما يُفضل استخدام حساسات سلسلة XXS لمتابعة مستوى المنصات. وتستطيع سلسلة XX، التي تتميز بقابلية استشعار الأجسام الشفافة والمظلمة وذات الأسطح المنحنية بسهولة، تقليل خطر التداخل المتبادل في الخطوط التي تُثبت فيها الحساسات بالقرب من بعضها بفضل ميزة التزامن المدمجة بها. وتعمل طرازات XX ذات المخرج المنفصل في السلسلة بين 5 cm و 8 m، والطرازات ذات المخرج التناظري 4-20 mA أو 0-10 V بين 50 cm و 8 m، بينما تعمل طرازات المستوى بقطر 18 و 30 mm في المدى من 50 cm إلى 2 m.
8. تتبع الناقلات والحاويات والصناديق باستخدام RFID
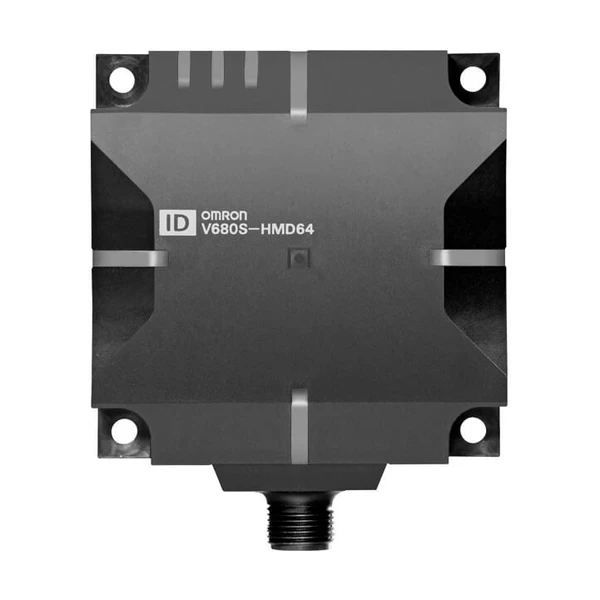
بهدف تحقيق السرعة والشفافية في العمليات داخل المستودعات، تقوم OMRON بدمج تقنيات RFID المدمجة والمرنة إلى جانب أنظمة البار كود، مما يساهم في تتبع تدفق المواد على الخط. تُعرف OMRON نظام V680 الذي يعمل بتردد 13.56 MHz ويتوافق مع معيار ISO15693 بأنه مخصص لتتبع وتدفق المواد الداخلية، بينما تقدم طراز V680S كـ نظام RFID عالمي مخصص لعمليات نقل المواد والتجميع. ومن بين التقنيات التي تدرجها OMRON لتحقيق الكفاءة العالية والدقة التشغيلية في أنظمة المكوك للمستودعات الآلية، يبرز نظام RFID أيضًا.
أما لدى TELEMECANIQUE، يضمن نظام XG RFID تحديد هوية الطرود وإمكانية تتبعها على خطوط الناقل، بالإضافة إلى صناديق وصواني الناقل في أنظمة التخزين الآلي (AS/RS). تضع TELEMECANIQUE حلول RFID هذه لتغطي العمليات اللوجستية المكونة من خطوات استلام البضائع، وإخراج البضائع، والنقل العابر (ترانزيت)، بالإضافة إلى خطوط تتبع وفرز الأمتعة في المطارات. توفر الهوائيات الذكية XG بتردد 13.56 MHz المتوافقة مع ملصقات ISO 15693 و ISO 14443 استهلاكًا للطاقة أقل من 60 mA لكل هوائي، بينما تنشئ منطقة استشعار أوسع على خطوط الناقل باستخدام ملحقات توسيع المجال بمقاسات 50×200 mm و 50×400 mm. وتضم عائلة المنتجات الطرازين XGCS4901201 و XGCS8901201 المدعومين بـ Modbus و Uni-Telway، بالإضافة إلى خيارات الهوائي الذكي XGCS850C201 التي تتصل بخطوط الاتصال Modbus TCP/IP و EtherNet/IP.
 OMRONV680S-HMD6x-EIP/PNTقارئ RFID لاتصال EtherNet/IP أو PROFINET
 OMRONV680S-D2KF6x/D8KF6xبطاقة RFID بذاكرة FRAM بدون بطارية، IP68
 OMRON · TELEMECANIQUEأنظمة RFIDتتبع المنصات النقالة والناقلات والأجزاء
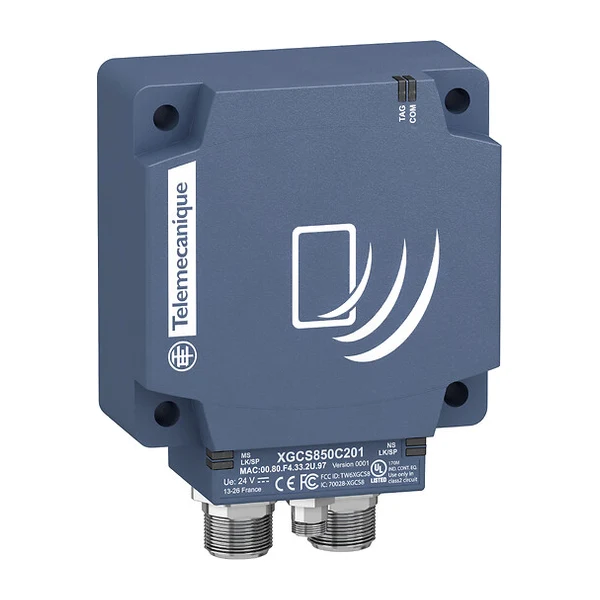 TELEMECANIQUEXGCS850C201هوائي RFID ذكي مع Ethernet، 13.56 MHz
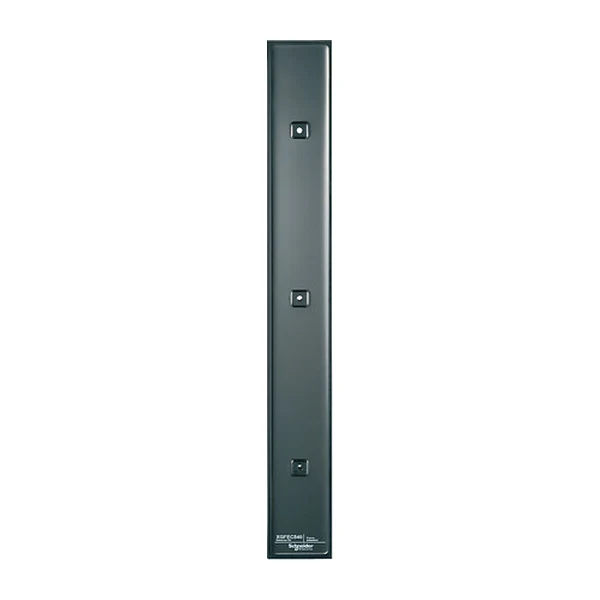 TELEMECANIQUEXGFEC540 / 2525موسع مجال RFID من النوع الناقل
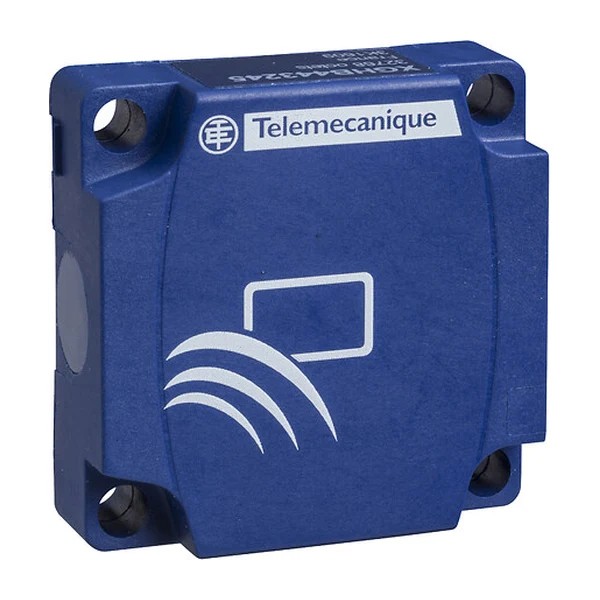 TELEMECANIQUEXGHB44xx45بطاقة RFID أبعاد 40 × 40 mm، IP68
9. المستودع الآلي (AS/RS) وتحديد موقع المكوك
بهدف تحقيق دقة وكفاءة عاليتين في أنظمة التخزين الآلي والمكوك (AS/RS)، توصي OMRON باستخدام مستشعرات، وأجهزة قراءة الرمز الشريطي، وRFID، وتكنولوجيا معالجة الصور معًا. ولتحديد وصول عربة المكوك إلى النقطة الصحيحة أمام الناقل أو الرف، تشكل مستشعرات التقارب التي تكتشف اقتراب المكوك خيارًا مناسبًا لتحديد الموقع. وتغطي محفظة مستشعرات التقارب التي تقدمها OMRON خيارات المستشعرات السعوية والحثية المقاومة لبيئات المستودعات الصناعية الصعبة.
أما لدى TELEMECANIQUE، في تطبيقات AS/RS، يتحقق المستشعر الحثي الأسطواني XS من موقع الصينية قبل منح الإذن بالحركة، مما يراقب لحظة تحميل واستلام الشحنة بواسطة المنصة. وبينما يُستخدم الطراز XS618B1PAM12 في السلسلة الأسطوانية بهيكل M18 ومسافة استشعار 8 mm في التحقق من الموقع، يفحص المستشعر الكهروضوئي XUM المزود بوضع كبت الخلفية وجود الحمولة على الصينية ويضبط موقع المنصة أمام خلية التخزين. ومن أجل منع المكوك أو المنصة من الخروج عن الحدود المحددة، تعمل المستشعرات الحثية المستطيلة XS ذات الهيكل 40x40x70 mm في كشف الحركة الزائدة، ويوفر الطراز XS7C2A1PCM12 في هذه السلسلة مسافة استشعار 15 mm، بينما يوفر الطراز XS8C2A1PCM12 مسافة استشعار 20 mm.
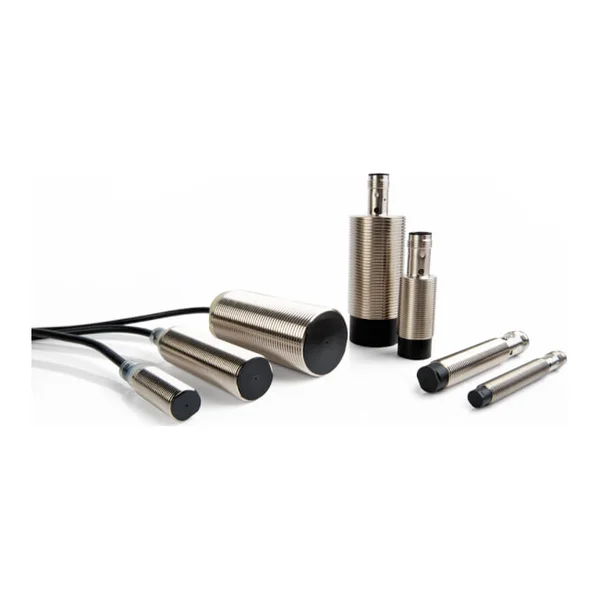 OMRONE2B-M18KS05-M1-B1مستشعر تقارب حثي M18 قابل للتركيب المدمج
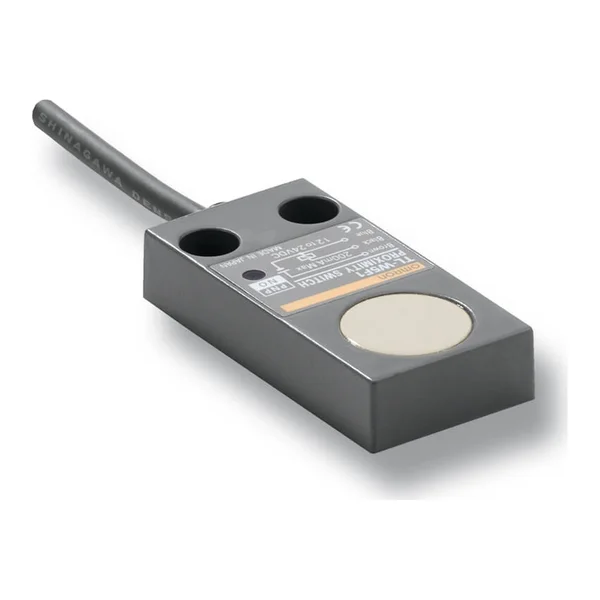 OMRONTL-W3MB1مستشعر تقارب حثي مستطيل
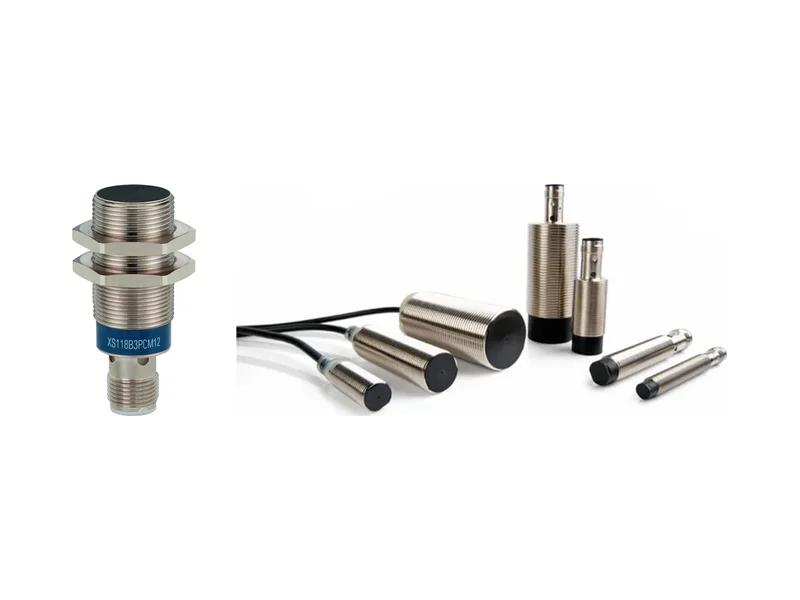 OMRON · TELEMECANIQUEمستشعرات حثيةمستشعرات التقارب الأسطوانية والمستطيلة
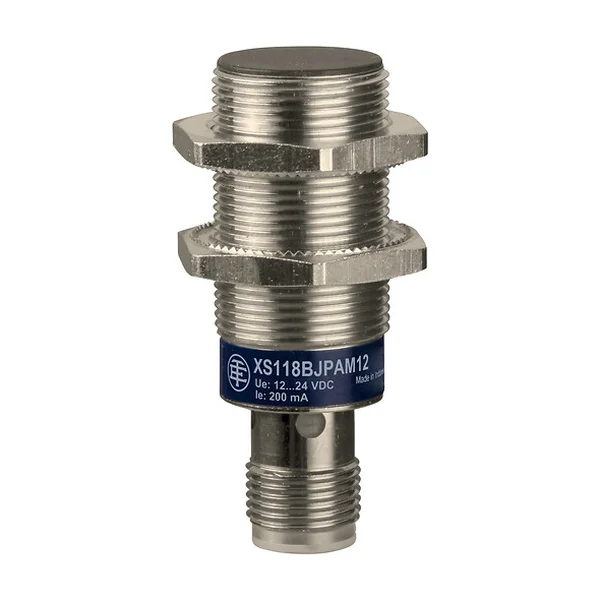 TELEMECANIQUEXS618B1PAM12مستشعر حثي M18، Sn 8 mm
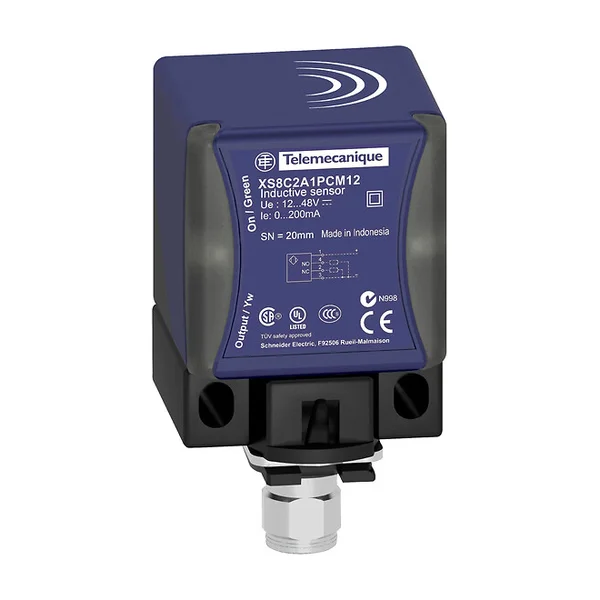 TELEMECANIQUEXS8C2A1NCM12مستشعر حثي 40 × 40 × 70 mm، Sn 20 mm
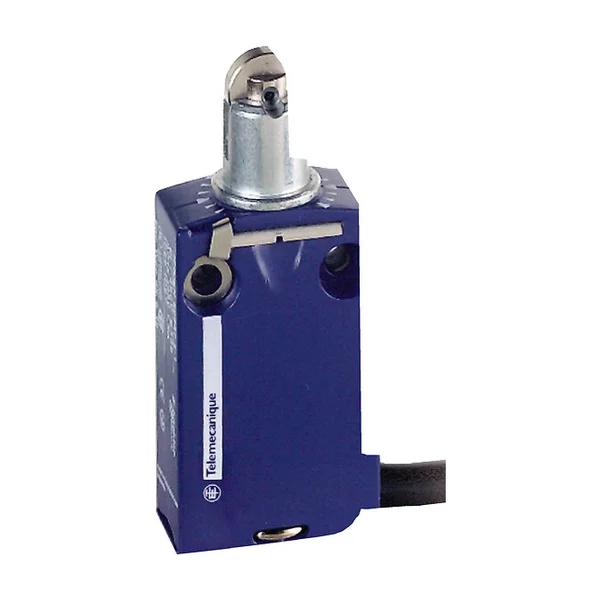 TELEMECANIQUEXCMDمفتاح نهاية شوط مصغر، فتح إيجابي
10. التنضيد، التغليف بالشرائح والمرحلة النهائية للخط
في محطات تغليف المنصات، تراقب TELEMECANIQUE الحركة الزائدة عند الحدود السفلية والعلوية باستخدام مفتاح نهاية الشوط XCKP ذي الصلابة الميكانيكية العالية ومقاومة الاهتزاز المرتفعة، بينما تعلن مسبقًا عن وشك انتهاء لفة غشاء التغليف بفضل حساس XX ألتراسونيك ذي المخرج التناظري. ولأن المناطق التي توجد فيها آلات التعبئة والتغليف تحتوي على غبار ورطوبة كثيفين، يُوصى باستخدام حساسات ذات فئة حماية لا تقل عن IP67 وفقًا لمعيار IEC 60529 للمعدات في هذه المنطقة. بينما يكتشف حساس XXW54 ألتراسونيك واسع الشعاع الرافعات الشوكية المقتربة من منطقة التغليف أو التحميل، مفعلاً مصباح التحذير الذي ينبه السائق والعاملين المحيطين.
في تطبيقات الرافعة الشوكية، تضع TELEMECANIQUE مفاتيح نهاية الشوط XCKP التي توفر تكيفًا ميكانيكيًا سهلاً بفضل هيكلها المدمج ورأسها المودولي، أو طرازات XCMD التي توفر تنوعًا واسعًا في الرؤوس. أما الحساسات الحثية XS المناسبة لبنية المركبات المتحركة، فيُفضل استخدامها في نقاط استشعار الموضع على الرافعة الشوكية بفضل أحجامها المدمجة ومتانة هياكلها الميكانيكية. وتوفر سلسلة الحساسات ألتراسونيك XX الحاصلة على شهادة E2 للمعدات المتحركة وطراز XXW54 الحاصل على شهادة E زاوية شعاع أوسع إلى جانب مناعة عالية ضد التداخل الكهرومغناطيسي (EMC)، مما يتيح الاستشعار حول المركبة.
11. سلامة الناقل وممر AS/RS وآلة التنضيد
في الخلايا الروبوتية وخطوط الناقل في المستودعات ومراكز تلبية الطلبات، تضمن OMRON سلامة الأشخاص باستخدام الستائر الضوئية للسلامة F3SG-SR التي توقف النظام عند دخول شخص ما إلى المنطقة الخطرة، وتتكيف مع ممرات AS/RS بكل العروض بفضل فواصل الخطوات البالغة 40 mm. في النقاط التي تدخل فيها المادة وتخرج من منطقة الخطر، تقدم السلسلة F3SG-RA ثلاثة أوضاع كتم (muting) مختلفة: شكل T و X القياسي، وشكل L للخروج فقط، واستشعار الموقع، مما يفعل وظيفة الكتم الديناميكي التي تضبط الأشعة تلقائيًا وفقًا لارتفاع قطعة العمل. في الحالات التي تهتز فيها قطعة العمل للأمام والخلف أو توجد فجوات صغيرة بين المنتجات على المنصة، يوسع مشغل الكتم الذكي وظائف F3SG-RA؛ وفي مثال التعيين المسبق من OMRON، لا تسمح الستارة الضوئية للسلامة عند مدخل يسهل الوصول إليه بواسطة الرافعات الشوكية بإعادة تشغيل الآلة عند وجود موظف غير مرئي بالداخل. بالإضافة إلى السلسلة F3SG-R بمسافة استشعار تصل إلى 20 m وحماية IP67، تقدم OMRON في خلايا الترتيب الروبوتي للمنصات الماسح الليزري للسلامة OS32C، والمفاتيح غير التلامسية D41L و D41D، ومفتاح الباب بالمرور D4NS، ومفاتيح الأبواب المقفلة D4SL-N لمنع الاحتجاز بالداخل.
من جانب PANASONIC، تسهل ستائر ضوئية للسلامة من سلسلة SF4D ترتيب حساسات الكتم وإعداداتها بفضل المخطط الزمني الذي يوضح التوقيت الفعلي للدخول؛ حيث تدعم ترتيبات الخروج فقط، والدخول المتزامن، و4 حساسات متوازية، وحساسين متقاطعين. وتتيح وحدة التحكم عالية الوظائف ST4-C12EX التي تقدم ثلاثة أنماط كتم مختلفة، توصيل رؤوس الحساسات وحساسات الكتم والمصابيح بها مباشرة، بينما تولد إنذارًا عند تعطل مصباح الكتم. وتذكر PANASONIC بوضوح في الوثائق التي نشرتها أنه لا ينبغي استخدام منتجات السلامة SF4D وSF4C وSF4B وST4 على المعدات المتحركة مثل AGV.
تقدم TELEMECANIQUE ستائر ضوئية للسلامة من الفئة XUSL4 ذات النوع 4 PLe/cat4 والفئة XUSL2 ذات النوع 2 PLd/cat2 بمسافة كشف تبلغ 0-4 أمتار أو 0-12 مترًا لمراقبة وصول الأشخاص في آلات التغليف بالشرائح والمناطق الخطرة. ولمراقبة حالة أبواب الحماية وفقًا لشهادات ISO 13849-1 PL e وIEC 62061 SILCL3، تُستخدم مفاتيح السلامة RFID لا تلامسية TELEMECANIQUE XCSRC. وفي مناطق الناقل العريضة التي تتطلب التوقف في حالات الطوارئ على طول الخط، يتم تضمين مفاتيح التوقف في حالات الطوارئ بالسحب TELEMECANIQUE XY2 في بنية السلامة.
 OMRONF3SG-4SRAستارة ضوئية للسلامة من النوع 4، PL e
 OMRONF3SG-4RAستارة ضوئية للسلامة من النوع 4 بنمط التعطيل المؤقت (muting)
 OMROND4SL-Nمفتاح باب السلامة المزود بقفل
 OMRONG9SXوحدة تحكم السلامة السلكية
 PANASONICSF4D-Aستارة ضوئية للسلامة من النوع 4، PL e / SIL 3
 PANASONICST4مستشعر سلامة أحادي الشعاع من النوع 4
 TELEMECANIQUEXUSL4E30Hستارة ضوئية للسلامة من النوع 4، 30 mm
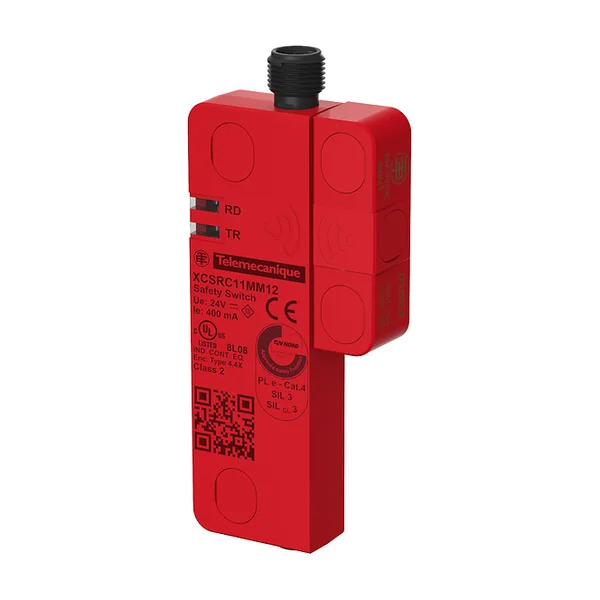 TELEMECANIQUEXCSRCمفتاح سلامة RFID لا تلامسي، PL e
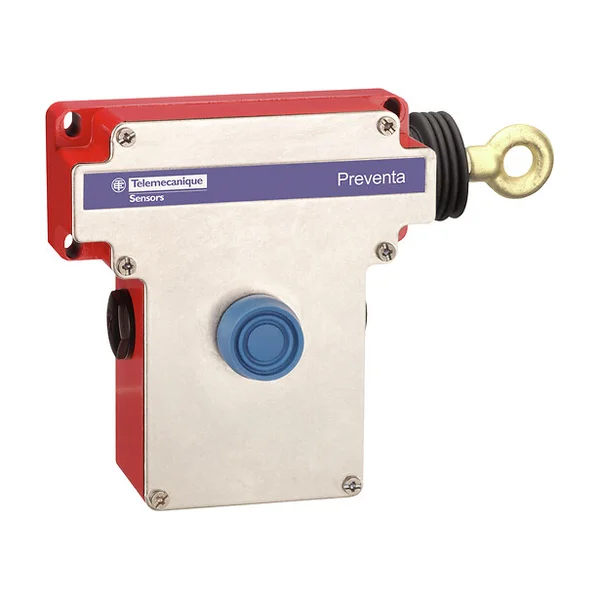 TELEMECANIQUEXY2CEمفتاح التوقف في حالات الطوارئ بالسحب المزود بقفل
12. السلامة والتحكم في AGV وAMR والرافعات الشوكية
تؤكد OMRON أن تدابير السلامة الموثوقة ضرورية بسبب عمل مركبات AGV و AMR المستخدمة في نقل المنصات في المناطق المشتركة مع البشر، وتقدم الماسح الليزري للسلامة OS32C لأنظمة منع التصادم على متن المركبات. يوفر OS32C بوزن 1.3 kg زاوية استشعار تصل إلى 270 درجة، ويغطي وجهي المركبة بماسح ضوئي واحد، بينما يدعم 70 تجميعة مختلفة للمناطق تتكون من منطقة سلامة تصل إلى 4 m ومنطقتي تحذير منفصلتين تصلان إلى 15 m. وبينما يُستفاد من مناطق التحذير لأغراض التنبيه الصوتي والتحكم في السرعة، فإن استهلاك الطاقة المنخفض البالغ 5 W (في وضع الاستعداد 3.75 W) يخفف من حمل بطارية AGV؛ ويمكن ضبط زمن الاستجابة بين 80 و 680 ms. يتوافق هذا الجهاز مع معايير IEC 61496-1 النوع 3 و ISO 13849-1 PL d والفئة 3، ويندمج في بنية السلامة بدقة أهداف قابلة للضبط تبلغ 30 أو 40 أو 50 أو 70 mm ومخرجات PNP OSSD.
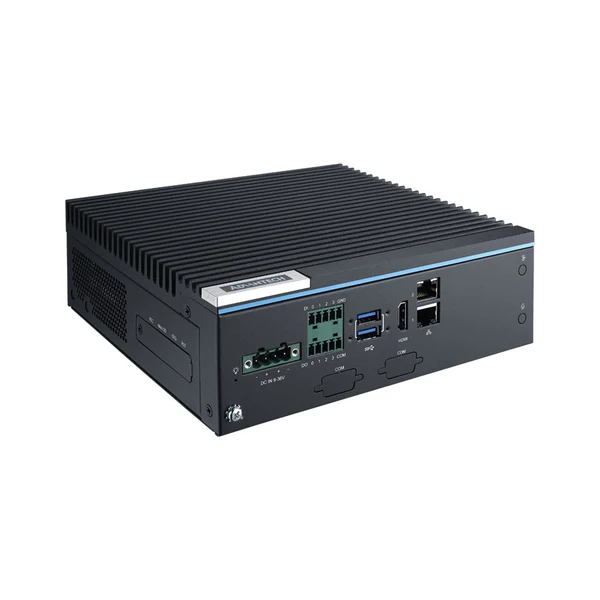
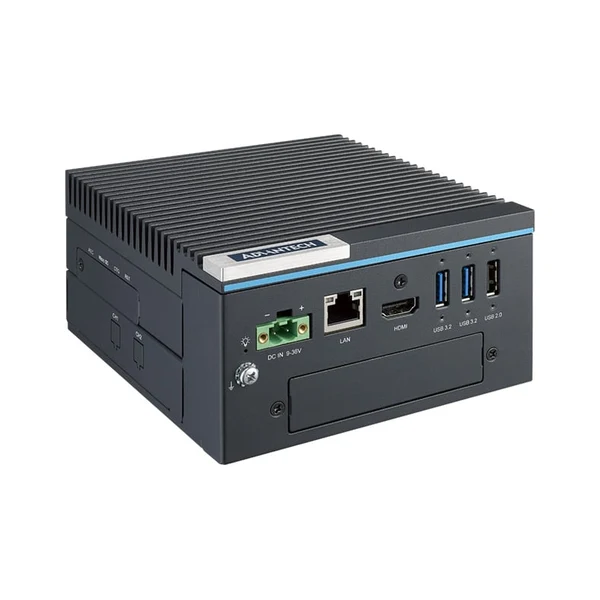
قدمت شركة ADVANTECH، التي توفر البنية التحتية للحوسبة للأنظمة الذاتية المحمولة، منصات الحافة المستندة إلى NVIDIA Jetson التي طورتها للمركبات الموجهة آليًا AGV والروبوتات المحمولة المستقلة AMR والرافعات الشوكية الذاتية والمناورات المحمولة في معرض LogiMAT 2026. ومن هذه المنصات التي تعالج البيانات في مكان إنتاجها، يوفر نظام التحكم AFE-R750 قوة معالجة تصل إلى 275 TOPS مع معالج Jetson Orin NX أو AGX Orin، ويدعم 4 منافذ GbE و 2 منفذ COM و DIO وواجهات CAN FD ودعم ROS2 المخصص لـ AMR، مما يدير توصيلات الكاميرا و LiDAR و IMU. يوفر الطراز MIC-732-AO القائم على NVIDIA Nova Orin، والذي يهدف إلى الانتقال المباشر من أنظمة AGV إلى تقنية AMR، زاوية رؤية 360 درجة عبر 8 موصلات GMSL FAKRA بينما يدعم وحدات 2D و 3D LiDAR. أما نظام MIC-733-AO edge AI الصناعي الذي يعمل في نطاق درجات حرارة بين −10 و 60 °C، فيوفر مزود طاقة إجمالي يصل إلى 60 W للكاميرات عبر 4 منافذ PoE.
تضع ADVANTECH جهاز TREK-50N كـ منصة AI داخل المركبات تعتمد على Jetson Orin NX لمكاملي الأنظمة الذين يطورون حلول التعدين الذاتي والخدمات اللوجستية للموانئ وآلات العمل الثقيلة؛ حيث يعمل هيكله الخالي من التهوية بين -20 و 70 °C ويتميز بحماية IP67. أما طراز TREK-60N بمهندسيته المزدوجة المعتمدة على Intel Core و Jetson Orin NX، فيدعم ظروف الميدان الشاقة بفضل PoE بـ 4 قنوات، و 12/24 V E-Mark، وشهادة ISO 7637-2، وواجهة CAN مزدوجة. يعمل TREK-60N بهيكله الخالي من التهوية بين -20 و 60 °C ويتمتع بحماية IP65؛ وتبرز ADVANTECH كلا الطرازين في صفحة حلول iLogistics التي تغطي إدارة المستودعات والأسطول.
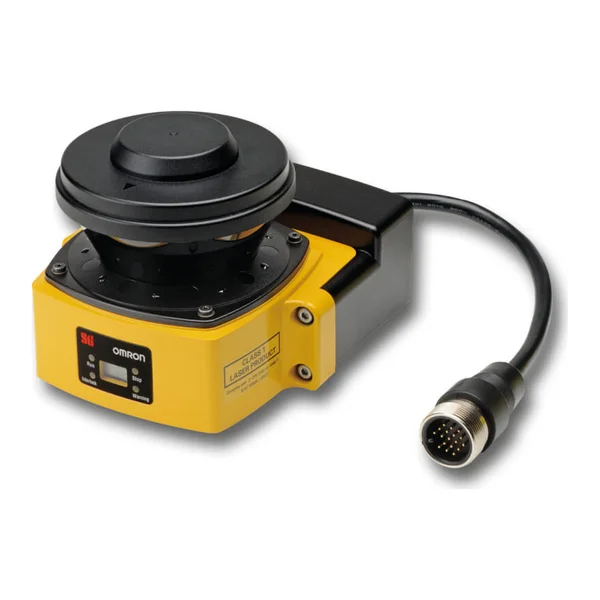 OMRONOS32Cماسح ليزري للسلامة من النوع 3
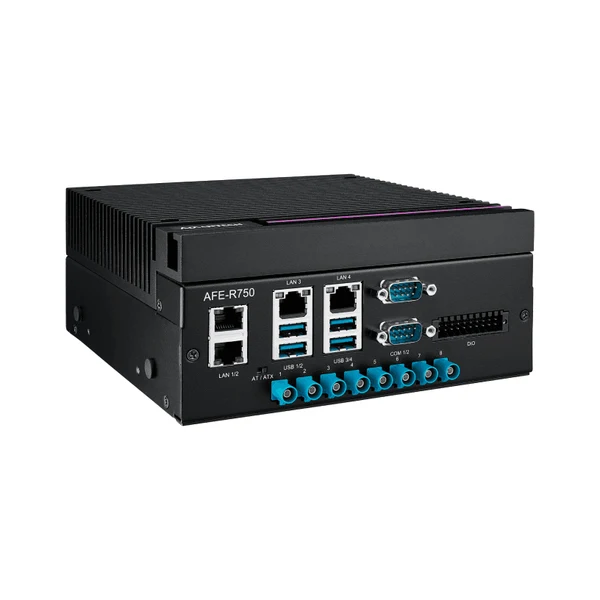 ADVANTECHAFE-R750نظام تحكم AMR، Jetson Orin
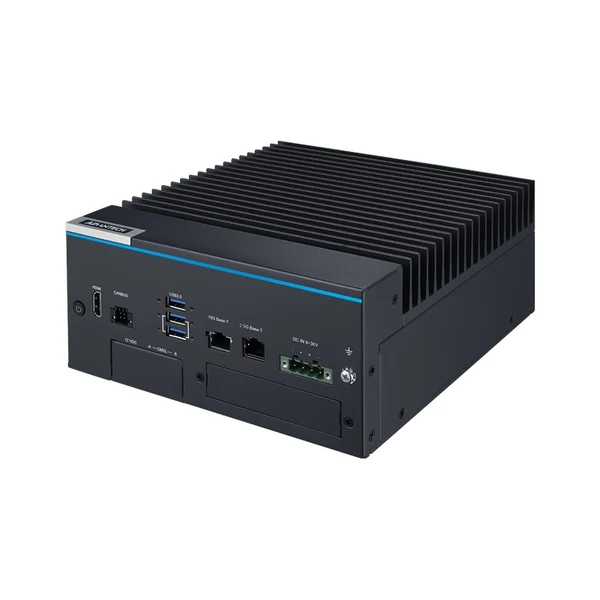 ADVANTECHMIC-732-AOنظام الذكاء الاصطناعي لـ AMR القائم على Nova Orin
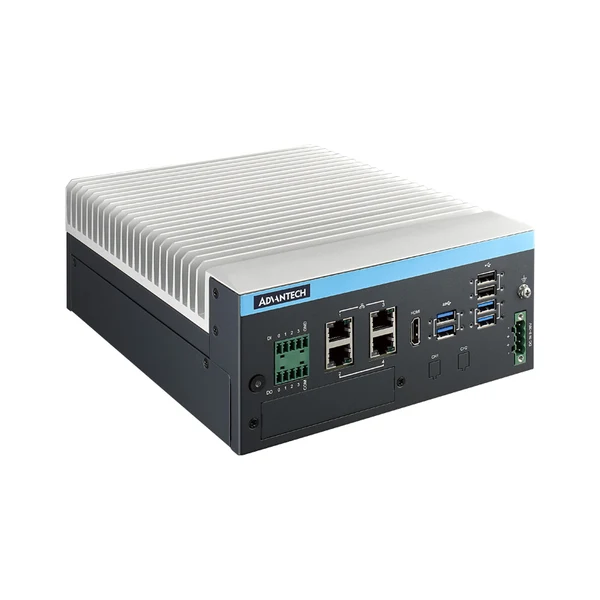 ADVANTECHMIC-733-AOذكاء اصطناعي حافة بدون مروحة قائم على Jetson AGX Orin
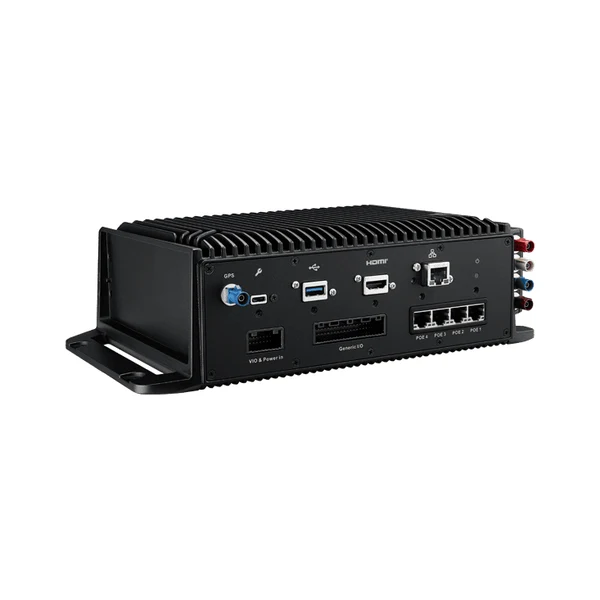 ADVANTECHTREK-50Nمنصة الذكاء الاصطناعي المدمجة بالمركبة Jetson Orin NX
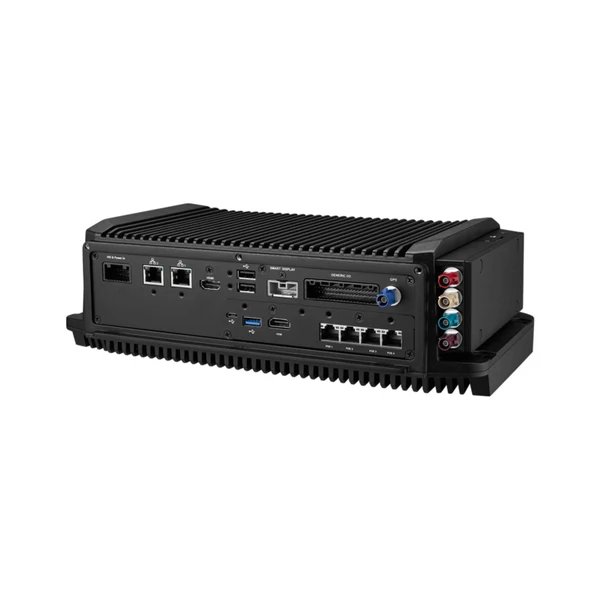 ADVANTECHTREK-60Nمنصة مدمجة بالمركبة بنظام مزدوج Intel + Jetson
13. محطات الصور ولوحات مشغلي المستودعات
تضع ADVANTECH أجهزة الكمبيوتر الحافية (edge) المدعومة بـ AI لإدارة عمليات الفرز والتوجيه الذاتي في العمليات اللوجستية، بينما تخصص طراز MIC-713-ON لمهام تخطيط المسار، وتتبع المخزون في الوقت الفعلي، وأنظمة الروبوتات للفرز والتجميع والتغليف. ومن هذه المنصات التي تتيح مراقبة بيئات التخزين والنقل بكاميرات عالية الدقة، تكتسب طرازات MIC-711 و MIC-713 و MIC-732 و MIC-733 دعم GMSL لتنفيذ نقل الفيديو بدقة 4K وبمعدل 30-60 FPS. وتدعم بنية الاتصال هذه، التي توفر تأخيرًا أقل من 10 ms في مسافة نقل تصل إلى 15 m، البنية التحتية للبيانات لخطوات الملاحة واكتشاف العوائق في عمليات المستودعات والخدمات اللوجستية.
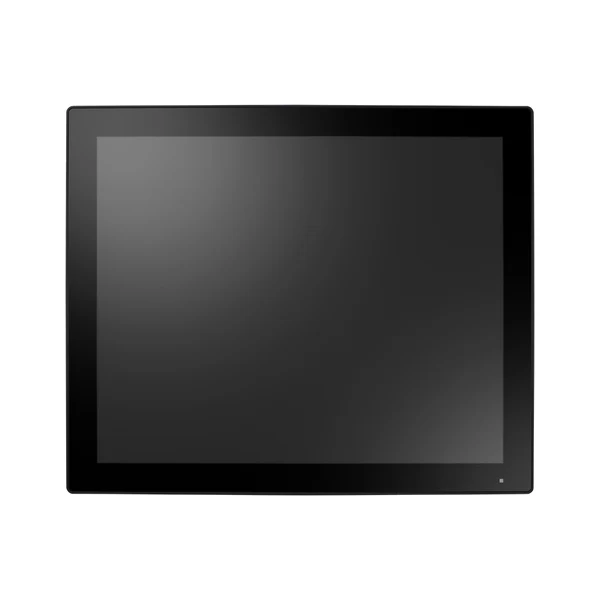
تُستخدم أجهزة الحاسوب اللوحية من ADVANTECH كواجهة للمشغل في نقاط مثل جدار التجميع الروبوتي، وجدار وضع المكوك، وفرز الطرود، وفرز المنتجات، وإدارة الرصيف الخارجي (dock) في المستودعات الآلية. وتستعرض أجهزة الحاسوب اللوحية بدون مروحة من سلسلة PPC-300 البارزة في هذا المجال أداء عمل في نطاق درجات حرارة بين −20 و60 °C بفضل هيكلها الألومنيوم وحماية اللوحة الأمامية بدرجة IP66. وتتيح هذه السلسلة، التي تقدم خيارات التثبيت على اللوحة والجدار وVESA، للمشغلين الميدانيين إمكانية الاستخدام مع القفازات بفضل هيكل الشاشة اللمسية المقاومة (resistive) أو PCAP.
أي منتج لأي احتياج؟
| الاحتياج | مجموعة المنتجات |
|---|---|
| قراءة الرموز أحادية / متعددة الأوجه على الناقل | HIKROBOT قارئ الرموز اللوجستية ID6000, مكونات IDS |
| نطاق عريض، قراءة الوجه السفلي | HIKROBOT قارئ الرموز بالمسح السطري ID7000, كاميرات المسح السطري |
| قياس الحجم والأبعاد (DWS) | HIKROBOT كاميرات 3D للوجستيات الشحن |
| تحديد موقع الصناديق، الفرز، OCR | HIKROBOT كاميرات ذكية SC5000X / SC6000, كاميرا 3D للوجستيات المستودعات |
| القراءة اليدوية عند الاستلام والتجميع والشحن | HIKROBOT أجهزة قراءة الرموز المحمولة IDH |
| وجود الصندوق، تشغيل قارئ الرموز، التغليف الشفاف | OMRON E3Z, PANASONIC CX-441 / CX-481, TELEMECANIQUE XUM / XUB |
| الصناديق غير المنتظمة، انحشار الكرتون، مستوى المنصة النقلية | TELEMECANIQUE مستشعرات XX فوق الصوتية |
| هوية الناقل والحاوية والصينية | OMRON V680S, TELEMECANIQUE OsiSense XG |
| موقع المنصة والمكوك في AS/RS، الحركة الزائدة | OMRON E2B / TL-W, TELEMECANIQUE XS / XCMD |
| سلامة الوصول إلى الناقل والممر، مرور المنصة النقلية (muting) | OMRON F3SG-SR / F3SG-RA, PANASONIC SF4D / ST4, TELEMECANIQUE XUSL4 |
| ماسح السلامة وحاسوب التحكم لـ AGV / AMR | OMRON OS32C, ADVANTECH AFE-R750 / MIC-732-AO |
| محطة الصور ولوحة مشغل المستودع | ADVANTECH MIC-713-ON, حاسوب اللوحة PPC-300 |
المنتجات ذات الصلة
 HIKROBOTقارئ الرموز اللوجستية ID6000قارئ رموز عالي الدقة لخطوط اللوجستيات
 HIKROBOTقارئ الرموز بالمسح السطري ID7000المسح السطري لخطوط اللوجستيات ذات النطاق العريض
 HIKROBOTمكونات قراءة الرموز IDSالمكونات الأساسية لمحطة قراءة الرموز اللوجستية
 HIKROBOTكاميرا 3D للوجستيات الشحنخطوط قياس حجم الصناديق والفرز
 HIKROBOTكاميرا 3D للوجستيات المستودعاتالتنضيد والتجميع داخل المستودع
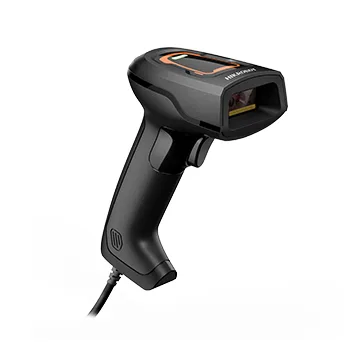 HIKROBOTقارئ الرموز المحمول IDHنقاط المستودع والتجميع والشحن
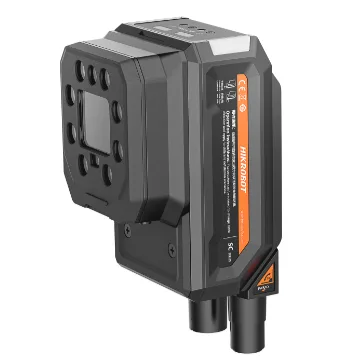 HIKROBOTكاميرا ذكية SC5000X / SC6000مستشعر صور ذكي مدعوم بالتعلم العميق
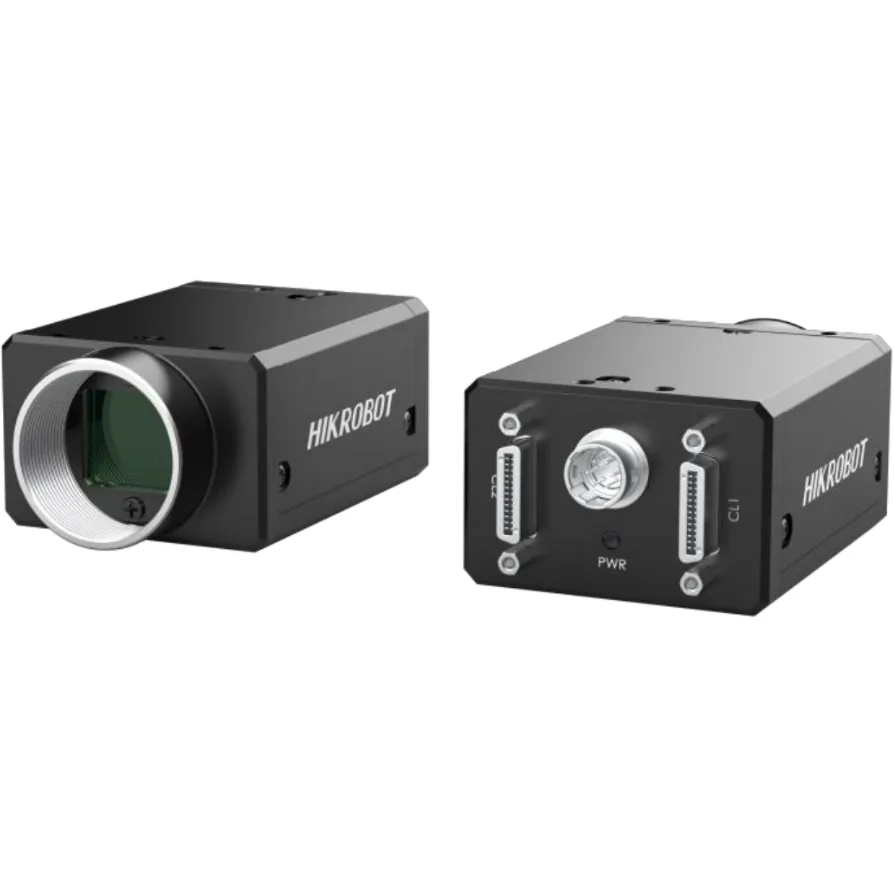 HIKROBOTكاميرا المسح المساحي من سلسلة CHكاميرات المسح المساحي عالية الدقة
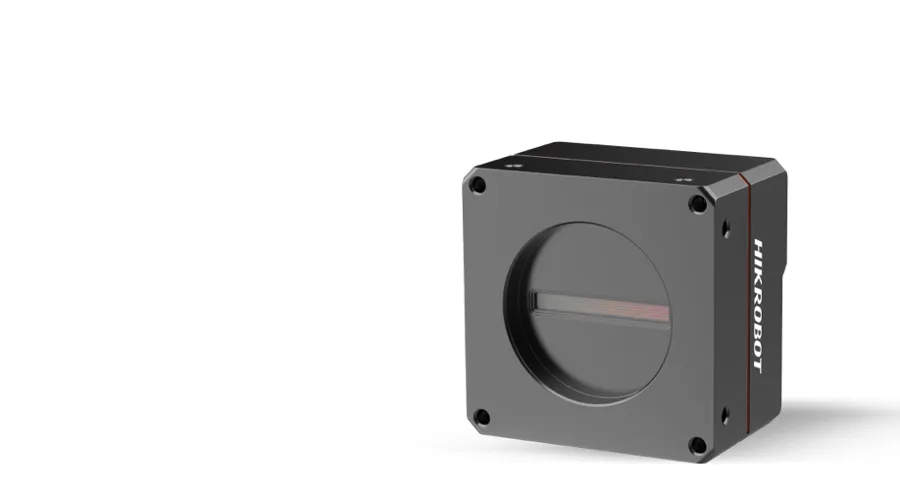 HIKROBOTكاميرات المسح السطريالتصوير سطرًا بسطر على حزام متحرك
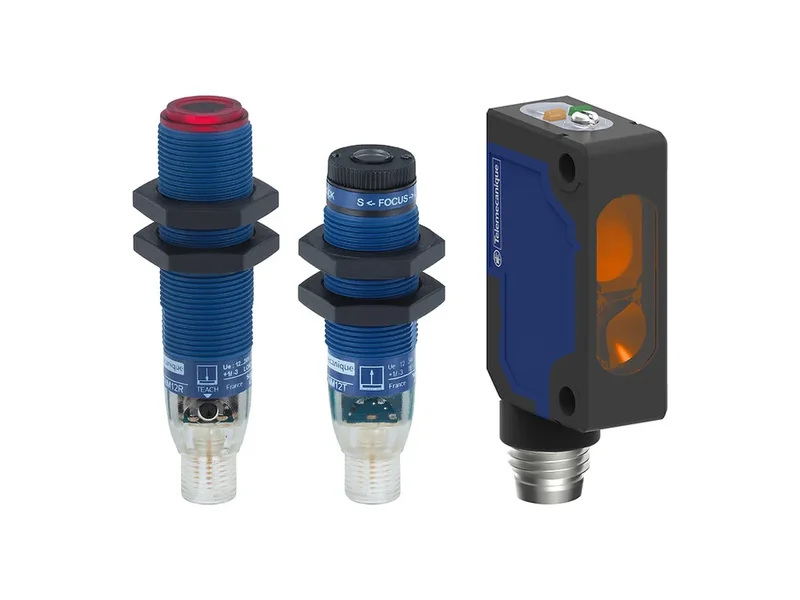 OMRON · PANASONIC · TELEMECANIQUEمستشعرات كهروضوئيةمتقابل، عاكس، انعكاس مباشر
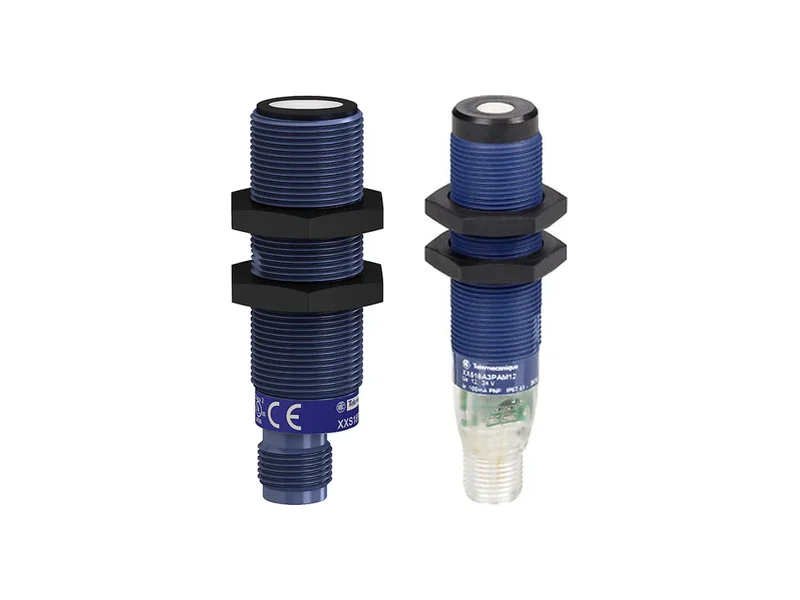 TELEMECANIQUEمستشعرات فوق صوتيةالكشف المستقل عن اللون والشفافيةOMRON · TELEMECANIQUEأنظمة RFIDتتبع المنصات النقالة والناقلات والأجزاء
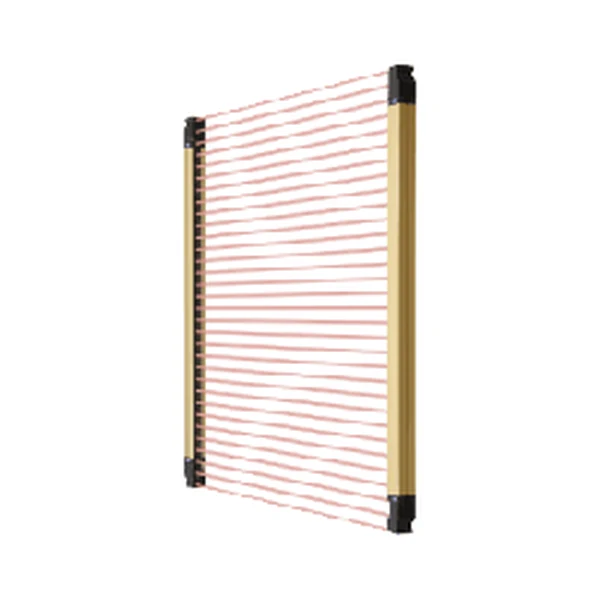 OMRON · PANASONIC · TELEMECANIQUEستائر ضوئية للسلامةحاجز ضوئي عند نقاط الوصول
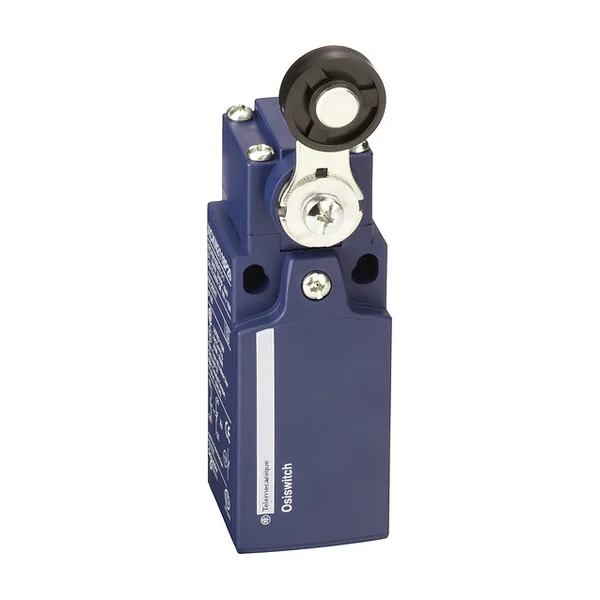 OMRON · TELEMECANIQUEمفاتيح نهاية الشوطكشف الموقع والنقطة النهائية
 ADVANTECHNVIDIA AI PCحواسب الذكاء الاصطناعي الحافة القائمة على Jetson
المصدر: صفحة قطاع اللوجستيات ودراسات الحالة لـ HIKROBOT؛ صفحات المنتجات والكتيبات وأدلة التطبيق لشركة OMRON وPANASONIC وTELEMECANIQUE وADVANTECH. الصور تعود لـ HIKROBOT. قيم التطبيق هي أمثلة من الشركات المصنعة؛ ويتم الاختيار لخطك الخاص بناءً على كل مشروع.
أخبرونا عن تطبيقكم لنصمّمه معاً
شاركونا سرعة الحزام، أبعاد الصناديق، نوع الرمز، الأسطح المراد قراءتها، نوع المستودع ومتطلبات السلامة؛ ولنختر معًا قارئ الرموز، الكاميرا 3D، المستشعر، RFID، ومكونات السلامة والتحكم. تقدّم FST Teknoloji في مشاريع هذا القطاع حلولاً متكاملة جاهزة للتسليم في الرؤية الآلية وتكامل الأنظمة باستخدام أجهزة HIKROBOT.