Robotik
Robotların konumu önceden bilinmeyen parçaları görmesi, karışık kutudan parça alması, palet boşaltması ve montaj noktasını bulması için HIKROBOT 3D kameralar, RobotPilot yazılımı, akıllı kameralar ve VisionMaster kullanılır. Robot hücresinin çevre ve kapı emniyeti, öğretme sırasında onay tutamağı, cobot ve paletleme hücresi, robot kolundaki sensörler için OMRON, TELEMECANIQUE ve PANASONIC, mobil ve humanoid robot bilgisayarları için ADVANTECH ürünleri de bu sayfada üreticilerin kendi robotik örnekleriyle anlatılır.
Robotikte makine görüsü neyi çözer?
Endüstriyel otomasyon süreçlerinde robotların konumu önceden tanımlanmamış parçaları algılayıp işlemesi hedeflenirken, HIKROBOT’un 2022 yılında robot güdümleme uygulamalarını yaygınlaştırmak amacıyla sunduğu RobotPilot yazılımı, görüntü işleme, yörünge planlama, robot yönetimi ve görsel simülasyon işlevlerini tek bir pakette bir araya getirir.
HIKROBOT’un 3D ürün hattı yüksek hassasiyetli 3D ölçüm ve 3D görüntü güdümlü kontrol olmak üzere iki ana alana odaklanarak karmaşık nesnelerin üç boyutlu uzayda tespiti için gerekli optik altyapıyı oluşturur. HIKROBOT’a göre geliştirilen 3D güdümlü yükleme-boşaltma çözümü; otomotiv, yan sanayi, çelik ve makine sektörlerinde yer alan karmaşık ve düzensiz parçaların taşınması operasyonlarında uygulanmıştır.
1. RobotPilot ile 3D robot güdümleme
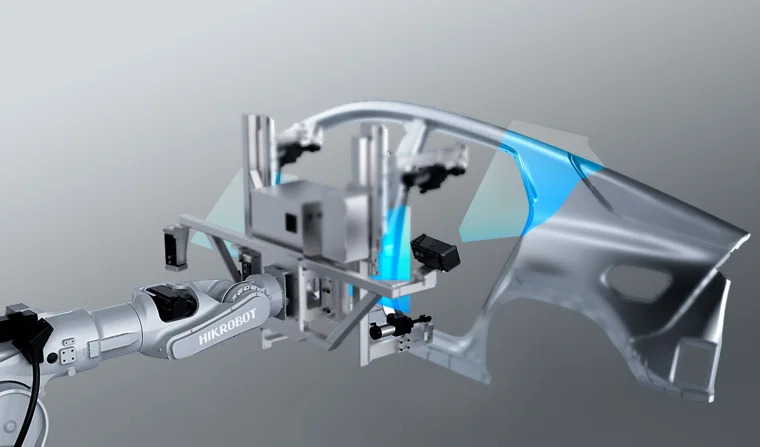
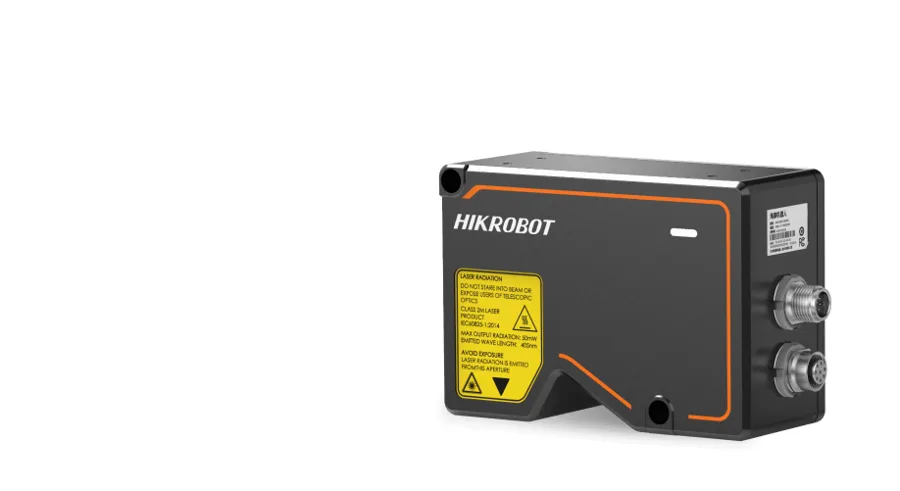
HIKROBOT’un kendi geliştirdiği robot görüntü güdümleme yazılımı olan RobotPilot, yüksek hassasiyetli 3D ölçüm ve 3D görüntü güdümlü kontrol alanlarında 2022 yılında robot güdümleme uygulamalarını yaygınlaştırmak amacıyla sunulmuştur. Tek bir pakette görüntü işleme, yörünge planlama, robot yönetimi ve görsel simülasyon işlevlerini birleştiren yazılım, RoboScan modellerinin teknik tablosunda istemci yazılımı olarak HiViewer ile birlikte listelenmektedir. Sistem dahilinde uygulama kurulumu kod yazmaya gerek kalmadan sürükle-bırak yöntemiyle gerçekleştirilmekte olup, modüler işlev blokları sayesinde robot hareketi ile canlı görüntü eşzamanlı olarak ekranda gösterilir.
RobotPilot içerisinde yer alan yerleşik yörünge planlama mimarisi, robot kolunun çalışma alanındaki engelleri değerlendirerek çarpışmayı önler ve en uygun kavrama stratejisi ile ilerleme yolunu hesaplar. Çok sayıda ana akım robot markasına doğrudan bağlanabilen yazılım çevrimdışı geliştirmeyi de destekler.
2. Karışık kutudan parça alma (bin picking)
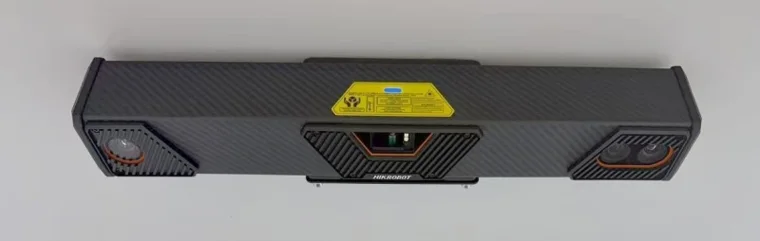
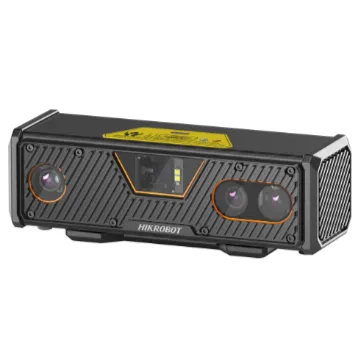
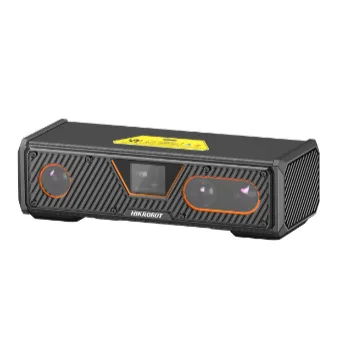
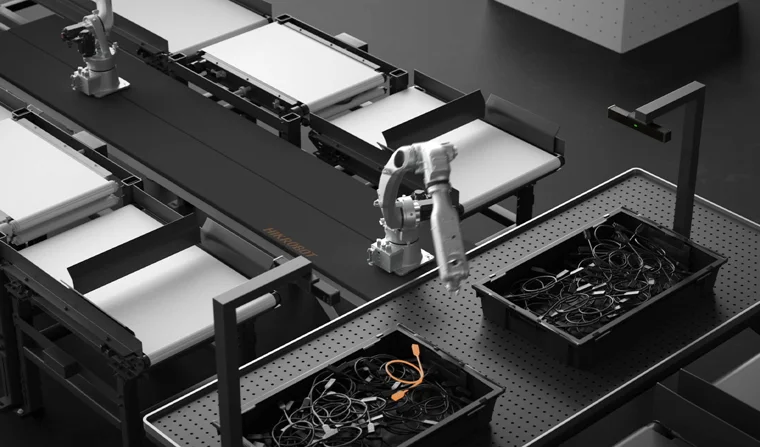
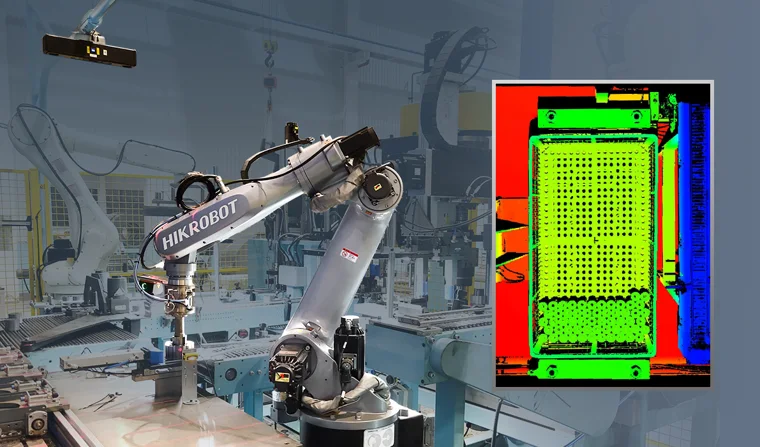
HIKROBOT’un LogiMAT 2026’da sergilediği çözümlerde RoboScan serisi galvanometre lazer 3D kamera, geniş görüş alanıyla robot kollarına konum vererek 3D güdümlü kutudan parça alma uygulamasını gerçekleştirmektedir. Mil ve gövde tipi dört parçanın düzensiz kutudan alınması vakasında, yaklaşık 1500 mm yükseğe kurulan geniş görüşlü 3D galvanometre kamera kasayı ve parçayı konumlandırırken, RobotPilot yazılımı robotun çarpışma kontrollü kavramasını sağlar. Bu vakada parçaların rastgele duruşu, kasa içindeki ara bölmelerin otomatik tanınması ve kasa görünümlerinin tutarsızlığı gibi zorluklar 3D nokta bulutu ile 2D derin öğrenme teknolojileri birleştirilerek çözülmektedir.
Güneş paneli bağlantı kutusu vakasında ise lazer galvanometre stereo kamera kasayı konumlayıp engelden kaçınırken, örnek bölütleme ile 3D nokta bulutu eşleştirmesini bir arada kullanarak karışık yığından kavrama işlemini yürütür. HIKROBOT verilerine göre bu uygulamada görüntü işleme süresi adet başına 3 saniye veya altında kalırken, kavrama başarısı yüzde 98 veya üzerinde gerçekleşmektedir. Ayrıca AMTS 2024’te gösterildiği üzere, 1 metre algılama aralığına ve en hızlı 1 saniye çekim süresine sahip galvanometre çok çizgili lazer 3D kamera, RobotPilot ile düzensiz, yığılmış ve parlak döküm parçalarının kavranmasında kullanılır.
| HIKROBOT vaka değerleri | |
|---|---|
| Bağlantı kutusu: görüntü işleme süresi | ≤ 3 s / adet |
| Bağlantı kutusu: kavrama başarısı | ≥ %98 |
| Mil/gövde parçası: kamera montaj yüksekliği | ≈ 1500 mm |
| Galvanometre çok çizgili lazer 3D kamera | 1 m algılama aralığı, en hızlı 1 s çekim |
Değerler HIKROBOT’un yayımladığı vaka ve ürün verilerindendir; kendi hücreniz için tasarım proje bazında yapılır.
3. 3D güdümlü parça besleme, boşaltma ve kasalama
HIKROBOT’un Automation World 2026 etkinliğinde sergilediği uygulamalarda RoboScan serisi galvanometre lazer 3D kamera ve RobotPilot, eklemli robotlara yön vererek malzeme kutularının yükleme ve boşaltma süreçlerini gerçekleştirir. Kaynak parçası 3D besleme vakasında Eye-in-hand ya da Eye-to-hand kurulan vakadaki 3D kameralar (2–3 adet) sayesinde yüksek hassasiyetli kasa ihtiyacı ortadan kalkar. Bu konfigürasyonda kamera tekrarlanabilirliği ±0,06 mm, kavrama doğruluğu 0,5 mm ve sistem doğruluğu 0,5 mm’nin altında kalır.
Batarya hücresi besleme vakasında ise vakadaki 3D kamera ve RobotPilot entegrasyonu ile hücre başına ±1,5 mm konumlama ve kutup yönü tanıma işlemleri yürütülür. Görüntü işleme adımı ile robot hareketinin paralel yürüdüğü bu süreçte, hücre başına düşen çevrim süresi gereksinimi 2 saniyenin altında tutulur. Pres hattı sonu kasalama vakasında ise 2D alan kamerası 10’dan fazla pres parçası tipini konumlandırırken, geniş görüşlü 3D kamera kasa tipini, parça varlığını ve kasa deformasyonunu izleyerek robotu yönlendirir.
| HIKROBOT vaka değerleri | |
|---|---|
| Kaynak parçası besleme: kavrama doğruluğu | 0,5 mm |
| Kamera tekrarlanabilirliği | ±0,06 mm |
| Batarya hücresi besleme: konumlama | ±1,5 mm, çevrim < 2 s / hücre |
Değerler HIKROBOT’un yayımladığı vaka ve ürün verilerindendir; kendi hücreniz için tasarım proje bazında yapılır.
4. 3D güdümlü depaletleme ve paletleme
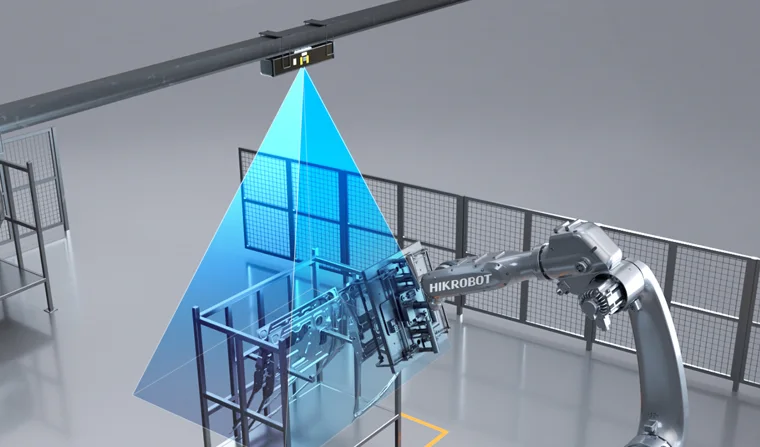
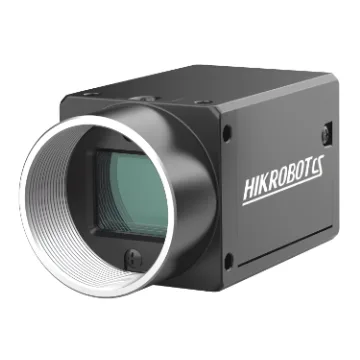
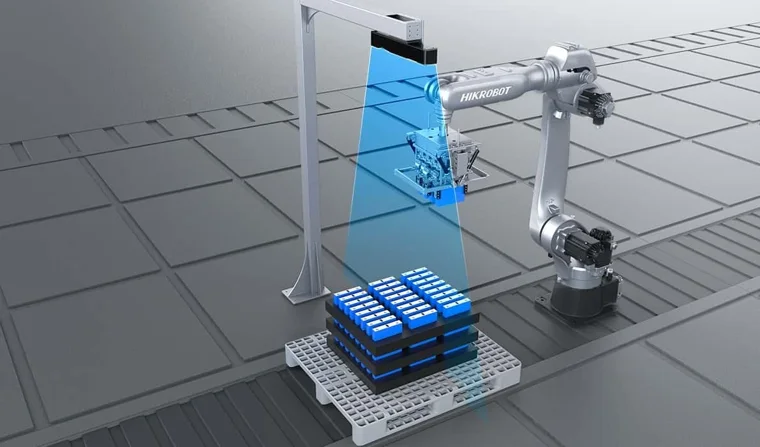
HIKROBOT’un Logis-Tech Tokyo 2026’da tanıttığı 3D depaletleme sistemi; MV-RS-Base-L galvanometre lazer 3D kamera, eklemli robot ve RobotPilot yazılımını bir araya getirerek parlak ve koyu plastik kaplarla kod yazmadan kurulabilen bir yapı sunar. MV-RS-Base-L’nin teknik tablosuna göre kamera 1800 mm mesafede 0,08 mm Z tekrarlanabilirliğine, 1800 mm mesafede 0,15 mm VDI/VDE doğruluğuna ve 2200 mm mesafede 1220 × 1000 mm uzak görüş alanına sahiptir. Geniş görüş alanına sahip, IP65 korumalı karbon fiber gövdeli MV-DB1300A V2.0 ise RGB ve derinlik görüntüsünü eşzamanlı vererek depaletleme, paletleme ve büyük nesne hacim ölçümü işlemlerinde tanımlanmaktadır.
Depaletleme vakasında MV-DB1300A stereo kamera ve RobotPilot platformu kutuları konumlandırıp bölütleyerek ofset kavrama, merkez kavrama, tek çekimde çoklu kavrama ve tek kavramada çoklu kutu alma opsiyonlarını destekler. Sistem yol planlama adımlarında çarpışma denetimi gerçekleştirirken, elektrik kesintisi sonrasında mevcut yığını önceden tanımlanmış palet desenine eşleyerek dizim sürecine kaldığı yerden devam edilmesini sağlar.
5. Robotla paket besleme ve tekilleştirme
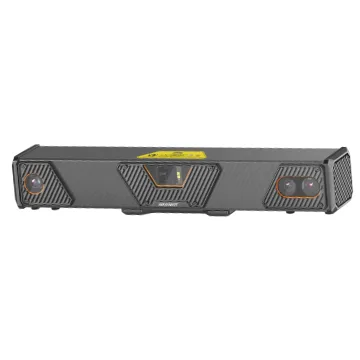
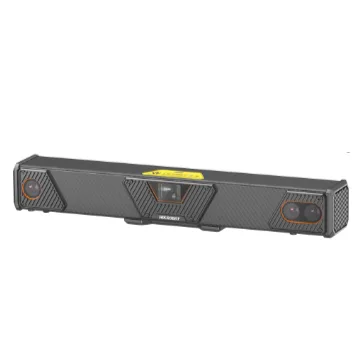
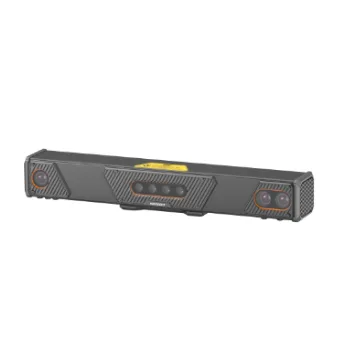
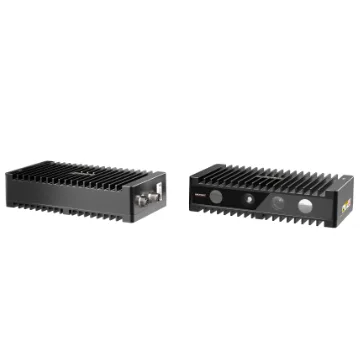
HIKROBOT’un 2022 yılında robotla otomatik paket besleme işlemleri için tasarladığı MV-DB500S RGB-D kamera, nokta bulutu ve görüntü üzerinden paket bölütleme, poz tahmini ve sınıflandırma fonksiyonlarını yerine getirir. Robot kolu ile paket besleme vakasında kullanılan RGB-D akıllı stereo kamera, derin öğrenme ve klasik görüntü algoritmalarını birlikte kullanarak robotu yönlendirirken, ilgili yazılım kavrama-bırakma koordinatlarını, ilerleme yörüngesini ve engelden kaçınmayı hesaplar. Yerleşik derin öğrenme altyapısıyla örnek bölütleme ve konumlama sunan IP65 koruma sınıfındaki MV-DB500S-S ise tekli veya çoklu kamera kurulumlarında tek tıkla sistem kalibrasyonuna imkan tanır.
6. Robot üstü (eye-in-hand) kamera ve akıllı sensör
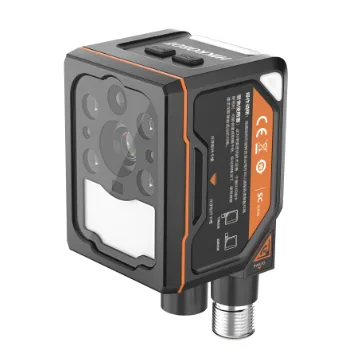
VISION 2026 sergisinde HIKROBOT’un SC3000X akıllı kamerası, bir robot kolu üzerinde otomotiv parçalarında çok yüzlü otomatik denetim gerçekleştirmek üzere gösterilmiştir. İçerisinde okuma, varlık, yön, ölçüm, tanıma ve sayma algoritmaları yerleşik olarak bulunan SC3000X görüntü sensörü, döküm parçanın her yüzünde kod ve karakter denetiminin yapılması amacıyla robot koluyla birlikte çalışır. SF+AW 2025 etkinliğinde ise SC3000XM serisi akıllı kameranın robot kolu kalibrasyonu ve kavrama yeteneğini sergilediği bildirilmiştir.
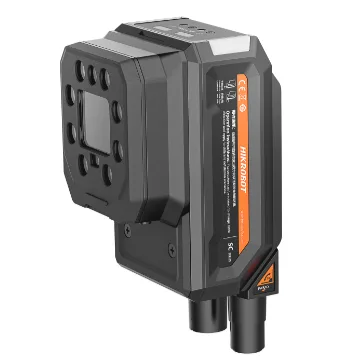
HIKROBOT’un yeni nesil lazer galvanometre stereo kamerası hacimsel olarak yüzde 40 küçülüp yüzde 50 hafifleyerek Eye-in-hand uygulamalarında robot ucundaki kütle yükünü azaltır. Ürün grubundaki RoboScan Base-S modeli yaklaşık 1,3 kg, Ultra-S modeli ise yaklaşık 1,95 kg ağırlığa sahip olup, her iki donanım da IP65 koruma sınıfında ve 24 VDC besleme ile çalışır.
7. El-göz kalibrasyonu ve robot bağlantısı
HIKROBOT’un sunduğu bağlantı kutusu kavrama çözümü, ana akım robot markaları için tek tıkla el-göz kalibrasyonu süreçlerini ve iş parçası bazında kavrama noktası kaydı gerektirmeyen uyarlama mekanizmasını destekler. Robotla paket besleme çözümünde el-göz kalibrasyon adımı, HIKROBOT algoritma platformunun konumlama operatörleri kullanılarak tek tıkla otomatik biçimde tamamlanır ve elde edilen parametreler doğrudan sisteme aktarılır. Bu yazılım altyapısı, farklı robot markalarının dillerini öğrenmeye ihtiyaç duyulmadan robotik sistemlerin bağlanmasını sağlarken, öğretme ve simülasyon adımlarının tamamını yazılım tarafında gerçekleştirir.
Üretim ve montaj hatlarında uygulanan batarya hücresi besleme vakasında 3D kamera, robot gövdesinin dışına sabitlenerek Eye-to-hand düzeninde konumlandırılmaktadır. Kameranın sabit pozisyonda yer alması sayesinde görüntü işleme adımı ile robot kolunun fiziksel hareketi birbirini beklemeden paralel şekilde yürütülür.
8. 2D konumlama ve montaj hizalama (VisionMaster)
HIKROBOT’un VisionMaster (VM) konumlama araçları; öteleme, dönme, ölçek değişiklikleri ve aydınlatma farklılıklarına rağmen daire, çizgi, leke, kenar ve köşe konumlarını tespit ederek elde edilen konum ve varlık bilgilerini robot güdümleme süreçlerinde kullanıma sunar. Grafik arayüz, SDK ile ikincil geliştirme imkanı ve operatör tasarım modu üzerinden çalışan VisionMaster, 1000’den fazla kendi geliştirdiği operatörü bünyesinde barındırmaktadır. Dört kameralı ekran-çerçeve hizalama vakasında kullanılan 12 MP kameralar ve VisionMaster yazılımı, tespit edilen parça merkezlerini PLC birimine iletir; PLC ise ilgili mekanizmayı yönlendirerek ikincil ekranı çerçeveye göre hizalar.
Titreşimli besleyiciden şekilsiz parça alma vakasında VisionMaster ile ±0,25 mm konumlama doğruluğu ve yüzde 0,1’in altında kaçırma oranı elde edilerek, hızlı robot entegrasyonuyla saatte 7200 adet besleme kapasitesine ulaşılmaktadır. Batarya modül ve paket üretim hatlarında modülü kutuya yerleştirme, aksesuar montajı, vida sıkma ve paket alma işlemleri için konumlama doğruluğu genellikle ±0,1 ila ±0,5 mm aralığında seyretmekte olup, bu süreçlerde 12 MP ve 20 MP alan kameraları tercih edilmektedir.
| HIKROBOT vaka değerleri | |
|---|---|
| Titreşimli besleyiciden parça alma | ±0,25 mm konumlama, %0,1 altında kaçırma, 7200 adet/saat |
| Batarya modül/paket montajında konumlama | Genellikle ±0,1 – ±0,5 mm (12 MP ve 20 MP kameralar) |
| Yazılım | VisionMaster (VM): 1000’den fazla operatör |
Değerler HIKROBOT’un yayımladığı vaka ve ürün verilerindendir; kendi hücreniz için tasarım proje bazında yapılır.
Robot hücresi emniyeti, sensörler ve robot bilgisayarları
Görüntü güdümü robotun yalnız gözüdür; robot hücresinin çevresi, kapıları, öğretme ve bakım anları, cobotun insanla paylaştığı alan ve robot kolu üzerindeki sensörler de doğru bileşenlerle tasarlanmalıdır. OMRON örnekleri emniyet bileşenleri seçim kılavuzundaki robot hücresi, G9SX broşürü, A4EG veri sayfası, OS32C kılavuzu ve robot paletleyici çözüm kılavuzundan; TELEMECANIQUE örnekleri robotlu çalışma hücrelerini ilk uygulama olarak sayan XCSR ve XUSL kılavuzlarından; PANASONIC örnekleri robot öğretme şalteri SG-C1 ve robot koluna takılan mesafe sensörlerinden; ADVANTECH bilgileri AMR, humanoid ve ROS2 duyurularından alınmıştır. Robot emniyetinde risk değerlendirmesi ve emniyet fonksiyonlarının tasarımı proje bazında yapılır.
9. Robot hücresi çevre emniyeti
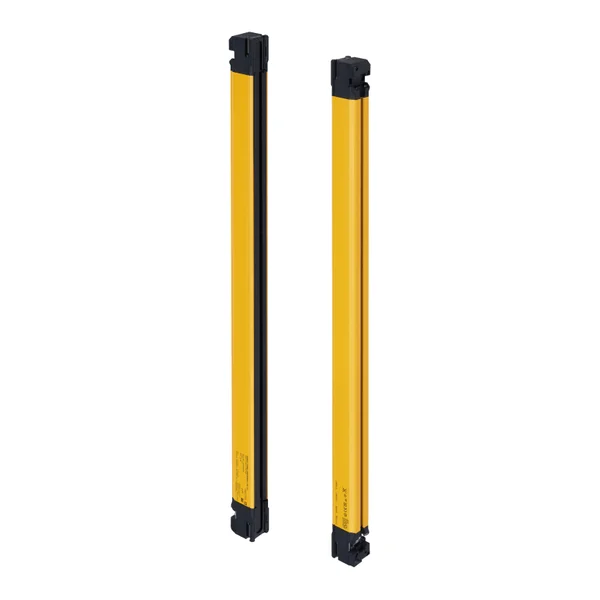
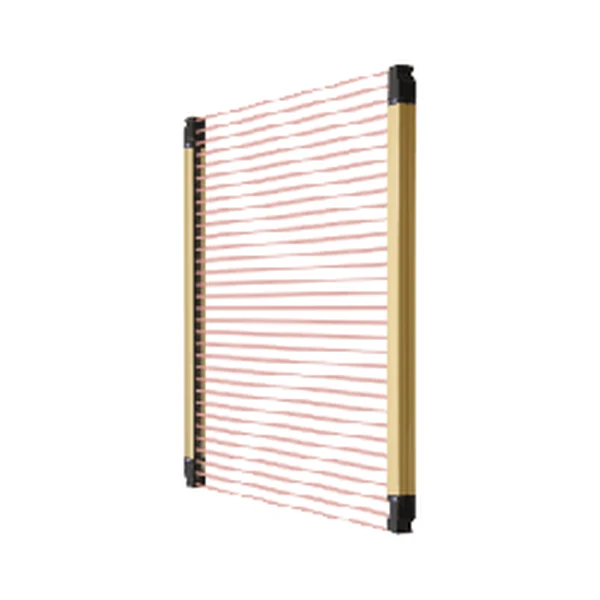
OMRON Emniyet Bileşenleri Seçim Kılavuzu’nda yer alan çitli robot hücresi yapısında, tehlikeli alanda varlık algılamak üzere OS32C emniyet lazer tarayıcısı, zorlu ortamlara sahip giriş bölgelerinde algılama yapmak için F3SG-SR ışık perdesi ve personelin hücre içinde kilitli kalmasını önlemek amacıyla yüksek kodlu D41G kilitli kapı şalteri bir arada değerlendirilir. Omron’a göre robot hücrelerinin tamamen çevrelenmesi ve yalnızca çalışma çevresi tam anlamıyla boş durumdayken devreye girmesi gerektiğinden, bu tür tam koruma çözümleri ışık perdeleri, emniyet lazer tarayıcıları ve kilitleme şalterlerinin bir arada kullanımıyla kurgulanır. Cihazın kullanım kılavuzundaki iç robot hücresi koruması örneğinde OS32C emniyet lazer tarayıcısı, emniyet ışık perdesiyle birlikte ikincil koruma cihazı görevini üstlenerek robotik kol harekete geçmeden önce çalışma alanının boş kaldığını doğrular. OMRON’un uyarlanabilir emniyet broşüründe endüstriyel robot hücreleri için önerilen F3SG ışık perdeleri, IP67G ile IP69K seviyesine varan dayanıklılık yapısı, hızlı kablolama yeteneği ve kolay hizalama ile tanılama özellikleri sayesinde duruş süresini azaltır.
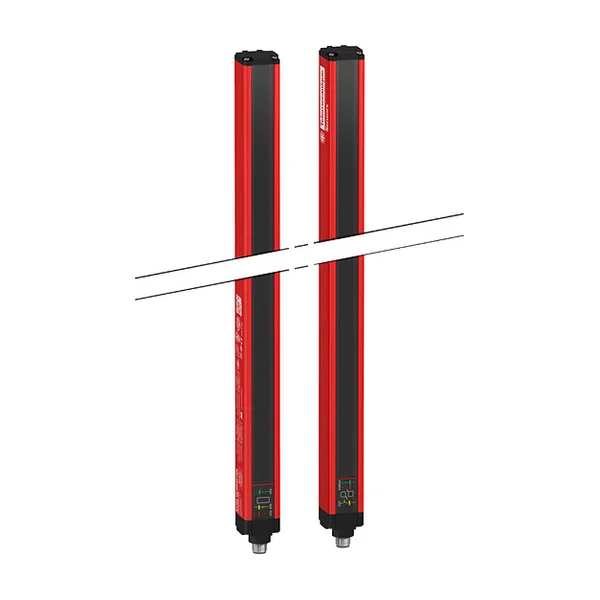
TELEMECANIQUE tarafından yayınlanan XUSL2E ve XUSL4E kullanım kılavuzuna göre ışık perdesi sistemleri, tehlikeli ekipman çevrelerinde parmak, el ve vücut algılaması amacıyla kullanılırken bu sistemlerin tanımlanan ilk temel uygulamasını robotlu çalışma hücreleri oluşturur. Üreticinin kılavuzundaki uygulama listesinde robot hücreleriyle birlikte transfer hatları, montaj hatları, paletleyiciler, kaynak istasyonları ve ambalaj makineleri yer alır. Söz konusu optik kızılötesi ışın koruma sistemi, en az bir ışının kesilmesi durumunda tehlikeli bölgede yer alan parçaların hareketini durdurarak saha operatörünü korur. XUSL kılavuzunda algılama mesafesi seçenekleri standart menzilde 0…3 m / 1…6 m veya 0…4 m / 0…12 m olarak sunulurken, uzun menzilli modellerde ise 0…10 m / 3…20 m aralığı verilir.
10. Robot kapısı ve bölge izleme
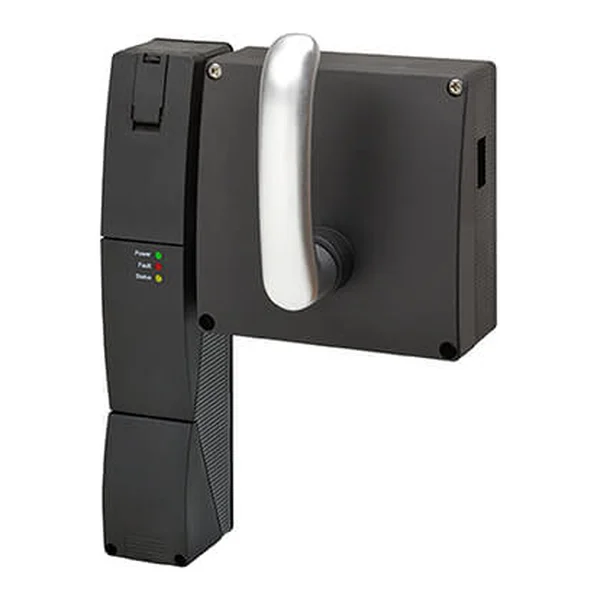
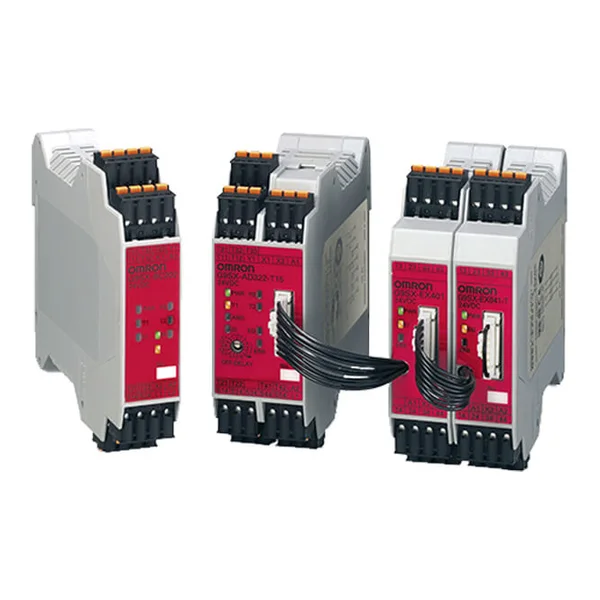
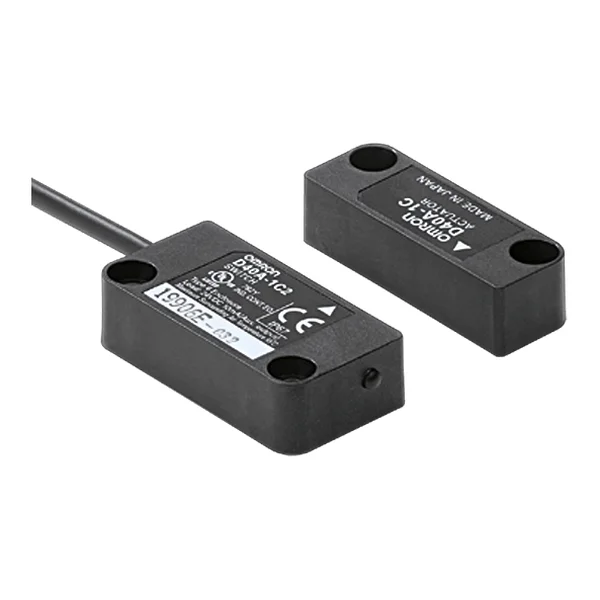
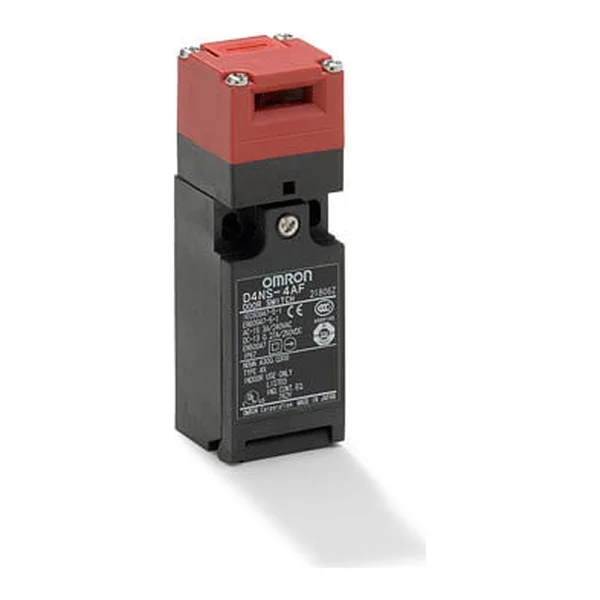
OMRON G9SX broşüründe sunulan uygulama örneğinde iki ayrı robotun kapıları D40A temassız kapı şalterleri ve G9SX modülü ile izlenerek A kapısı açıldığında yalnızca A robotunun, B kapısı açıldığında yalnızca B robotunun durması, acil durdurma tetiklendiğinde ise her iki robotun birden durması sağlanır. İki farklı hücrede görev yapan bir işleme robotunda her bir hücre bağımsız ışık perdeleriyle emniyete alınırken, tek bir G9SX-GS anahtarlama ünitesi robot üzerindeki konum şalterlerinden gelen verilere göre perdeler arasında otomatik geçiş gerçekleştirir ve robot arka bölümde çalışmayı sürdürürken operatörün ön tarafta sonraki partiyi hazırlamasına imkan tanır. OS32C kılavuzunda açıklandığı üzere emniyet lazer tarayıcısı robot konumuna göre alanın bir tarafını koruma altına alır; harici cihazlardan gelen ayrık girişlerle bildirilen çoklu bölge işlevi sayesinde robot bir tarafta çalışırken operatör güvenli tarafta hazırlığını tamamlar ve benzer yapı dikey koruma alanlarında da uygulanır. Ayrıca OMRON seçim kılavuzunda D4NS için sunulan kayar anahtarlı montaj aparatı, 20 x 20 mm alüminyum profillerden robot çevresini kapatan büyük koruyucu panellere kadar farklı kapı türlerine uyum sağlar.
TELEMECANIQUE firmasının XCSR kullanım kılavuzunda, hareketli koruyucuların konumunu izleyen XCSR RFID emniyet şalterlerinin temel kullanım alanları arasında robotlu çalışma hücreleri ilk sırada yer alır ve ana amaç koruyucu kapı açıldığında tehlikeli durumların meydana gelmesini önlemektir. Söz konusu kılavuzda belirtilen diğer uygulama alanları transfer hatları, montaj hatları, otomatik ekipmanlar, takım tezgâhları ve ambalaj makineleri şeklinde sıralanır. TÜV sertifikalı Cat4 / PL e – SIL3 emniyet seviyesine sahip olan XCSR, fabrikada birebir eşleştirilmiş okuyucu ve transponder yapısıyla benzersiz yüksek seviyeli kodlama sunarak kurcalamaya karşı korumalı bir mimari sağlar. Kullanıcılara üç farklı bağlantı seçeneği sunulur: kontaktörlere doğrudan bağlanabilen dahili EDM ile start/restart özellikli STANDALONE, seri kablolamaya uygun çift M12 konnektörlü DAISY-CHAIN ve emniyet kontrolörüne noktadan noktaya bağlantı kuran SINGLE modeli.
11. Robot öğretme ve bakımında onay tutamağı
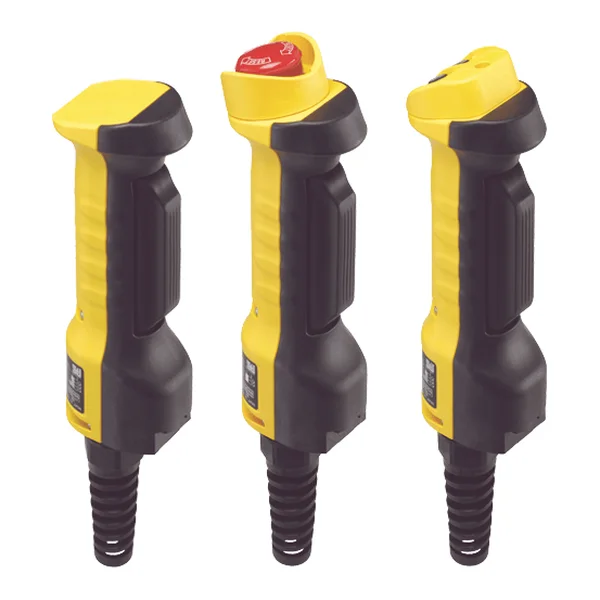
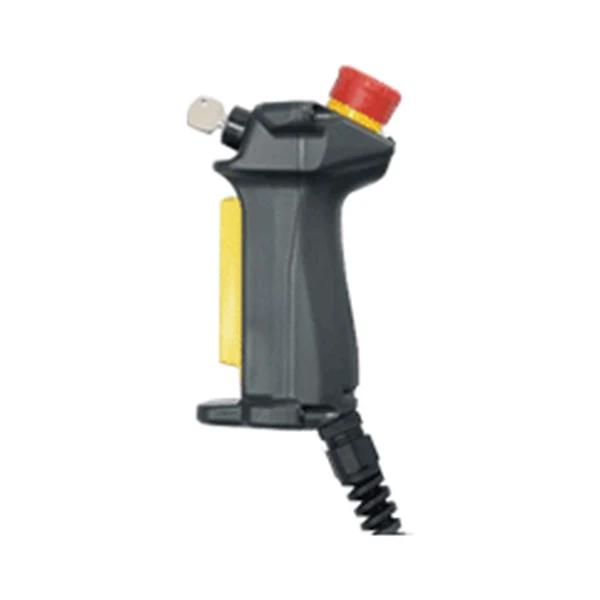
OMRON A4EG veri sayfasına göre ürün, tehlikeli alan içerisinde yer alan robot gibi makinelerde öğretme (teaching) işlemlerini yürütmek amacıyla tasarlanmış bir şalterdir ve bağlı bulunan sistemin yalnızca şalter sürekli basılı durumda 2. konumda tutulduğunda çalışmasına izin verir. OMRON seçim kılavuzunda yer alan robot hücresi örneğinde A4EG onay tutamağı, tehlikeli sahada gerçekleştirilen öğretme süreçlerinde acil durdurma işlevini üstlenirken, Omron’a göre cobot öğretim adımlarında kuvvet ve hız izleme mekanizmaları devrede değilse üç konumlu emniyet onay düzeni gerekir. G9SX broşüründe belirtildiği üzere robot bakımı veya takım değişimi esnasında kolun yeniden konumlandırılması gerektiğinde G9SX-GS anahtarlama ünitesi sınırlı fakat pozitif hareket kontrolü sağlarken, onay şalteri bırakıldığı anda makine hareketi durdurulur. Ürün sayfasındaki uygulama senaryosunda operatör yüklemeyi tamamlayıp robot döngüsünü elle başlattıktan sonra robotlar başlangıç konumuna döndüğünde yükleme döngüsü otomatik olarak seçilir ve bakım modunda A4EG şalterine basılması G9SX-GS ile birlikte acil durdurma koşullarından birini oluşturur.
PANASONIC SG-C1 serisi, tehlikeli çalışma alanında robot benzeri bir makineye elle öğretme işlemi yapılırken sistemi etkin kılmak için kullanılan bir onay şalteri olup makinenin yalnızca şalter 2. konumdayken ve ek bir ’start’ sinyali verildiğinde çalışması esasına dayanır. PANASONIC tarafından sunulan kullanım standartları listesinde robot emniyetine yönelik ISO 10218-1 ile ANSI/RIA R15.06 standartları açıkça yer alır. Yaklaşık 140 g ağırlığa sahip olan SG-C1-21 modelinde 2. konumdaki tutma yükü, uzun süreli manuel öğretme ve bakım operasyonlarında operatör yorgunluğunu azaltacak biçimde düşürülmüştür. Seri içerisinde ayrıca acil stop butonu, ek buton veya anahtarlı seçici üniteleriyle donatılmış farklı konfigürasyon seçenekleri de mevcuttur.
12. Cobot hücresinde yavaşlatma ve durdurma
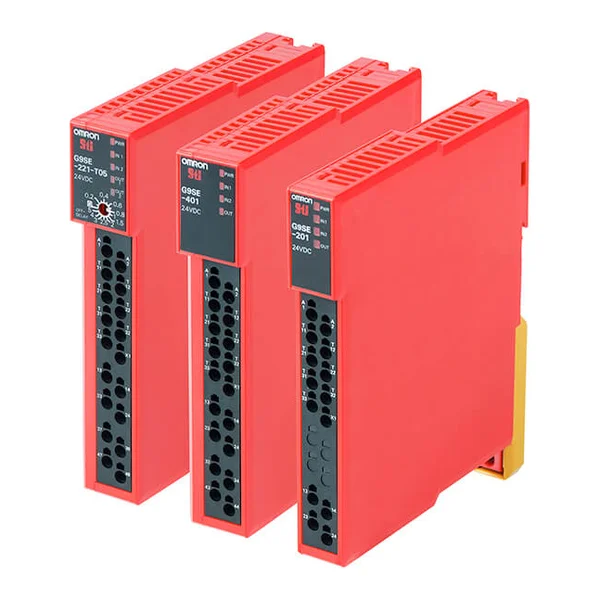
OMRON emniyet çözümlerinin uygulandığı Cisel vakasında, otomotiv direksiyon sistemi kartlarının elektrik testi OMRON TM5 cobot kullanımıyla otomatikleştirilmiş olup hücreye yerleştirilen OS32C emniyet lazer tarayıcısı bir kişi 3 m mesafeye yaklaştığında cobot hareketini yavaşlatır, 1 m ve altına girdiğinde ise sistemi tamamen durdurur. Cisel firması kurduğu bu robotik test hücresi sayesinde iki ardışık 8 saatlik vardiya düzeninde saatte 400 parçaya kadar test operasyonu gerçekleştirebilmektedir. OMRON hızlı başlangıç kılavuzunda OS32C emniyet lazer tarayıcının OMRON TM cobot sistemlerine G9SE-221-T05 emniyet rölesi aracılığıyla nasıl bağlanacağı anlatılır. Omron’un belirttiği koruyucu durdurma ilkesine göre cobot alanına girilmeden önce robotun durdurulması ya da alan tarayıcı benzeri bir emniyet cihazının operatörü algıladığı anda durdurma yapması gerekirken, daha tehlikeli veya yüksek hızlı uygulamalarda ışık perdeleri ve emniyet şalterleri kullanılabilir.
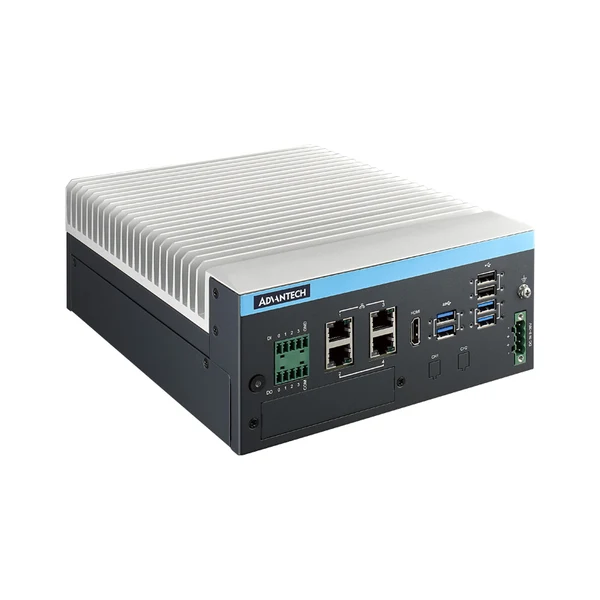
Universal Robots’un UR Series ve e-Series cobotlara yapay zekâ ve makine görmesi ekleyen AI Accelerator çözümünün donanım çekirdeğini Jetson AGX Orin tabanlı ADVANTECH MIC-733-AO oluşturur; iki firma bu çözümü Aralık 2025’te iREX 2025 fuarında birlikte sergilemiştir.
13. Robotlu paletleme hücresi
Omron Robot Paletleyici Çözüm Kılavuzu’na göre OS32C emniyet lazer tarayıcısı kapsayıcı güvenli bölgeler oluşturarak cobotlu paletleyicide varlık algılama üzerinden yavaşlatma işlevi sunarken, D4SL kilitli kapı şalteri bilinçli yeniden devreye alma için benzersiz anahtar gerektirir ve G9SX kontrolörü 15 ms altı ON→OFF yanıt süresi sağlar. Aynı kılavuzun emniyet girişi listesinde F3SG-SR ışık perdesi, susturma (muting) aktüatörleri ile bağlantı kutusu, D41L ve D41D temassız şalterler, D4SL-N kilitli kapı şalteri ve G9SE emniyet rölesi yer alır. Kerry Foods firmasının Kanada’daki paletleme robot hücresinde CAN/CSA Z434 (ISO 10218-2) gereğince sert koruyucular yerine akıllı susturma ve Bluetooth programlama özellikli altı adet OMRON F3SG-RA ışık perdesi kurularak robot ile operatörün güvenle birlikte çalışmasına imkan tanınmıştır.
TELEMECANIQUE ambalaj uygulama sayfasında paletleme robotu alanı, giriş ve çıkış konveyörleri izlenirken operatör için güvenli kalması gereken bölge olarak tanımlanır; üretici bu alan için IEC 62061 SILCL3 sertifikalı ışık perdeleri önerir ve paletleme makinelerinin tozlu, nemli ortamda bulunduğunu belirterek en az IP67 sensör tavsiye eder. XUSL2E/XUSL4E kılavuzu da ışık perdesinin uygulamaları arasında paletleyicileri ve robotlu çalışma hücrelerini ayrı ayrı sayar.
PANASONIC ambalaj kılavuzunda verilen paletleyici örneğinde temel emniyet tedbirleri, ön kenar algılama, robot kollarında kutu varlığının doğrulanması ve dik açılı transfer modülünün yükselme hareketinin algılanması listelenmektedir. Paletleme hücresinde kullanılan PANASONIC SF4D ışık perdesi; ince ama sağlam metal gövdesiyle burulma, eğilme, titreşim ve doğrudan darbeye karşı dayanıklılık sunarken IP67 koruması ve yüksek güçlü ışık yayımıyla zorlu çevre koşullarına uyum sağlar. Paletleyici uygulamasındaki GX-F12A dikdörtgen indüktif sensör ise kompakt yapısı ve IP68G koruma sınıfı sayesinde dar ve sık temizlenemeyen noktalarda algılama görevini yerine getirir.
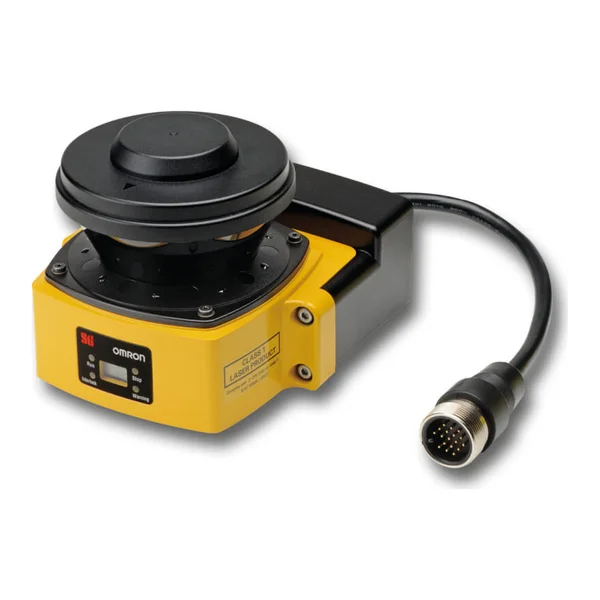 OMRONOS32CTip 3 emniyet lazer tarayıcı, 270°
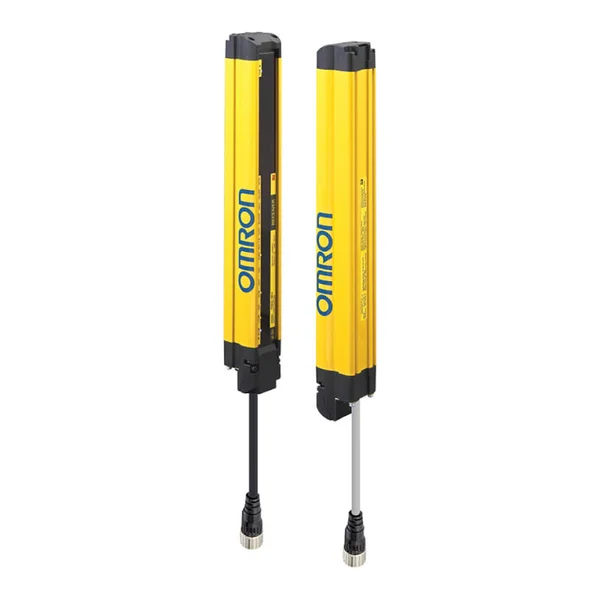 OMRONF3SG-4RASusturma (muting) modlu Tip 4 ışık perdesi
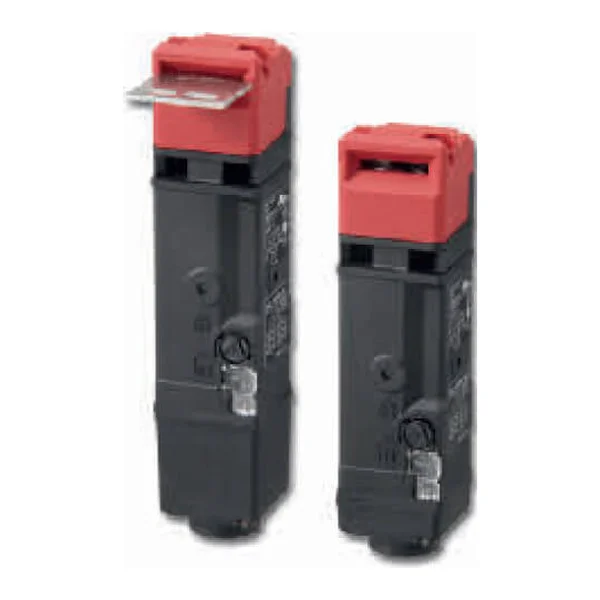 OMROND4SL-NKilitli emniyet kapı şalteri
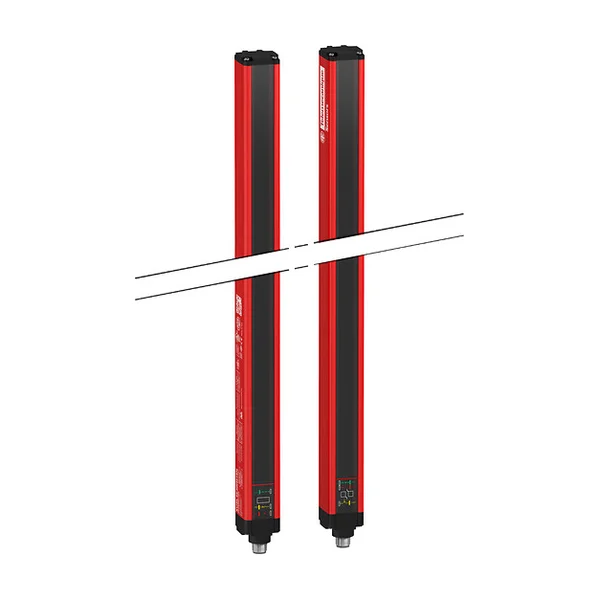 TELEMECANIQUEXUSL4E30HTip 4 emniyet ışık perdesi, 30 mm
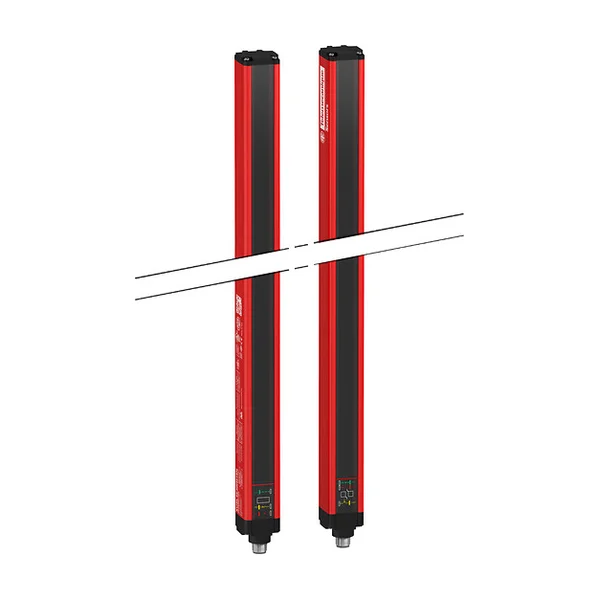 TELEMECANIQUEXUSL2E30H046NTip 2 emniyet ışık perdesi, 30 mm
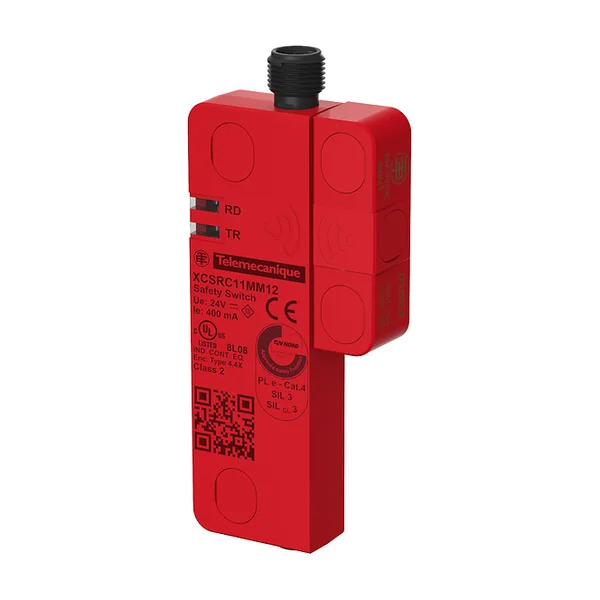 TELEMECANIQUEXCSRCRFID temassız emniyet şalteri, PL e, SIL 3
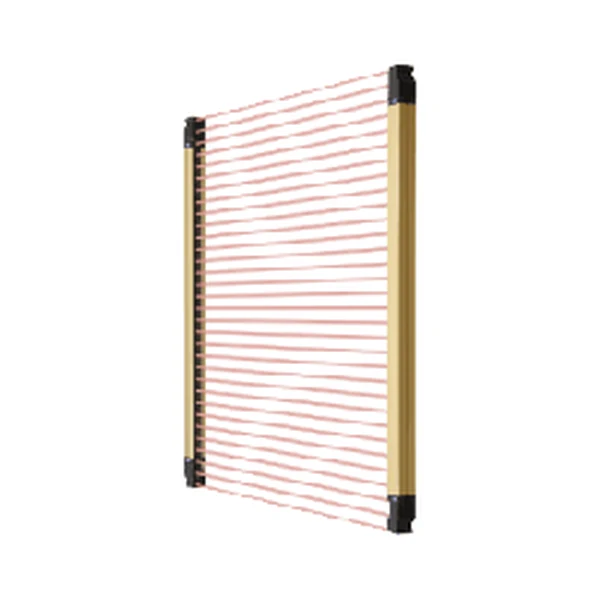 PANASONICSF4D-HTip 4 emniyet ışık perdesi, PL e / SIL 3
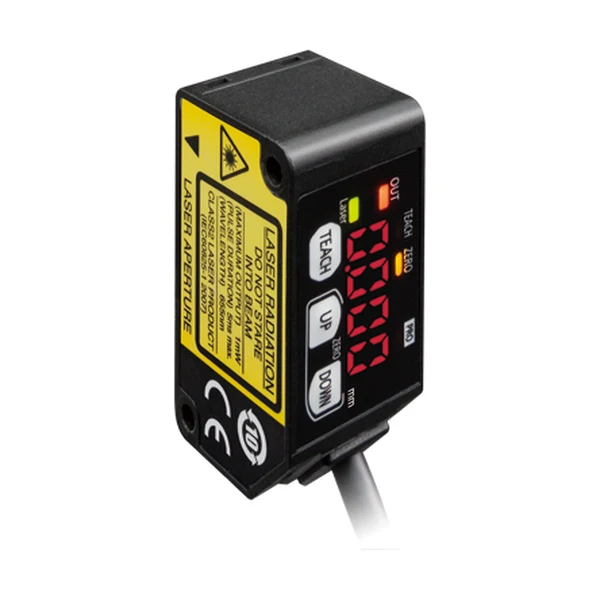 PANASONICHG-C1100CMOS lazer mesafe sensörü, ±35 mm
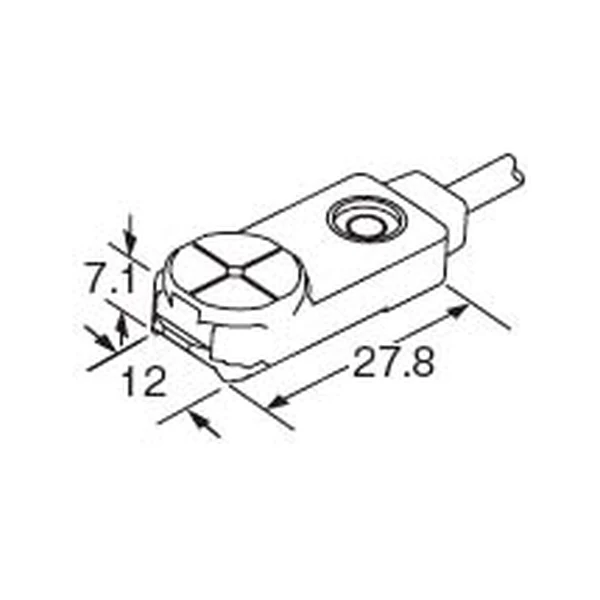 PANASONICGX-F12Dikdörtgen indüktif sensör, IP68G
14. Robot kolu ve eli üzerinde sensörler
OMRON fotoelektrik sensör kullanım uyarılarında, bir sensörün robot eli gibi sürekli hareket eden mekanik parçalara monte edilmesi durumunda bükülmeye dayanıklı kablolu (robot kablosu) modellerin tercih edilmesi gerektiği vurgulanmaktadır. Söz konusu kılavuzlarda robot kabloları için bükme yarıçapının kablo dış çapının en az 5 katı olması önerilmekte, 0 °C ve altındaki sıcaklıklarda ise standart veya robot kablolarının bükülmemesi gerektiği hatırlatılmaktadır. E3Z serisi fotoelektrik sensör aksesuarları arasında 2 m ve 5 m boylarında, düz ve L tipi ’titreşime dayanıklı robot kablosu’ seçeneğine sahip XS3F-M421-402-R kodlu M8 konnektörlü kablolar sunulmaktadır.
TELEMECANIQUE OsiSense XU fotoelektrik kataloğunda plastik fiber optik amplifikatörlerin kullanım alanları arasında robot kolları gibi yüksek titreşimli ortamlar ile montaj ve ambalaj makinelerinde parça varlığı ve renk işareti algılama sıralanırken, XUYAFPCO946S modeli teach modlu ve M8 konnektörlü referans olarak verilmekte, Telemecanique indüktif ile kapasitif sensör ailesinde de robotik ana uygulamalar arasında sayılmaktadır.
PANASONIC HL-G1 lazer sensörü, dahili kontrolör barındırmasına rağmen kompakt boyutları ve yaklaşık 70 g ağırlığındaki reçine gövdesi sayesinde kızak ve robot kolu gibi hareketli elemanlara rahatlıkla takılırken standart esnek kabloyla desteklenmektedir. PANASONIC HG-C sensörünün uygulama alanları arasında paralel bağlantılı (parallel link) robotların yükseklik kontrolü ile dispenser ve dizgi kafalarının yükseklik ayarları öne çıkmaktadır. Panasonic ambalaj sensör kılavuzunda yer alan HG-C1000 modeli, nesne renginden etkilenmeden kutu algılaması yapabilen küçük ve hafif gövdesiyle robot kollarına montaj için ideal bir yapı sergiler. Kompakt gövdeli FX-250 fiber amplifikatör robot ellerine ve dar alanlı ekipmanlara kolayca monte edilebilirken, HG-F1 serisi ise transfer robotu uygulamalarında iş parçası teslimatı, istif adet doğrulaması ve robot kolunun çalışma sahası dışından algılama görevlerini gerçekleştirir.
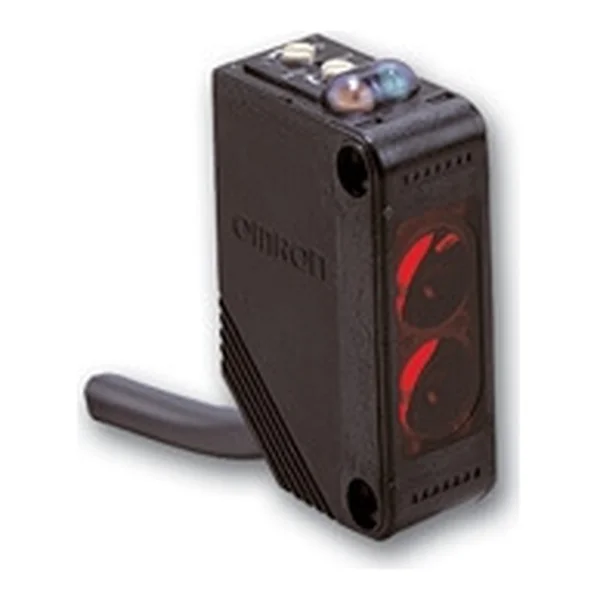 OMRONE3Z-T81-M1J-0-3ME3Z karşılıklı sensör, M12 pigtail
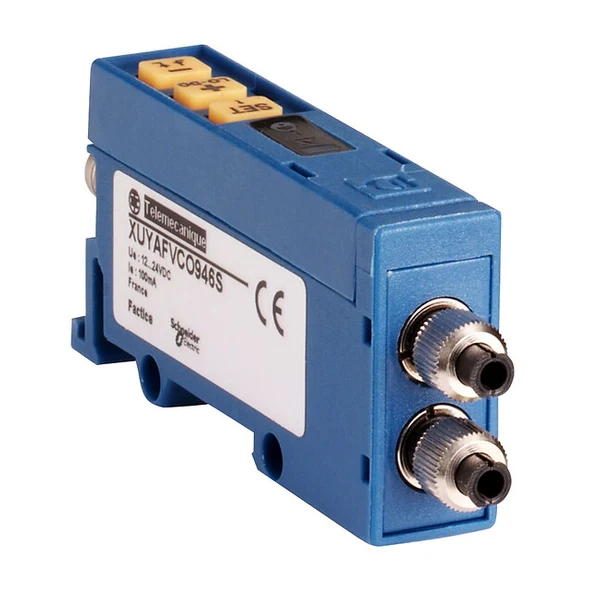 TELEMECANIQUEXUYPlastik fiber amplifikatör, M8
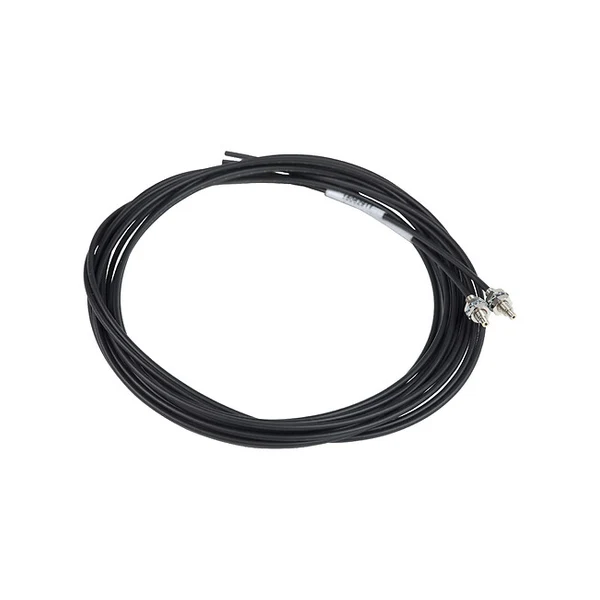 TELEMECANIQUEXUF karşılıklıKarşılıklı plastik fiber
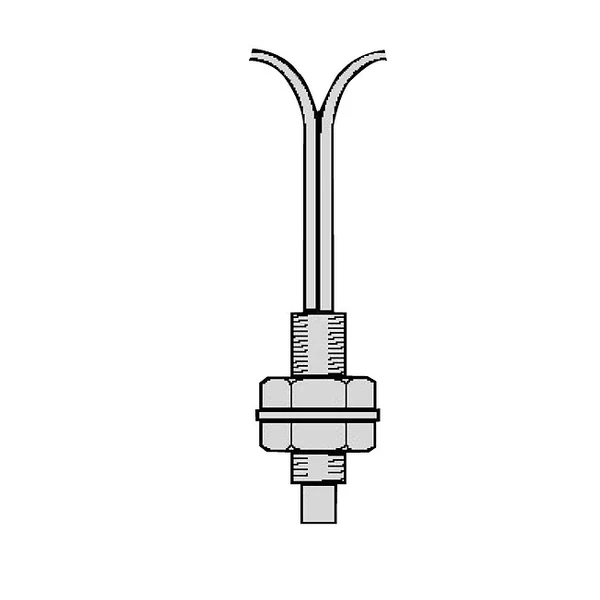 TELEMECANIQUEXUF cisimden yansımalıCisimden yansımalı plastik fiber
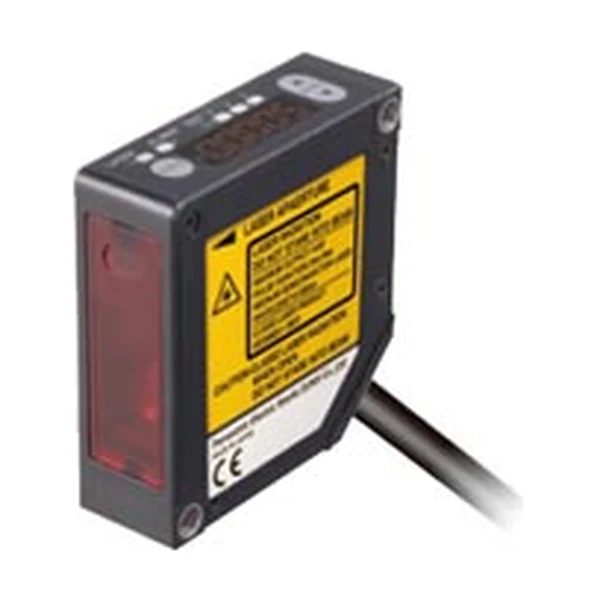 PANASONICHL-G105Kontrolör dahili lazer mesafe sensörüPANASONICHG-C1030CMOS lazer mesafe sensörü, ±5 mm
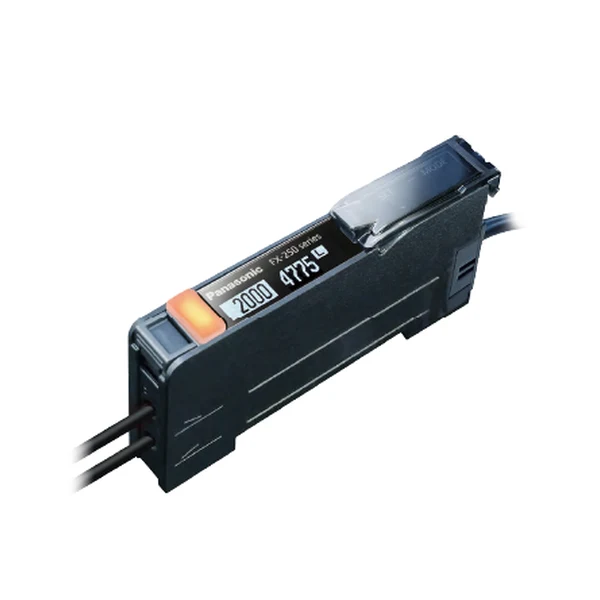 PANASONICFX-250Kompakt fiber amplifikatör
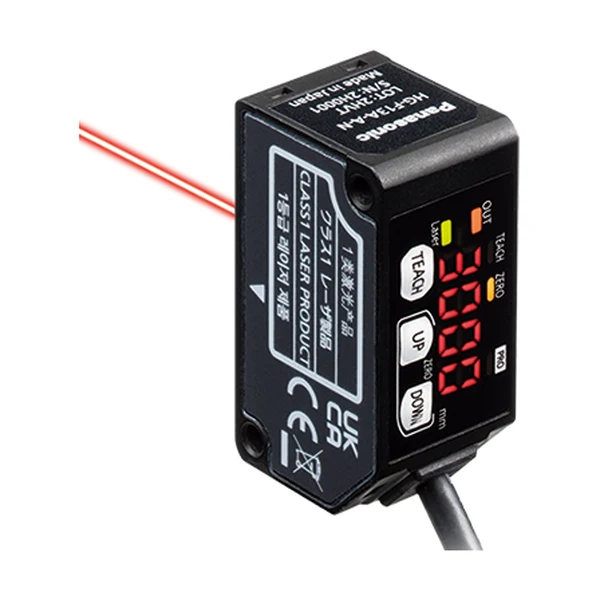 PANASONICHG-F13A-AHG-F1 serisi konum sensörü
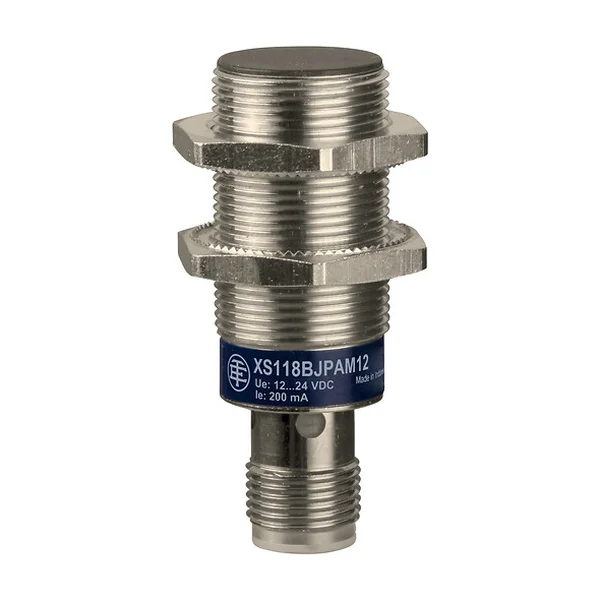 TELEMECANIQUEXS618B1PAM12İndüktif yaklaşım sensörü, M18, gömülebilir, Sn 8 mm
15. Kaynak hücresinde çapak koruması
OMRON WL-N limit şalteri ailesinde yer alan WLCA2-LDS-N gibi çapak önleyici ’Spatter-prevention’ modeller, yoğun çapak saçılan ark kaynak hatlarında algılama sağlamak üzere önerilmektedir. Bu modellerde kullanılan çapak yapışmasına dayanıklı malzeme yapısı, kaynak prosesi esnasında açığa çıkan çinko tozunun mekanik bileşenlerde yol açabileceği arızaları önler.
PANASONIC cephesinde ise Tip 4, PL e ve SIL3 emniyet standartlarını karşılayan ve 1 ana ile 4 alt ünite olmak üzere 5 üniteye kadar seri bağlanabilen SF4D emniyet ışık perdesi sunulmaktadır. SF4D serisi için geliştirilen ön koruma kapağı, ışık perdesinin algılama yüzeyini kaynak çapağı gibi uçan cisimlerden korurken kapağın kullanımıyla birlikte sistemin çalışma mesafesinde azalma gerçekleşir.
16. AGV, AMR ve mobil robotlar
OMRON OS32C emniyet lazer tarayıcısı, AGV sistemlerinin hareket güzergahını tarayarak 1. uyarı bölgesi ihlalinde sesli uyarı verilmesini, 2. uyarı bölgesinde aracın yavaşlamasını ve emniyet bölgesine girildiğinde iki emniyet çıkışının aracı tamamen durdurmasını sağlar. OS32C modelinde her biri bir emniyet ve iki uyarı alanından meydana gelen 70’e kadar bölge kombinasyonu tanımlanabilirken, 270° tarama açısına sahip cihazda emniyet bölgesi yarıçapı 4 m, uyarı bölgeleri ise 15 m mesafeye kadar ayarlanabilir. Tipik bir AGV kurulumunda ileri hareket için hızlı ve yavaş, sola ile sağa dönüşler için birer tane olmak üzere 4 bölge seti kullanılır; iki adet OS32C köşe noktalara yerleştirildiğinde üç veya dört yön koruma altına alınabilir. Omron Avrupa’ya göre OS32C cihazının küçük boyutları, hafif yapısı ve düşük güç tüketimi akülü mobil sistemlerin çalışma süresini uzatmaya katkı sunarken; PANASONIC ise kendi emniyet ışık perdelerinin AGV gibi hareketli ekipmanda kullanılmaması gerektiğini belirtir.
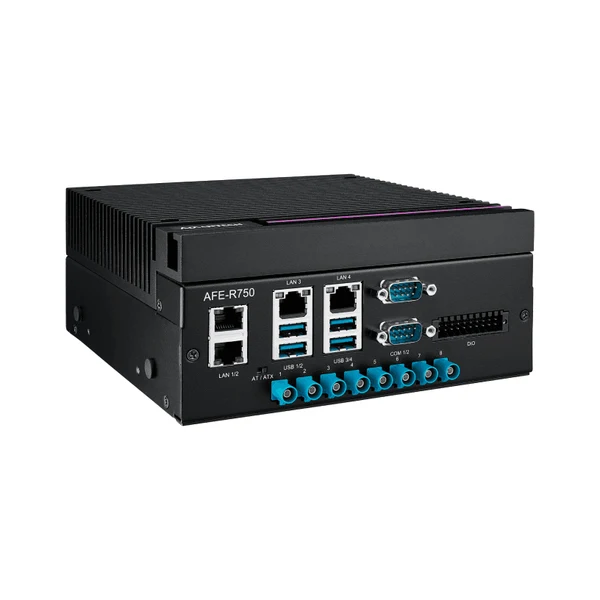
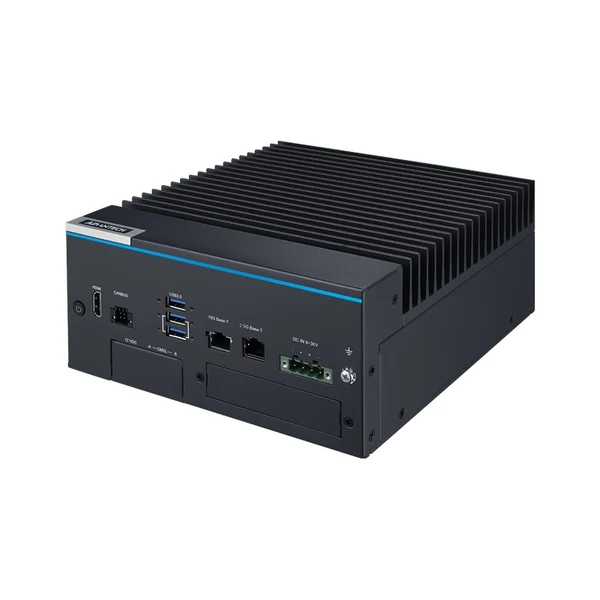
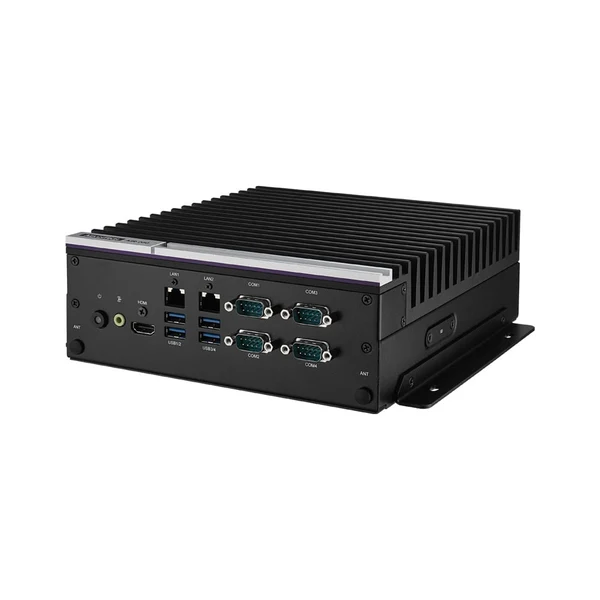
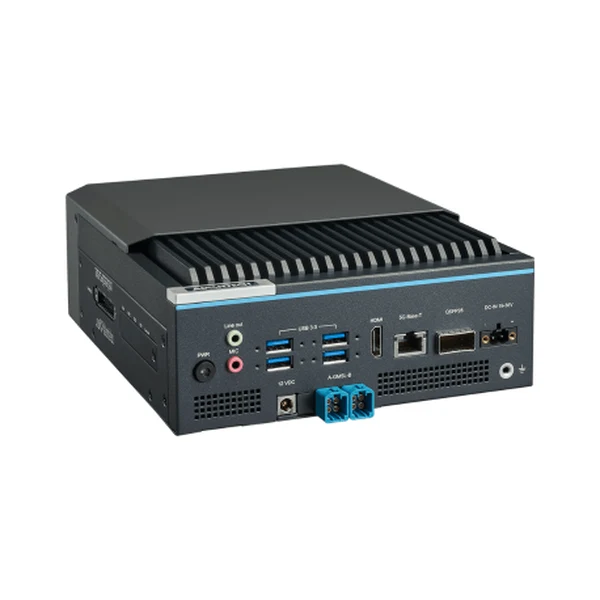
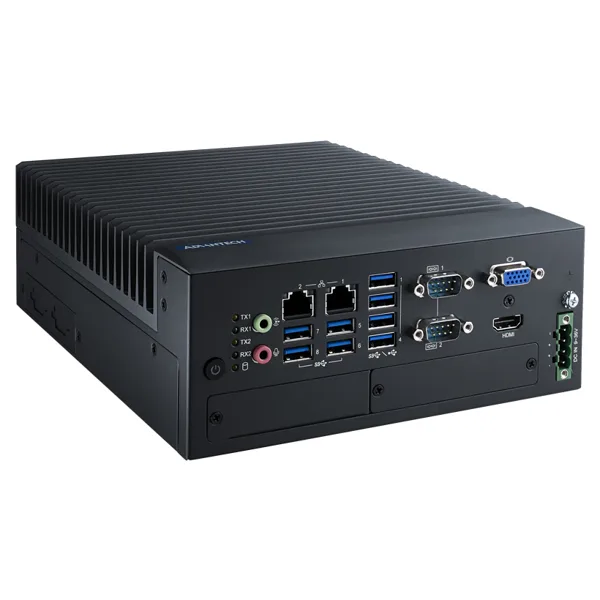
ADVANTECH, LogiMAT 2026 duyurusunda AGV, AMR, otonom forklift ve mobil manipülatör robotlar (MMR) için nihai makine üretmek yerine hesaplama altyapı platformları sunduğunu belirtmektedir. Firma tarafından AMR kontrol sistemi olarak sunulan AFE-R750, 275 TOPS seviyesine varan yapay zekâ gücü, AMR’ye özel 4 × GbE, 2 × COM, DIO ve CAN FD arabirimleriyle Advantech Robotic Suite yazılımını destekler. NVIDIA Nova Orin tümleşik MIC-732-AO sistemi 8 GMSL FAKRA kamera girişiyle 360° görüş ve 3D LiDAR desteği sunarak AGV’den AMR mimarisine geçişi hedeflerken, MIC-733-AO modeli ise e-con Systems iş birliğiyle depolardaki mobil robotlar için GMSL kamera çözümü sağlar. Singapur’da paket dağıtımı yapan teslimat robotlarında kullanılan ADVANTECH AIR-030 edge AI sistemi ise Jetson AGX Orin işlemcisi, 15–50 W ayarlanabilir güç tüketimi; kamera, 3D LiDAR ve hareket kontrol sensörü bağlantılarına sahiptir ve −10 ile 60 °C arasında çalışır.
17. Humanoid robotlar, Jetson Thor ve ROS2 yazılımı
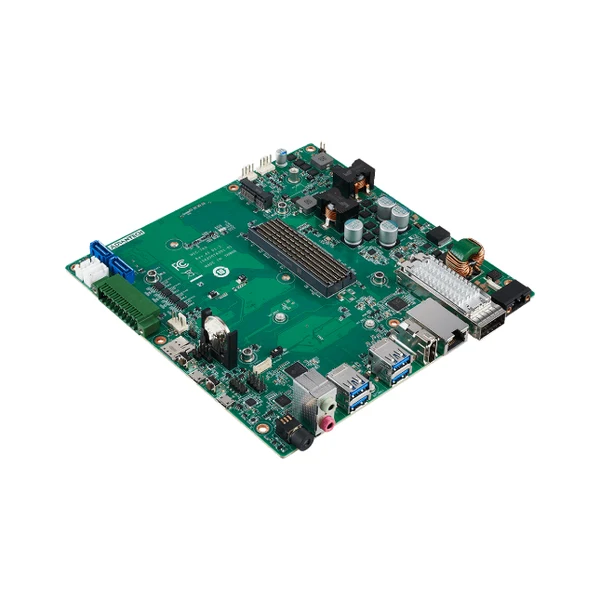
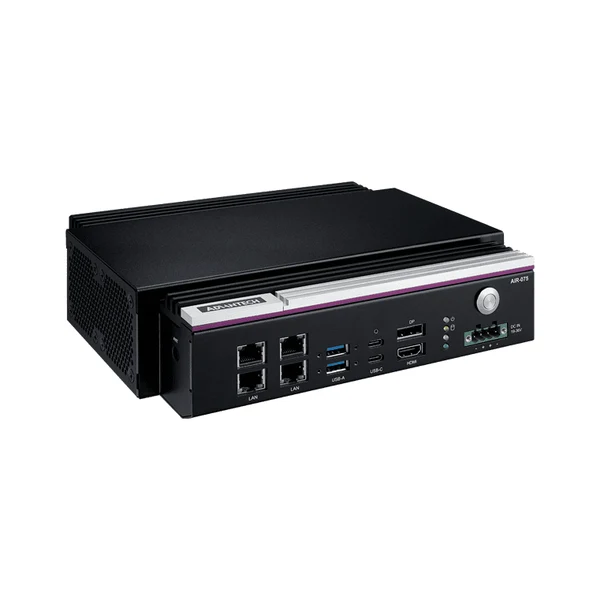
ADVANTECH firmasının Jetson Thor tabanlı MIC-742-AT Robotik Geliştirme Kiti, 2.070 FP4 TFLOPS değerine ulaşan yapay zekâ performansı, 128 GB LPDDR5X belleği, 150 W sistem gücü ve 8 kanal GMSL 2.0 konnektörüyle humanoid robotlar, AMR sistemleri ve cerrahi robotik alanında konumlanmaktadır. iREX 2025 fuarında Orbbec iş birliğiyle sergilenen gösterimde MIC-742-AT ünite ile Orbbec Gemini 330 3D kamera kullanılarak hızlandırılmış bir humanoid robot uygulaması tanıtılmıştır. Kart seviyesinde AI beyni olarak sunulan MIB-742-AT modeli humanoid ve mobil manipülatör robotlarda kapalı çevrim kontrol sağlarken, Temmuz 2026 döneminde duyurulan AIR-075 platformu ise 4 × 10GbE bağlantısıyla robotik ve fabrika otomasyonunda çok modlu karar alma süreçlerini desteklemektedir. Ayrıca MOV.AI iş birliğiyle doğrulanan ADVANTECH MIC-770 V3 sistemi, MXM GPU kartı üzerinden sağlanan makine görmesi ve otonom navigasyon kabiliyetiyle wafer kutusu taşıma ile robot kolu operasyonlarında görev yapmaktadır.
ADVANTECH ve Aeolus Robotics tarafından Mayıs 2026 tarihinde tanıtılan humanoid servis robotu çözümü, AFE-R750 sistemini merkezi hesaplama birimi olarak kullanarak NVIDIA Isaac ROS, Advantech Robotic Suite ve Aeolus yazılımlarını tek bir yapıda birleştirmektedir. Doğal dil etkileşimi, robot kolu kontrolü ve uçta otonom çalışma hedefleyen bu sistemde sunulan Robotic Suite paketi, ROS2 ile Autoware araç setleri, optimize AI çıkarım SDK’ları ve GMSL kamera ROS düğümleri sunarak yazılım entegrasyon sürelerini kısaltır. Basler ace 2 GMSL kameraların AFE-R750 platformuna entegre edilmesiyle geliştiriciler kamera verilerine doğrudan ROS düğümleri üzerinden erişebilmekte, benzer şekilde MIC-732-AO modeli de NVIDIA Isaac ROS2 desteği vermektedir. ADVANTECH Robotik İş Birimi; hesaplama, sensör bağlantısı ve yazılım bileşenlerini otonom robotlar, AMR’ler, robot kolları ve ticari dronelar için önceden doğrulanmış paketler halinde sektöre sunmaktadır.
Hangi ihtiyaçta hangi ürün?
| İhtiyaç | Ürün grubu |
|---|---|
| 3D robot güdümleme, bin picking, besleme | HIKROBOT RoboScan, RoboScan Ultra |
| Depaletleme, paletleme, paket besleme | HIKROBOT MV-RS-Base-L, MV-DB1300A V2.0, MV-DB500S-S |
| Robot üstü denetim, 2D konumlama | HIKROBOT SC3000, CS kameralar, VisionMaster (VM) |
| Robot hücresi çevresi ve girişi | OMRON OS32C / F3SG-SR, TELEMECANIQUE XUSL4 |
| Robot kapısı ve bölge izleme | OMRON G9SX / D40A / D41G, TELEMECANIQUE XCSRC |
| Robot öğretme ve bakım | OMRON A4EG, PANASONIC SG-C1 |
| Cobot ve paletleme hücresi | OMRON OS32C / G9SE / F3SG-RA, TELEMECANIQUE XUSL4, PANASONIC SF4D |
| Robot kolu ve elinde algılama, ölçüm | PANASONIC HL-G1 / HG-C / FX-250, TELEMECANIQUE XUY fiber |
| AGV / AMR emniyeti ve kontrolü | OMRON OS32C, ADVANTECH AFE-R750 / MIC-732-AO |
| Humanoid ve yeni nesil robot bilgisayarı | ADVANTECH MIC-742-AT / MIB-742-AT |
Kaynak: HIKROBOT ürün verileri, vaka çalışmaları ve haberleri; OMRON emniyet bileşenleri seçim kılavuzu, G9SX broşürü, A4EG veri sayfası, OS32C kılavuzu ve robot paletleyici çözüm kılavuzu; TELEMECANIQUE XCSR ve XUSL kullanım kılavuzları, XU ve XS katalogları; PANASONIC ürün sayfaları ve ambalaj sensör kılavuzu; ADVANTECH ürün sayfaları ve duyuruları. Görseller HIKROBOT’a aittir; görsellerdeki robotlar FST ürün gamında değildir. Robot emniyetinde risk değerlendirmesi ve emniyet fonksiyonlarının tasarımı proje bazında yapılır.
Uygulamanızı anlatın, birlikte tasarlayalım
Parça tipini ve kasa düzenini, robot markasını, çevrim süresini, hücre yerleşimini ve emniyet gereksinimlerini paylaşın; 3D kamera, güdüm yazılımı, emniyet ve kontrol bileşenlerini birlikte seçelim. FST Teknoloji, bu sektördeki projelerde HIKROBOT donanımlarıyla anahtar teslim görüntü işleme ve sistem entegrasyonu çözümleri sunar.