الروبوتات
تُستخدم كاميرات 3D من HIKROBOT، وبرنامج RobotPilot، والكاميرات الذكية، و VisionMaster لتمكين الروبوتات من رؤية الأجزاء ذات المواقع غير المعروفة مسبقًا، والتقاط الأجزاء من الصناديق المختلطة، وتفريغ المنصات، والعثور على نقطة التجميع. وتُشرح في هذه الصفحة أيضًا منتجات OMRON و TELEMECANIQUE و PANASONIC لسلامة محيط خلية الروبوت والأبواب، ومقبض التأكيد أثناء التعليم، و cobot وخلية التكديس، والمستشعرات الموجودة على ذراع الروبوت، بالإضافة إلى منتجات ADVANTECH لأجهزة الكمبيوتر المخصصة للروبوتات المتنقلة والشبيهة بالبشر (humanoid) عبر أمثلة الروبوتات الخاصة بالشركات المصنعة.
ماذا تحل الرؤية الآلية في مجال الروبوتات؟
بينما يُستهدف في عمليات الأتمتة الصناعية أن تكتشف الروبوتات وتعدّل القطع التي لم يُحدد موضعها مسبقًا، يجمع برنامج RobotPilot الذي قدمته HIKROBOT في عام 2022 بهدف تعميم تطبيقات توجيه الروبوت بين وظائف معالجة الصور، وتخطيط المسار، وإدارة الروبوت، والمحاكاة البصرية في حزمة واحدة.
تركز خطوط منتجات HIKROBOT 3D على مجالين رئيسيين هما القياس 3D عال الدقة والتحكم الموجه بالرؤية 3D، مما يشكل البنية التحتية البصرية اللازمة لاكتشاف الأجسام المعقدة في الفضاء ثلاثي الأبعاد. تم تطبيق حل التحميل والتفريغ الموجه بـ 3D المطور وفقًا لـ HIKROBOT في عمليات نقل القطع المعقدة وغير المنتظمة في قطاعات السيارات، والصناعات المغذية، والصلب، والآلات.
1. توجيه الروبوت ثلاثي الأبعاد 3D باستخدام RobotPilot
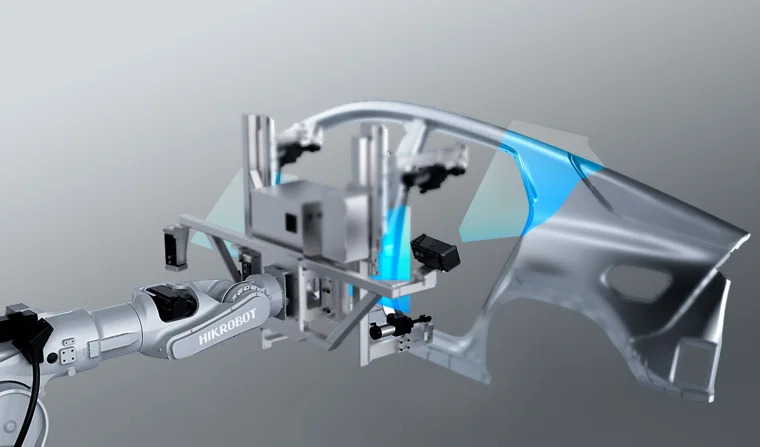
تم تقديم RobotPilot، وهو برنامج توجيه الروبوت بالرؤية المطور ذاتيًا من HIKROBOT، في عام 2022 بهدف تعميم تطبيقات توجيه الروبوتات في مجالات القياس 3D عالي الدقة والتحكم الموجه بالرؤية 3D. يجمع البرنامج بين وظائف معالجة الصور، وتخطيط المسار، وإدارة الروبوت، والمحاكاة المرئية في حزمة واحدة، ويُدرج جنبًا إلى جنب مع HiViewer كبرنامج عميل في الجدول الفني لموديلات RoboScan. ويتم تثبيت التطبيق داخل النظام عن طريق السحب والإفلات دون الحاجة إلى كتابة تعليمات برمجية، وبفضل الكتل الوظيفية النمطية، تُعرض حركة الروبوت والصورة الحية بشكل متزامن على الشاشة.
تقوم بنية تخطيط المسار المدمجة داخل RobotPilot بتقييم العقبات في منطقة عمل ذراع الروبوت لمنع التصادم وحساب المسار الأمثل وخط الاستراتيجية للإمساك. يدعم البرنامج الذي يمكن توصيله مباشرة بالعديد من العلامات التجارية الرئيسية للروبوتات التطوير دون اتصال بالإنترنت أيضًا.
2. التقاط الأجزاء من الصندوق العشوائي (bin picking)
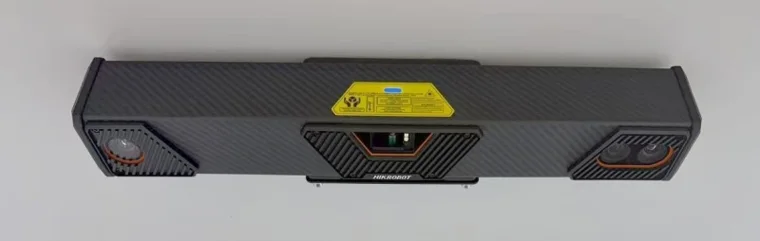
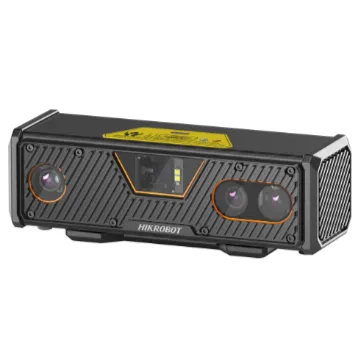
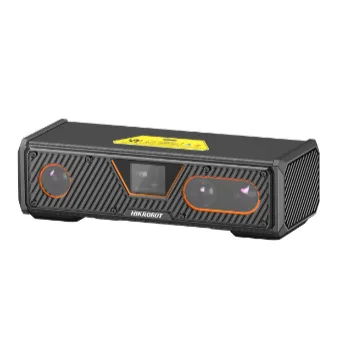
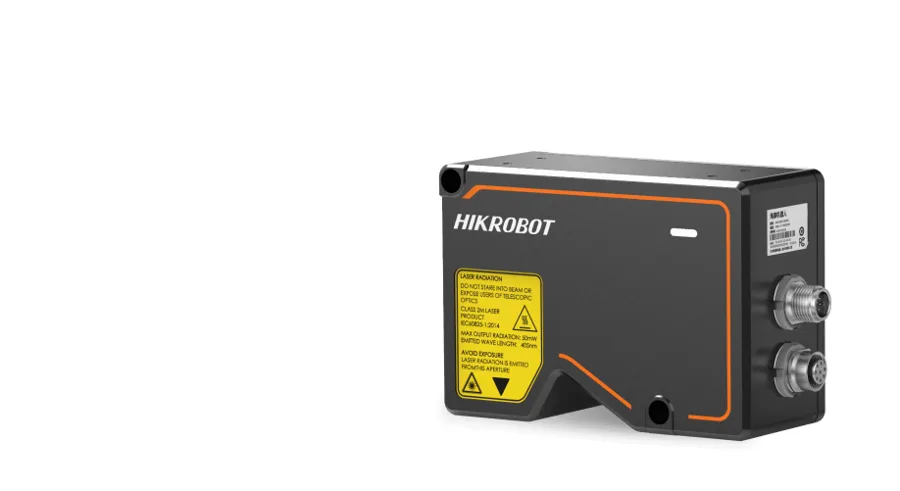
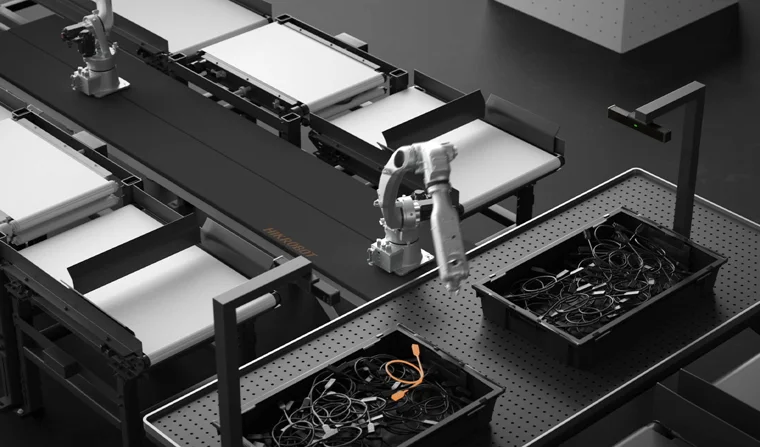
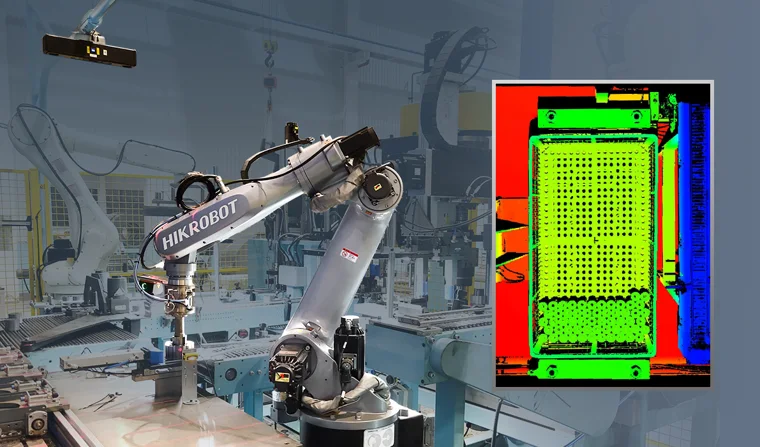
في الحلول التي عرضتها HIKROBOT في LogiMAT 2026، توفر كاميرا 3D الليزرية الجلفانومترية من سلسلة RoboScan الموضع لأذرع الروبوت بمجال رؤيتها الواسع لتنفيذ تطبيق التقاط الأجزاء من الصندوق الموجه بالـ 3D. وفي حالة التقاط أربعة أجزاء من نوع العمود والجسم من صندوق غير منتظم، تقوم كاميرا 3D الجلفانومترية ذات الرؤية الواسعة المثبتة على ارتفاع 1500 mm تقريبًا بتحديد موضع الصندوق والجزء، بينما يضمن برنامج RobotPilot إمساك الروبوت الخالي من التصادم. وفي هذه الحالة، يتم حل تحديات مثل الوضع العشوائي للأجزاء، والتعرف التلقائي على الفواصل الداخلية في الصندوق، وعدم اتساق مظهر الصندوق عن طريق دمج تكنولوجيات سحابة النقاط 3D والتعلم العميق 2D.
أما في حالة صندوق توصيل الألواح الشمسية، فتقوم الكاميرا الاستريو الليزرية الجلفانومترية بتحديد موضع الصندوق وتجنب العوائق، بينما تنفذ عملية الإمساك من الكومة المختلطة باستخدام التجزئة النموذجية ومطابقة سحابة النقاط 3D معا. ووفقًا لبيانات HIKROBOT، يظل زمن معالجة الصور في هذا التطبيق عند 3 ثوانٍ أو أقل لكل قطعة، بينما يتجاوز نجاح الإمساك 98% أو أكثر. بالإضافة إلى ذلك، وكما عُرِض في AMTS 2024، تُستخدم كاميرا 3D الليزرية الجلفانومترية متعددة الخطوط ذات نطاق اكتشاف يبلغ 1 m وأسرع زمن التقاط يبلغ 1 s مع RobotPilot للإمساك بأجزاء المصبوبات غير المنتظمة والمكدسة واللامعة.
| قيم الحالات لـ HIKROBOT | |
|---|---|
| صندوق التوصيل: زمن معالجة الصور | ≤ 3 s / قطعة |
| صندوق التوصيل: نجاح الإمساك | ≥ %98 |
| قطعة العمود/الهيكل: ارتفاع تركيب الكاميرا | ≈ 1500 mm |
| كاميرا 3D بليزر متعدد الخطوط وغلفانومتر | نطاق الكشف 1 m، وأسرع التقاط خلال 1 s |
القيم مأخوذة من بيانات الحالات والمنتجات التي نشرتها HIKROBOT؛ ويتم تصميم الخلية الخاصة بك على أساس كل مشروع على حدة.
3. تغذية الأجزاء وتفريغها والتعبئة في الصناديق الموجهة بـ 3D
في التطبيقات التي عرضتها HIKROBOT في فعاليات Automation World 2026، تقوم كاميرا 3D الليزرية الجلفانومترية من سلسلة RoboScan و RobotPilot بتوجيه الروبوتات المفصلية لتنفيذ عمليات تحميل وتفريغ صناديق المواد. وفي حالة التغذية 3D لأجزاء اللحام، تلغي كاميرات 3D المجهزة بنظام Eye-in-hand أو Eye-to-hand (2–3 قطع) الحاجة إلى صناديق عالية الدقة. وفي هذا التكوين، تظل قابلية تكرار الكاميرا عند ±0.06 mm، ودقة الإمساك عند 0.5 mm، ودقة النظام أقل من 0.5 mm.
أما في حالة تغذية خلايا البطارية، فيتم تنفيذ عمليات تحديد الموضع بدقة ±1.5 mm لكل خلية والتعرف على اتجاه القطب من خلال تكامل الكاميرا 3D و RobotPilot في الحالة. وفي هذه العملية التي تسير فيها خطوة معالجة الصور وحركة الروبوت بشكل متوازٍ، يُبقى على متطلب زمن الدورة لكل خلية أقل من ثانيتين. وفي حالة التعبئة في الصناديق في نهاية خط المكبس، تقوم كاميرا المساحة 2D بتحديد موضع أكثر من 10 أنواع من أجزاء المكبس، بينما تقوم كاميرا 3D ذات الرؤية الواسعة بتوجيه الروبوت من خلال مراقبة نوع الصندوق، ووجود الجزء، وتشوّه الصندوق.
| قيم الحالات لـ HIKROBOT | |
|---|---|
| تغذية قطع اللحام: دقة الإمساك | 0.5 mm |
| تكرارية الكاميرا | ±0.06 mm |
| تغذية خلايا البطارية: تحديد الموضع | ±1.5 mm، الدورة < 2 s / خلية |
القيم مأخوذة من بيانات الحالات والمنتجات التي نشرتها HIKROBOT؛ ويتم تصميم الخلية الخاصة بك على أساس كل مشروع على حدة.
4. تفريق المنصات والترصيص المنصاتي الموجه بـ 3D
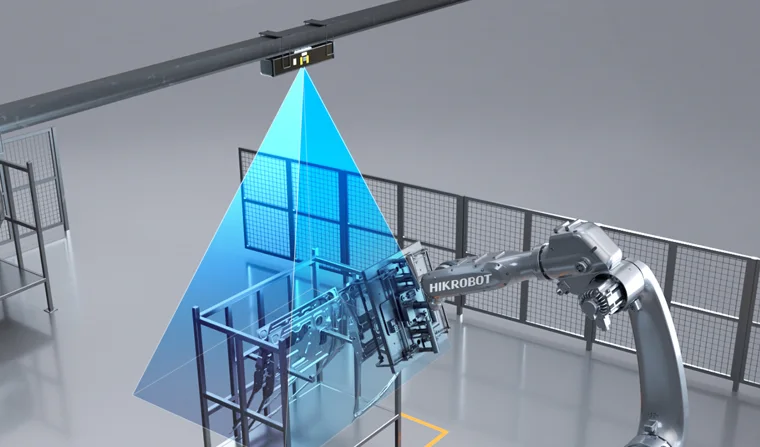
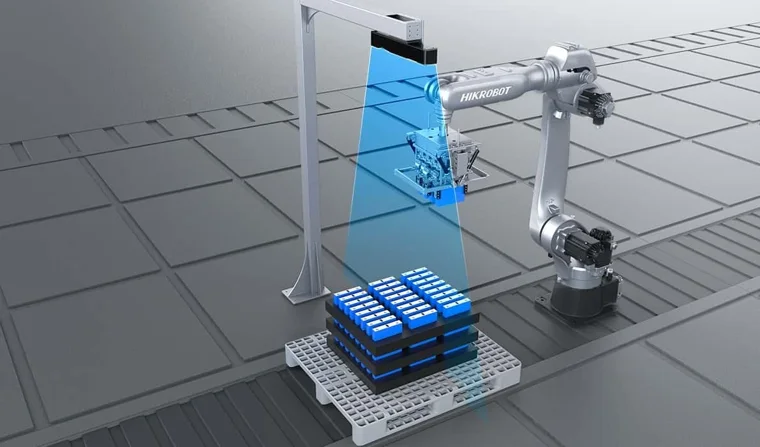
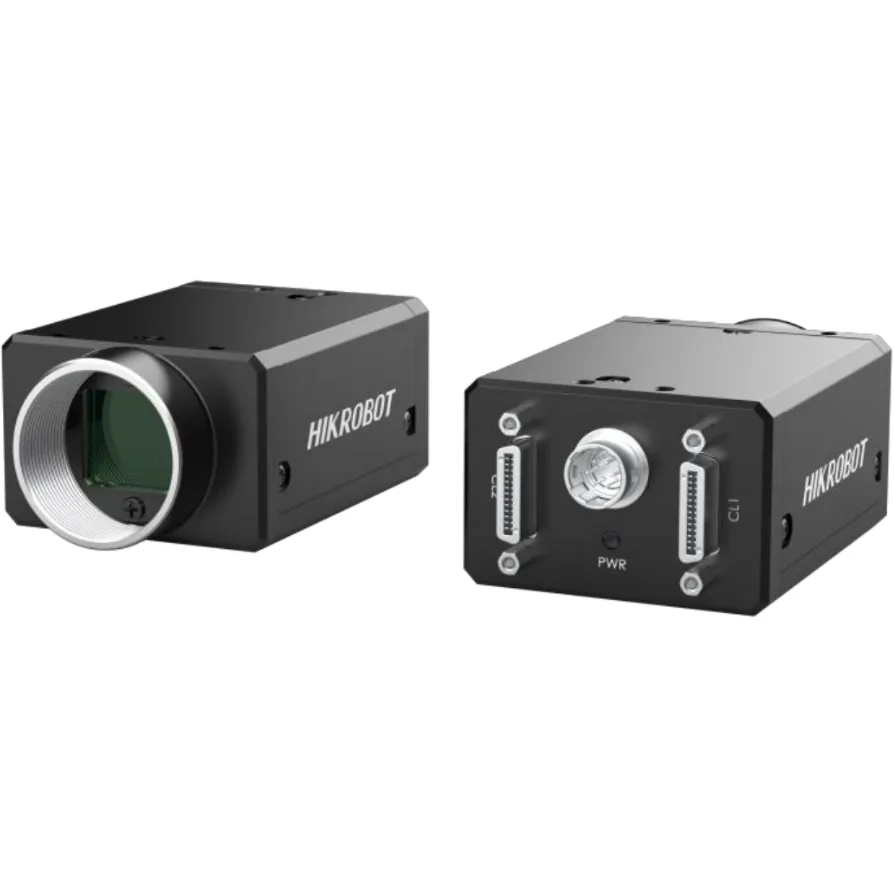
يجمع نظام تفريغ المنصات 3D الذي قدمته HIKROBOT في Logis-Tech Tokyo 2026 بين كاميرا 3D الليزرية الجلفانومترية MV-RS-Base-L، والروبوت المفصلي، وبرنامج RobotPilot لتقديم بنية يمكن إعدادها دون كتابة تعليمات برمجية مع الحاويات البلاستيكية اللامعة والداكنة. ووفقًا للجدول الفني لـ MV-RS-Base-L، تتمتع الكاميرا بقابلية تكرار Z تبلغ 0.08 mm عند مسافة 1800 mm، ودقة VDI/VDE تبلغ 0.15 mm عند مسافة 1800 mm، ومجال رؤية بعيد يبلغ 1220 × 1000 mm عند مسافة 2200 mm. أما MV-DB1300A V2.0، ذو الهيكل المصنوع من ألياف الكربون والمحمي بتصنيف IP65 ومجال الرؤية الواسع، فيوفر صور RGB وصور العمق بشكل متزامن، ويُحدد لعمليات تفريغ المنصات، والتكديس، وقياس حجم الأجسام الكبيرة.
في حالة تفريق المنصات، تقوم كاميرا الاستيريو MV-DB1300A ومنصة RobotPilot بتحديد موضع الصناديق وتقسيمها، مع دعم خيارات الإمساك بالإزاحة، والإمساك المركزي، والإمساك المتعدد في لقطة واحدة، وأخذ صناديق متعددة في إمساكة واحدة. يقوم النظام بإجراء فحص التصادم في خطوات تخطيط المسار، بينما يقوم بعد انقطاع التيار الكهربائي بمطابقة الكومة الحالية مع نمط المنصة المحدد مسبقًا لمتابعة عملية الترتيب من حيث توقفت.
5. تغذية الطرود وفصلها بالروبوت
تؤدي كاميرا MV-DB500S RGB-D، التي صممتها HIKROBOT في عام 2022 لعمليات تغذية الحزم الآلية بالروبوت، وظائف تجزئة الحزمة وتقدير الوضعية والتصنيف عبر سحابة النقاط والصورة. وفي حالة تغذية الحزم بذراع الروبوت، توجّه الكاميرا الاستريو الذكية RGB-D الروبوت باستخدام التعلم العميق وخوارزميات الصور الكلاسيكية معًا، بينما يحسب البرنامج المعني إحداثيات الإمساك والترك، ومسار التقدم، وتجنب العوائق. أما MV-DB500S-S بفئة حماية IP65، والتي توفر التجزئة النموذجية وتحديد الموضع مع بنية التعلم العميق المدمجة، فتتيح معايرة النظام بنقرة واحدة في إعدادات الكاميرا الأحادية أو المتعددة.
6. كاميرا ومستشعر ذكي مثبت على الروبوت (eye-in-hand)
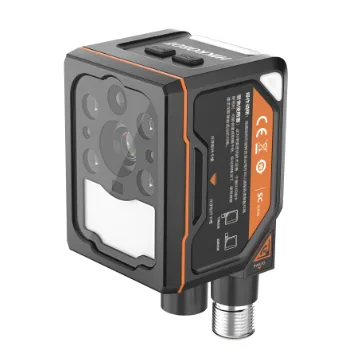
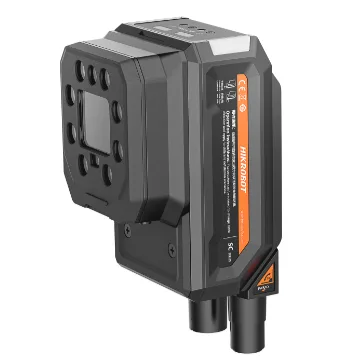
في معرض VISION 2026، عُرِضت الكاميرا الذكية SC3000X من HIKROBOT على ذراع روبوت لإجراء فحص آلي متعدد الأوجه لأجزاء السيارات. يعمل مستشعر الصور SC3000X، الذي يحتوي على خوارزميات مدمجة القراءة، والوجود، والاتجاه، والقياس، والتعرف، والعدّ، جنبًا إلى جنب مع ذراع الروبوت لإجراء فحص الرموز والأحرف على كل وجه من أسطح أجزاء المصبوبات. وفي حدث SF+AW 2025، أُفِيد بأن الكاميرا الذكية من سلسلة SC3000XM عرضت معايرة ذراع الروبوت وقدرة الإمساك.
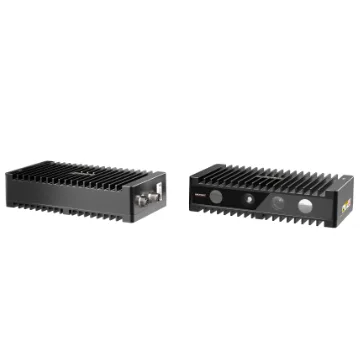
تتقلص كاميرا الاستيريو الليزرية ذات الغلفانومتر من الجيل الجديد من HIKROBOT بنسبة 40% حجماً و50% وزناً، مما يقلل الحمل الكتلي عند طرف الروبوت في تطبيقات Eye-in-hand. يبلغ وزن طراز RoboScan Base-S في مجموعة المنتجات حوالي 1.3 kg، بينما يبلغ وزن طراز Ultra-S حوالي 1.95 kg، ويعمل كلا العتادين بفئة حماية IP65 وتغذية 24 VDC.
7. معايرة اليد والعين والربط بالروبوت
يدعم حل الإمساك بصندوق التوصيل المقدم من HIKROBOT عمليات المعايرة بين اليد والعين بنقرة واحدة لعلامات الروبوتات التجارية الرئيسية، وآلية التكيف التي لا تتطلب تسجيل نقطة الإمساك لكل قطعة عمل. وفي حل تغذية الحزم بالروبوت، تكتمل خطوة المعايرة بين اليد والعين تلقائيًا بنقرة واحدة باستخدام مشغلات تحديد الموضع لمنصة خوارزمية HIKROBOT، وتُنقل المعلمات المحصلة مباشرة إلى النظام. وتتيح هذه البنية التحتية للبرمجيات ربط الأنظمة الروبوتية دون الحاجة إلى تعلم لغات العلامات التجارية المختلفة للروبوتات، بينما تنفذ جميع خطوات التعليم والمحاكاة على جانب البرمجيات.
في حالة تغذية خلايا البطارية المطبقة في خطوط الإنتاج والتجميع، يتم تثبيت الكاميرا 3D خارج جسم الروبوت ووضعها بنظام Eye-to-hand. وبفضل وجود الكاميرا في موضع ثابت، يتم تنفيذ خطوة معالجة الصور والحركة الفعلية لذراع الروبوت بالتوازي دون أن ينتظر أحدهما الآخر.
8. تحديد الموضع 2D ومحاذاة التجميع (VisionMaster)
تكتشف أدوات تحديد الموضع VisionMaster (VM) من HIKROBOT مواقع الدوائر والخطوط والبقع والحواف والأركان على الرغم من الإزاحة والدوران وتغيرات الحجم واختلافات الإضاءة، وتوفر معلومات الموضع والوجود المحصلة لاستخدامها في عمليات توجيه الروبوت. وتضم VisionMaster، التي تعمل عبر واجهة رسومية، وإمكانية التطوير الثانوي باستخدام SDK، ووضع تصميم المشغّل، أكثر من 1000 مشغّل مطوَّر ذاتيًا. وتنقل الكاميرات بدقة 12 MP وبرنامج VisionMaster المستخدمة في حالة محاذاة الشاشة والإطار بأربع كاميرات مراكز الأجزاء المكتشفة إلى وحدة PLC؛ بينما توجّه وحدة PLC آلية العمل المعنية لمحاذاة الشاشة الثانوية وفقًا للإطار.
في حالة التقاط الأجزاء غير المنتظمة الشكل من المغذي الاهتزازي، يتم تحقيق دقة تحديد موضع تبلغ ±0.25 mm ومعدل تفويت أقل من 0.1% باستخدام VisionMaster، ومع التكامل السريع للروبوت يتم الوصول إلى قدرة تغذية تصل إلى 7200 قطعة في الساعة. وفي خطوط إنتاج وحدات وحزم البطاريات، تتراوح دقة تحديد الموضع لعمليات وضع الوحدة في الصندوق، وتجميع الملحقات، وربط البراغي، والتقاط الحزم عادةً بين ±0.1 و ±0.5 mm، حيث تُفضل كاميرات المساحة بدقة 12 MP و 20 MP في هذه العمليات.
| قيم الحالات لـ HIKROBOT | |
|---|---|
| التقاط الأجزاء من المغذي الاهتزازي | تحديد الموضع ±0.25 mm، معدل الخطأ أقل من 0.1%، 7200 قطعة/ساعة |
| تحديد الموضع في تجميع وحدات/حزم البطاريات | عادةً ±0.1 – ±0.5 mm (كاميرات 12 MP و 20 MP) |
| البرمجيات | VisionMaster (VM): أكثر من 1000 مشغل |
القيم مأخوذة من بيانات الحالات والمنتجات التي نشرتها HIKROBOT؛ ويتم تصميم الخلية الخاصة بك على أساس كل مشروع على حدة.
سلامة خلية الروبوت، المستشعرات وحواسيب الروبوت
التوجيه البصري هو مجرد عين الروبوت؛ كما يجب تصميم محيط خلية الروبوت، وأبوابها، ولحظات التعليم والصيانة، والمساحة التي يتشاركها cobot مع الإنسان، والحساسات الموجودة على ذراع الروبوت باستخدام المكونات الصحيحة. تم أخذ أمثلة OMRON من خلية الروبوت في دليل اختيار مكونات السلامة، وكتيب G9SX، وصحيفة بيانات A4EG، ودليل OS32C، ودليل حلول آلية التستيف بالروبوت؛ وأمثلة TELEMECANIQUE من دليلي XCSR و XUSL اللذين يعتبران خلايا العمل الروبوتية التطبيق الأساسي الأول؛ وأمثلة PANASONIC من مفتاح التعليم للروبوت SG-C1 وحساسات المسافة المركبة على ذراع الروبوت؛ ومعلومات ADVANTECH من إعلانات AMR و humanoid و ROS2. يتم إجراء تقييم المخاطر وتصميم وظائف السلامة في سلامة الروبوتات على أساس كل مشروع على حدة.
9. سلامة محيط خلية الروبوت
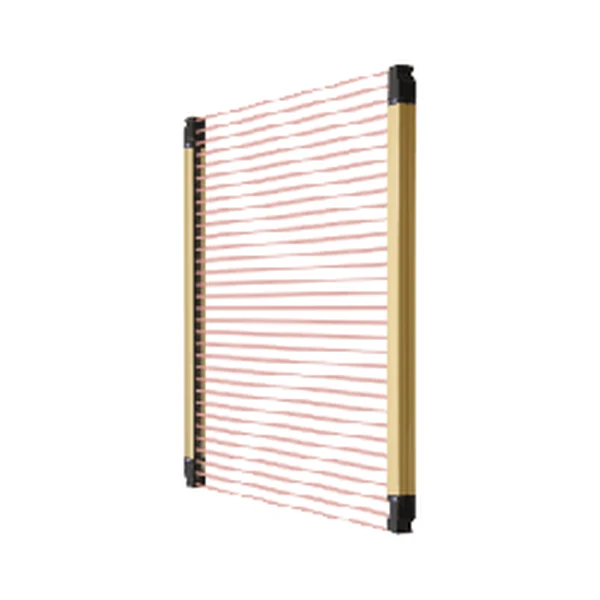
في هيكل خلية الروبوت المُسَيَّجة الوارد في دليل اختيار مكونات السلامة من OMRON، يتم تقييم الماسح الليزري للسلامة OS32C للكشف عن الوجود في المنطقة الخطرة، وستارة ضوئية للسلامة F3SG-SR للكشف في مناطق الدخول ذات البيئات القاسية، ومفتاح الباب المقفَل عالي الترميز D41G لمنع احتجاز الأفراد داخل الخلية، معاً في آن واحد. ووفقاً لـ OMRON، نظراً لأنه يجب تطويق خلايا الروبوت بالكامل ولا ينبغي تفعيلها إلا عندما تكون بيئة العمل خالية تماماً، يتم تصميم حلول الحماية الكاملة هذه باستخدام مزيج من ستائر ضوئية للسلامة، وماسحات ليزرية للسلامة، ومفاتيح قفل السلامة. وفي مثال حماية خلية الروبوت الداخلية الوارد في دليل استخدام الجهاز، يتولى الماسح الليزري للسلامة OS32C دور جهاز حماية ثانوي جنباً إلى جنب مع ستارة ضوئية للسلامة، مما يؤكد أن منطقة العمل تظل خالية قبل أن تبدأ الذراع الروبوتية في الحركة. وتقلل ستائر ضوئية للسلامة F3SG الموصى بها لخلايا الروبوتات الصناعية في كتيب السلامة التكيفية لـ OMRON من وقت التوقف، وذلك بفضل بنيتها المتينة التي تصل إلى مستوى IP67G و IP69K، وإمكانية التوصيل السريع للكابلات، وميزات المحاذاة والتشخيص السهلة.
وفقًا لدليل الاستخدام XUSL2E و XUSL4E الصادر عن TELEMECANIQUE، تُستخدم أنظمة ستارة ضوئية للسلامة لغرض كشف الأصابع واليد والجسم في محيط المعدات الخطرة، بينما تشكل خلايا العمل الروبوتية التطبيق الأساسي الأول المحدد لهذه الأنظمة. وتتضمن قائمة التطبيقات في دليل الشركة المصنعة خطوط النقل، وخطوط التجميع، وآلات التستيف، ومحطات اللحام، وآلات التغليف إلى جانب خلايا الروبوت. يحمي نظام الحماية بالأشعة تحت الحمراء الضوئية المذكور مشغل الموقع من خلال إيقاف حركة الأجزاء الموجودة في المنطقة الخطرة في حالة انقطاع شعاع واحد على الأقل. بينما يُقدم دليل XUSL خيارات مسافة الكشف في النطاق القياسي بـ 0…3 m / 1…6 m أو 0…4 m / 0…12 m، يُعطى النطاق 0…10 m / 3…20 m في الطرازات طويلة المدى.
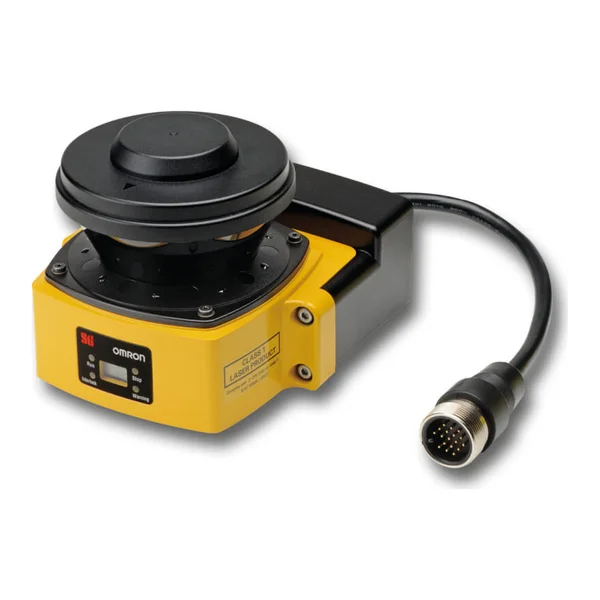 OMRONOS32Cماسح ليزري للسلامة من النوع 3، 270°
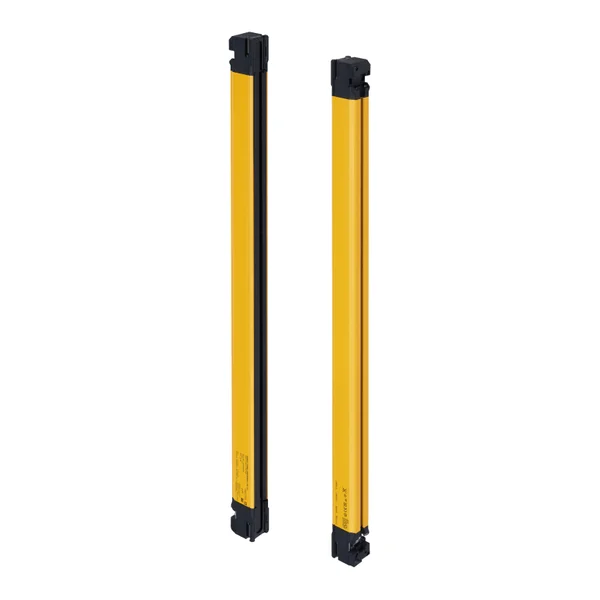 OMRONF3SG-4SRAستارة ضوئية للسلامة من النوع 4، PL e
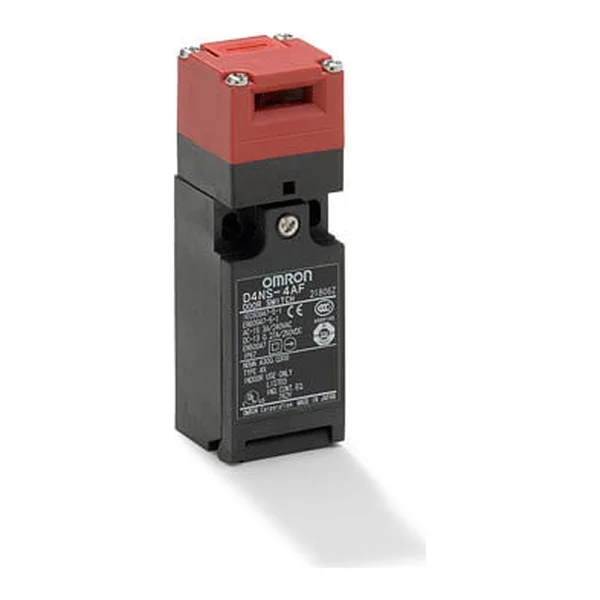
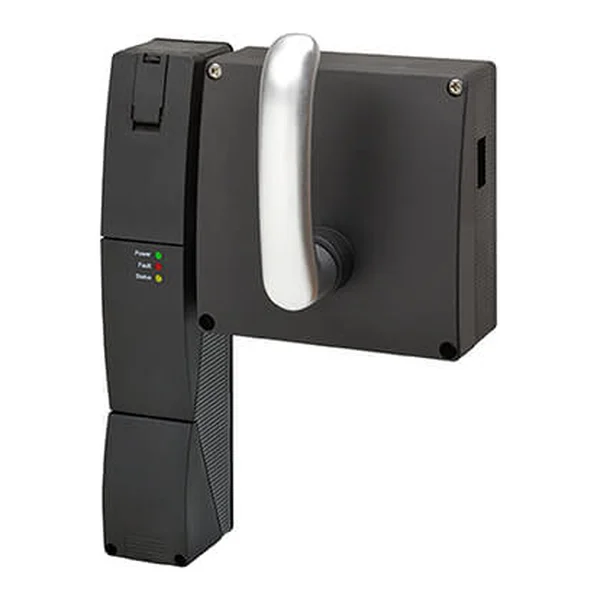 OMROND41Gمفتاح باب قفل مزود بتقنية RFID
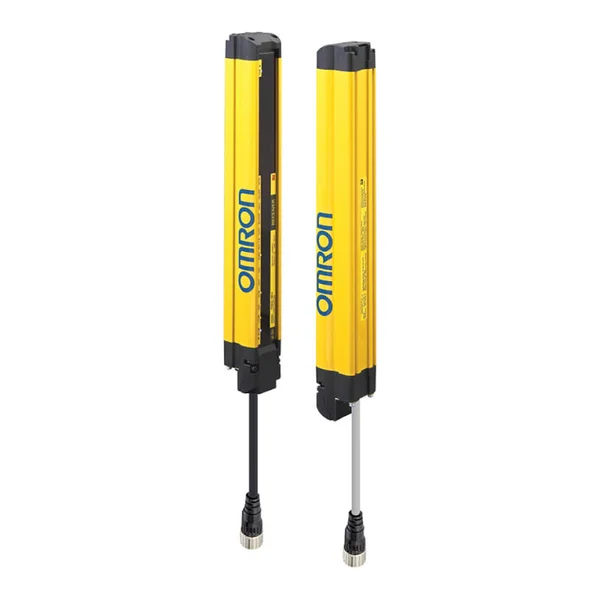 OMRONF3SG-4RAستارة ضوئية للسلامة من النوع 4 بوضع التعطيل المؤقت (muting)
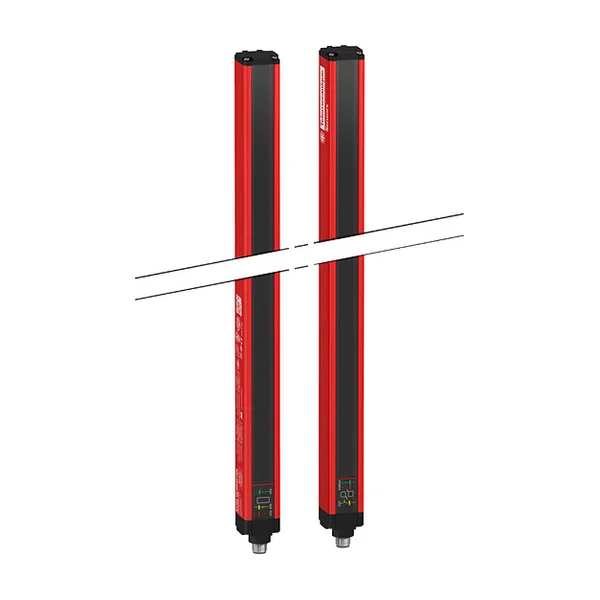 TELEMECANIQUEXUSL4E14Fستارة ضوئية للسلامة من النوع 4، 14 mm
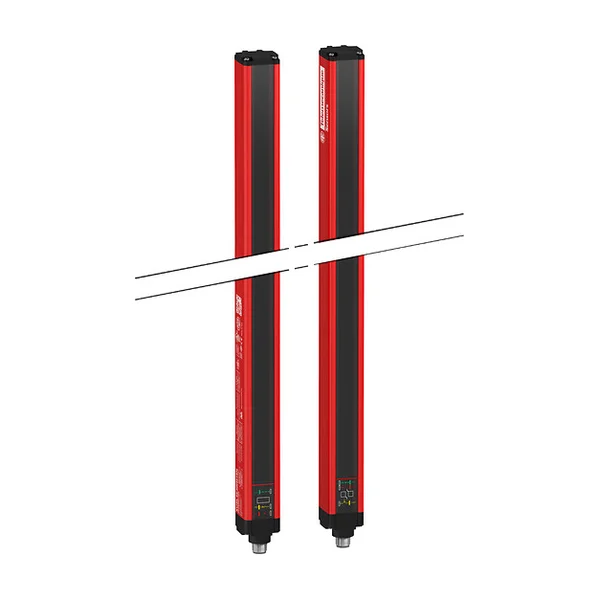 TELEMECANIQUEXUSL4E30Hستارة ضوئية للسلامة من النوع 4، 30 mm
10. مراقبة باب الروبوت والمنطقة
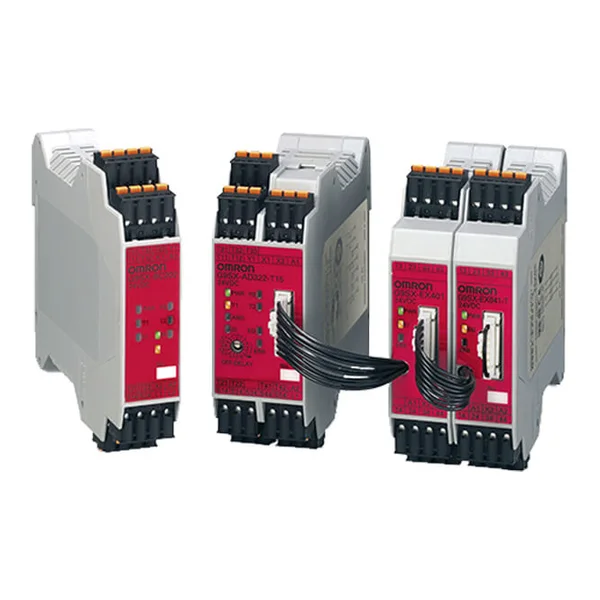
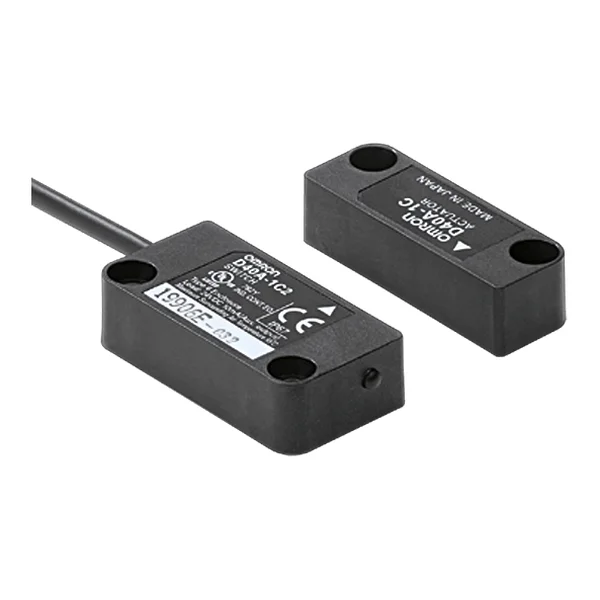
في مثال التطبيق المعروض في كتيب OMRON G9SX، يتم مراقبة أبواب روبوتين منفصلين باستخدام مفاتيح الأبواب غير التلامسية D40A ووحدة G9SX، مما يضمن توقف الروبوت A فقط عند فتح الباب A، وتوقف الروبوت B فقط عند فتح الباب B، وتوقف كلا الروبوتين معاً عند تفعيل التوقف الطارئ. وفي روبوت معالجة يعمل في خليتين مختلفين، يتم تأمين كل خلية بستائر ضوئية للسلامة مستقلة، بينما تقوم وحدة تبديل G9SX-GS واحدة بالانتقال التلقائي بين الستائر وفقاً للبيانات الواردة من مفاتيح الموضع على الروبوت، مما يتيح للمشغل تحضير الدفعة التالية في الجزء الأمامي بينما يواصل الروبوت العمل في الجزء الخلفي. وكما هو موضح في دليل OS32C، يقوم الماسح الليزري للسلامة بحماية جانب واحد من المنطقة وفقاً لموقع الروبوت؛ وبفضل وظيفة المناطق المتعددة المبلغ عنها عبر مدخلات منفصلة قادمة من أجهزة خارجية، يكمل المشغل تحضيره في الجانب الآمن بينما يعمل الروبوت في الجانب الآخر، وتُطبَّق بنية مماثلة أيضاً في مناطق الحماية الرأسية. بالإضافة إلى ذلك، يتكيف ملحق التركيب ذو المفتاح المنزلق المعروض لـ D4NS في دليل اختيار OMRON مع أنواع مختلفة من الأبواب، بدءاً من الألومنيوم الجانبي مقاس 20 x 20 mm وحتى لوحات الحماية الكبيرة التي تغلق محيط الروبوت.
في دليل استخدام XCSR الخاص بشركة TELEMECANIQUE، تأتي خلايا العمل الروبوتية في مقدمة مجالات الاستخدام الأساسية لمفاتيح السلامة XCSR RFID التي تراقب موضع الواقيات المتحركة، والهدف الرئيسي هو منع وقوع الحالات الخطرة عند فتح الباب الواقي. وتُصنَّف مجالات التطبيق الأخرى المذكورة في الدليل المذكور على أنها خطوط النقل، وخطوط التجميع، والمعدات الآلية، وآلات الأدوات، وآلات التغليف. يوفر XCSR، الحاصل على مستوى سلامة Cat4 / PL e – SIL3 بمعايرة TÜV، ترميزًا فريدًا عالي المستوى بهيكل قارئ وجهاز إرسال واستجابة (transponder) متطابقين فرديًا في المصنع، مما يوفر بنية محمية ضد العبث. تُقدَّم للمستخدمين ثلاثة خيارات توصيل مختلفة: طراز STANDALONE المتميز بميزة start/restart مع EDM داخلي يمكن توصيله مباشرة بالمقومات، وطراز DAISY-CHAIN ذو موصل M12 مزدوج المناسب للتوصيل السلكي التسلسلي، وطراز SINGLE الذي ينشئ توصيلًا من نقطة إلى نقطة بضابط السلامة.
11. مقبض التمكين في تعليم الروبوت وصيانته
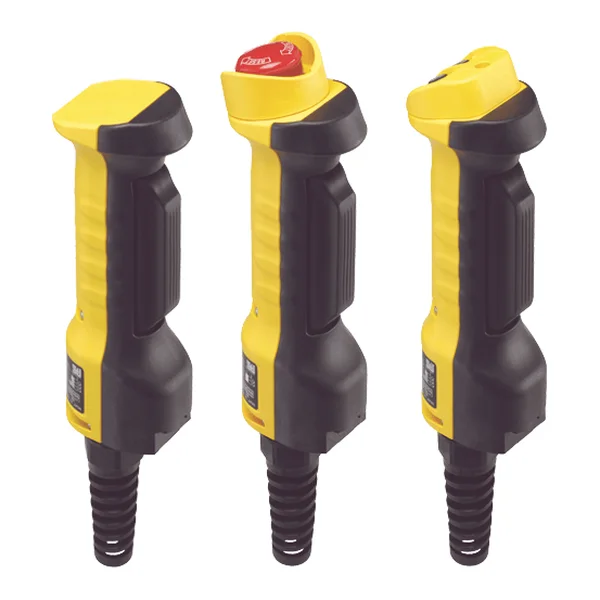
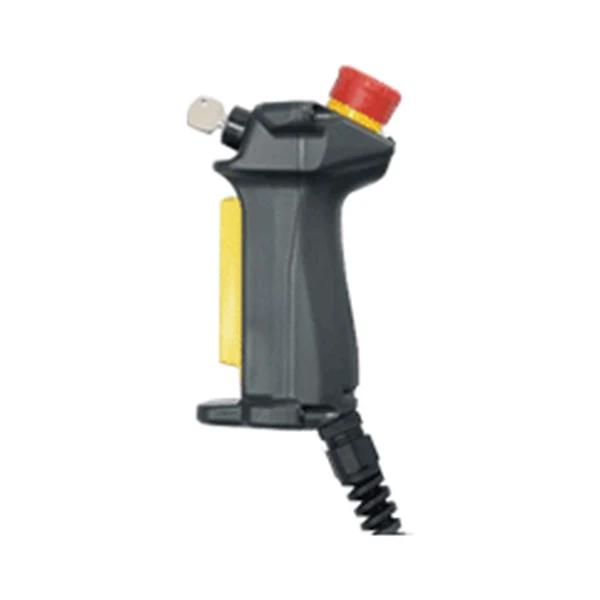
وفقاً لصحيفة بيانات OMRON A4EG، فإن المنتج عبارة عن مفتاح مصمم لتنفيذ عمليات التعليم (teaching) في الآلات مثل الروبوتات الموجودة داخل المنطقة الخطرة، ويسمح للنظام المرتبط بالعمل فقط عندما يتم إبقاء المفتاح مضغوطاً باستمرار في الوضع 2. وفي مثال خلية الروبوت الوارد في دليل اختيار OMRON، يتولى مقبض التأكيد A4EG وظيفة التوقف الطارئ أثناء عمليات التعليم المُنَفَّذة في الموقع الخطر، بينما وفقاً لـ OMRON، يلزم وجود نظام تأكيد سلامة ثلاثي الأوضاع إذا لم تكن آليات مراقبة القوة والسرعة مفعّلة في خطوات تعليم cobot. وكما هو موضح في كتيب G9SX، عندما يلزم إعادة ضبط موضع الذراع أثناء صيانة الروبوت أو تغيير الأدوات، توفر وحدة التبديل G9SX-GS تحكماً محدوداً ولكن إيجابياً في الحركة، في حين يتم إيقاف حركة الآلة بمجرد تحرير مفتاح التأكيد. وفي سيناريو التطبيق المدرج في صفحة المنتج، بعد أن يكمل المشغّل التحميل ويطلق دورة الروبوت يدوياً، يتم تحديد دورة التحميل تلقائياً عندما تعود الروبوتات إلى موضع البداية، ويُشَكِّل الضغط على مفتاح A4EG في وضع الصيانة أحد شروط التوقف الطارئ مع G9SX-GS.
إن سلسلة PANASONIC SG-C1 هي عبارة عن مفتاح تمكين يُستخدم لتفعيل النظام أثناء إجراء عملية التعليم اليدوي لآلة شبيهة بالروبوت في منطقة العمل الخطرة، وتعتمد على مبدأ تشغيل الآلة فقط عندما يكون المفتاح في الوضع 2 ومع إعطاء إشارة ’start’ إضافية. تتضمن قائمة معايير الاستخدام المقدمة من PANASONIC بوضوح معياري ISO 10218-1 و ANSI/RIA R15.06 المتعلقين بسلامة الروبوتات. في طراز SG-C1-21 الذي يبلغ وزنه حوالي 140 g، تم تخفيض حمل الإمساك في الوضع 2 لتقليل إجهاد المشغل أثناء عمليات التعليم اليدوي والصيانة طويلة الأمد. كما تتوفر ضمن السلسلة خيارات تهيئة مختلفة مجهزة بزر إيقاف الطوارئ، أو أزرار إضافية، أو وحدات تحديد بمفتاح.
12. التبطئة والإيقاف في خلية cobot
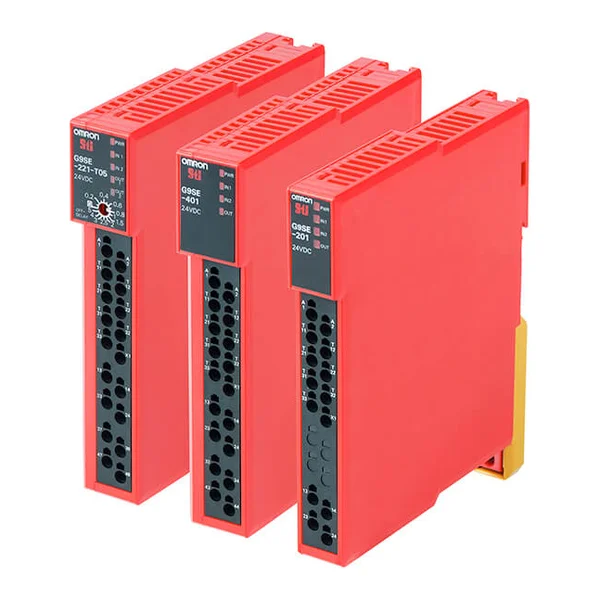
في حالة CISEL التي طُبِّقت فيها حلول السلامة من OMRON، تمت أتمتة الاختبار الكهربائي للوحات أنظمة توجيه السيارات باستخدام cobot OMRON TM5، حيث يقوم ماسح ليزري للسلامة OS32C الموضوع في الخلية بتبطئ حركة cobot عندما يقترب شخص إلى مسافة 3 m، ويوقف النظام تمامًا عندما يدخل إلى مسافة 1 m أو أقل. بفضل خلية الاختبار الروبوتية هذه التي أنشأتها شركة CISEL، يمكنها إجراء عمليات اختبار تصل إلى 400 قطعة في الساعة في نظام ورديتين متتاليتين مدة كل منهما 8 ساعات. يشرح دليل البدء السريع من OMRON كيفية توصيل ماسح ليزري للسلامة OS32C بأنظمة cobot OMRON TM بواسطة مرحل السلامة G9SE-221-T05. وفقًا لمبدأ الإيقاف الوقائي الموضح من قبل OMRON، يجب إيقاف الروبوت قبل دخول منطقة cobot أو إيقافه لحظة كشف المشغل بواسطة جهاز سلامة مثل ماسح المنطقة، بينما يمكن استخدام ستارة ضوئية للسلامة ومفاتيح السلامة في التطبيقات الأكثر خطورة أو ذات السرعة العالية.
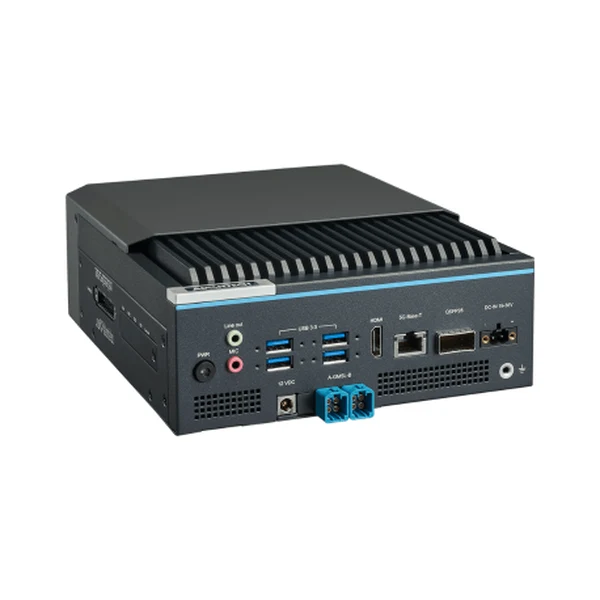
يشكل ADVANTECH MIC-733-AO القائم على Jetson AGX Orin النواة العتادية لحل AI Accelerator الذي يضيف الذكاء الاصطناعي والرؤية الآلية إلى روبوتات cobot من UR Series و e-Series الخاصة بـ Universal Robots؛ وقد عرضت الشركتان هذا الحل معًا في معرض iREX 2025 في ديسمبر 2025.
13. خلية الترصيص الروبوتية
وفقًا لدليل حلول آلية التستيف بالروبوت من OMRON، يوفر ماسح ليزري للسلامة OS32C وظيفة التبطئ عبر كشف الوجود في آلة التستيف المزودة بـ cobot من خلال إنشاء مناطق آمنة شاملة، بينما يتطلب مفتاح الباب القافل D4SL مفتاحًا فريدًا لإعادة التشغيل الواعي، ويوفر وحدة التحكم G9SX زمن استجابة ON→OFF أقل من 15 ms. وتتضمن قائمة دخل السلامة في الدليل نفسه ستارة ضوئية للسلامة F3SG-SR، ومشغلات التكتم (muting) مع صندوق التوصيل، والمفاتيح غير التلامسية D41L و D41D، ومفتاح الباب القافل D4SL-N، ومرحل السلامة G9SE. وفي خلية روبوت التستيف التابعة لشركة KERRY FOODS في كندا، وتمشياً مع معيار CAN/CSA Z434 (ISO 10218-2)، تم تركيب ستة أجهزة ستارة ضوئية للسلامة OMRON F3SG-RA تتميز بالتكتم الذكي وبإمكانية البرمجة عبر Bluetooth بدلاً من الواقيات الصلبة، مما أتاح للروبوت والمشغل العمل معًا بأمان.
في صفحة تطبيقات التغليف لـ TELEMECANIQUE، تُعرَّف منطقة روبوت التكديس كمنطقة يجب أن تظل آمنة للمشغل أثناء مراقبة سيرَي الدخول والخروج؛ وتوصي الشركة المصنعة بستائر ضوئية للسلامة معتمدة وفقًا لـ IEC 62061 SILCL3 لهذه المنطقة، وتنصح باستخدام مستشعرات بتصنيف IP67 على الأقل مشيرةً إلى أن آلات التكديس توجد في بيئات مغبرة ورطبة. كما يدرج دليل XUSL2E/XUSL4E آلات التكديس وخلايا العمل الروبوتية بشكل منفصل ضمن تطبيقات ستارة ضوئية للسلامة.
في مثال آلة التكديس المذكور في دليل التغليف لـ PANASONIC، تُدرج تدابير السلامة الأساسية، واكتشاف الحافة الأمامية، والتحقق من وجود الصندوق على أذرع الروبوت، واكتشاف حركة الرفع لوحدة النقل ذات الزاوية القائمة. توفر ستارة ضوئية للسلامة SF4D من PANASONIC المستخدمة في خلية التكديس مقاومة للتواء والأنحناء والاهتزاز والصدمات المباشرة بهيكلها المعدني النحيف والمقوى، بينما تتكيف مع الظروف البيئية القاسية بفضل حماية IP67 وانبعاث الضوء عالي القدرة. أما المستشعر الحثي المستطيل GX-F12A في تطبيق آلة التكديس، فيؤدي مهمة الكشف في النقاط الضيقة التي لا يمكن تنظيفها بانتظام بفضل بنيته المدمجة وفئة حماية IP68G.
OMRONOS32Cماسح ليزري للسلامة من النوع 3، 270°OMRONF3SG-4RAستارة ضوئية للسلامة من النوع 4 بوضع التعطيل المؤقت (muting) OMROND4SL-Nمفتاح باب السلامة ذو القفلTELEMECANIQUEXUSL4E30Hستارة ضوئية للسلامة من النوع 4، 30 mm
 TELEMECANIQUEXUSL2E30H046Nستارة ضوئية للسلامة من النوع 2، 30 mm
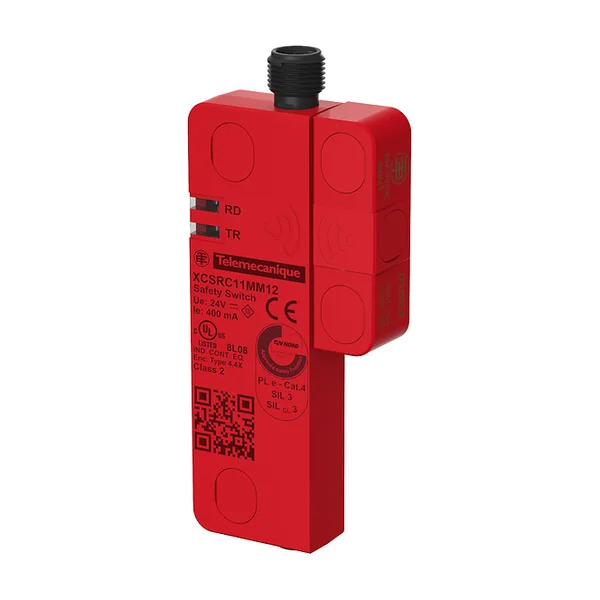 TELEMECANIQUEXCSRCمفتاح سلامة لاتلامسي بتقنية RFID، PL e, SIL 3
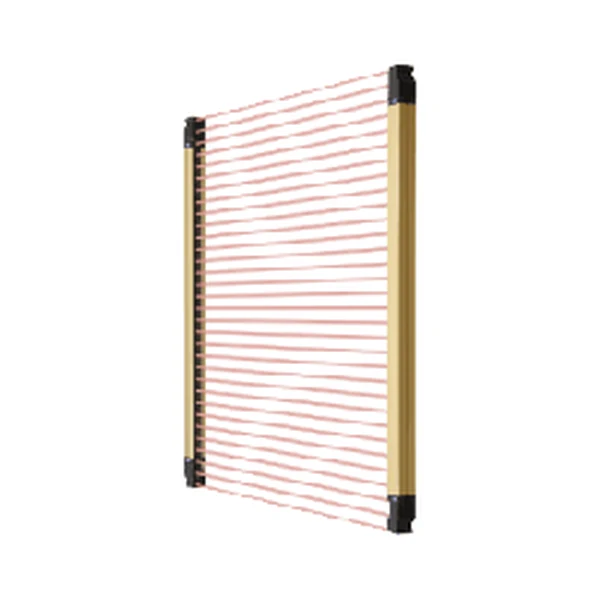 PANASONICSF4D-Hستارة ضوئية للسلامة من النوع 4، PL e / SIL 3
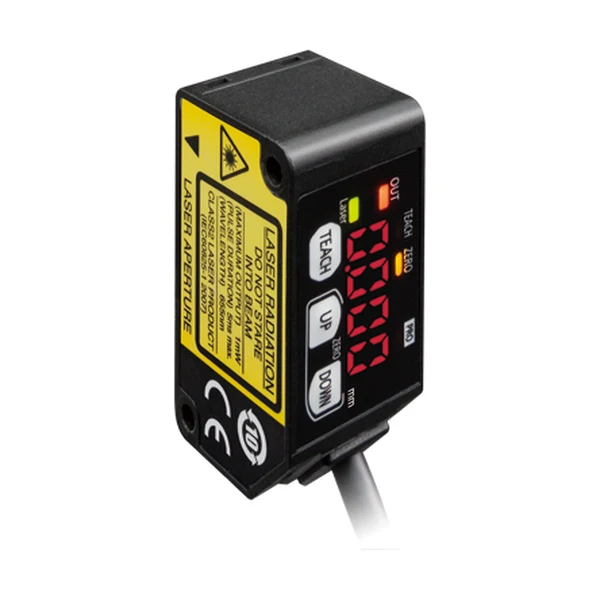 PANASONICHG-C1100مستشعر مسافة ليزري CMOS، ±35 mm
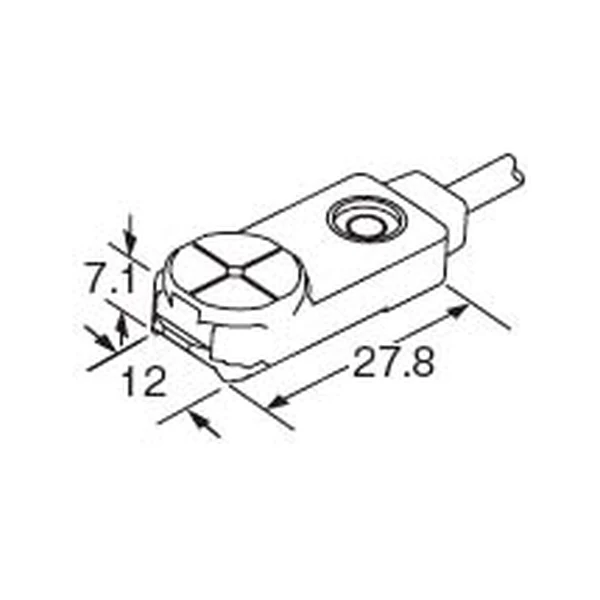 PANASONICGX-F12مستشعر حثي مستطيل، IP68G
14. المستشعرات على ذراع الروبوت ويده
في تحذيرات استخدام مستشعرات OMRON الكهروضوئية، يُشدد على أنه في حالة تركيب مستشعر على أجزاء ميكانيكية متحركة باستمرار مثل يد الروبوت، يجب تفضيل الموديلات ذات الكابلات المقاومة للانثناء (كابل الروبوت). وفي الأدلة المذكورة، يُوصى بأن يكون نصف قطر الانثناء لكابلات الروبوت 5 أضعاف القطر الخارجي للكابل على الأقل، ويُذكَّر بعدم انثناء الكابلات القياسية أو كابلات الروبوت في درجات حرارة 0 °C وما دونها. وضمن ملحقات المستشعرات الكهروضوئية من سلسلة E3Z، تُقدَّم كابلات بموصل M8 يحمل الكود XS3F-M421-402-R بأطوال 2 m و 5 m، وخيار “كابل روبوت مقاوم للاهتزاز” مستقيم وعلى شكل L.
في كتالوج TELEMECANIQUE OsiSense XU الكهروضوئي، تُدرج مجالات استخدام مكبرات الألياف الضوئية البلاستيكية بين البيئات ذات الاهتزاز العالي مثل أذرع الروبوت، والكشف عن وجود القطع وعلامات الألوان في آلات التجميع والتغليف، ويتم تقديم طراز XUYAFPCO946S كمرجع مزود بوضع التعليم وموصل M8، كما تُعد تطبيقات الروبوتات من بين التطبيقات الرئيسية في عائلة المستشعرات الحثية والسعوية من TELEMECANIQUE.
على الرغم من احتواء حساس الليزر PANASONIC HL-G1 على وحدة تحكم مدمجة، إلا أنه يُركب بصلابة وسهولة على العناصر المتحركة مثل المنزلقات وذراع الروبوت بفضل أبعاده المدمجة وهيكله الراتنجي الذي يبلغ وزنه حوالي 70 g، ويتم مدعومه بكابل مرن قياسي. وتبرز من بين مجالات تطبيق حساس PANASONIC HG-C التحكم في ارتفاع الروبوتات ذات الوصلات المتوازية (parallel link) وتعديل ارتفاع رؤوس التوزيع ورؤوس التجميع. ويظهر طراز HG-C1000 الموجود في دليل حساسات التغليف من PANASONIC بنية مثالية للتركيب على أذرع الروبوتات بجسمه الصغير والخفيف القادر على كشف الصناديق دون التأثر بلون الكائن. وبينما يمكن تركيب مكبر الألياف الضوئية FX-250 ذي الجسم المدمج بسهولة على أيدي الروبوت والمعدات ذات المساحات الضيقة، تتولى سلسلة HG-F1 مهام تسليم قطع العمل، والتحقق من عدد التستيف، والكشف من خارج منطقة عمل ذراع الروبوت في تطبيقات روبوتات النقل.
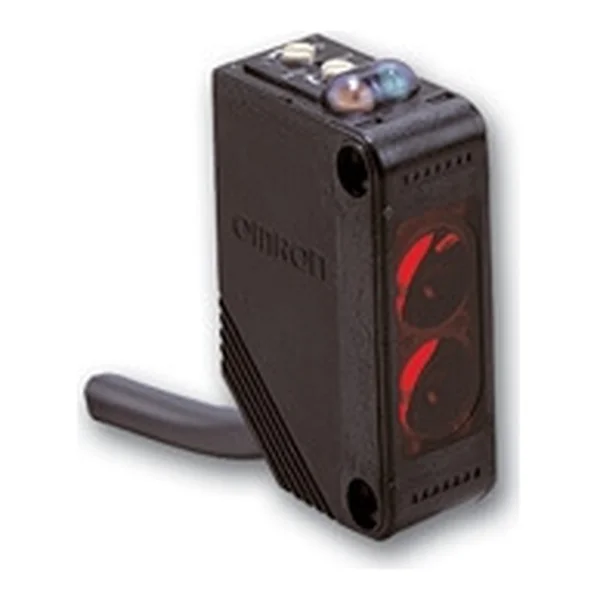 OMRONE3Z-T81-M1J-0-3Mمستشعر متقابل E3Z، وصلة M12 pigtail
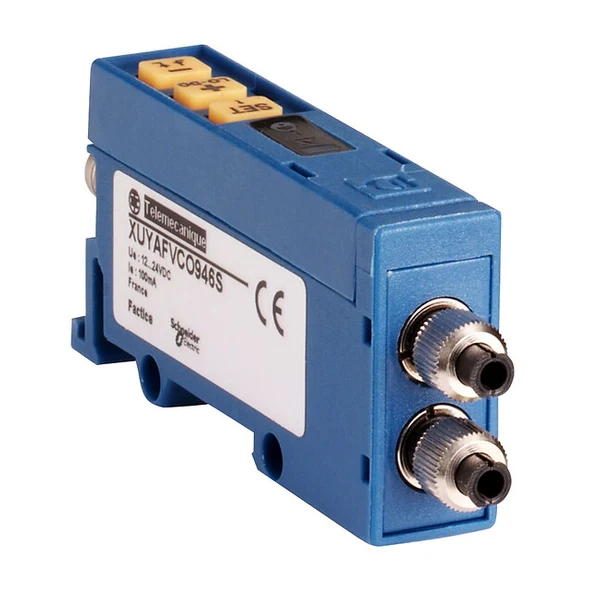 TELEMECANIQUEXUYمكبر ألياف بلاستيكية، M8
 TELEMECANIQUEXUF متقابلألياف بلاستيكية متقابلة
 TELEMECANIQUEXUF انعكاسي من الجسمألياف بلاستيكية انعكاسية من الجسم
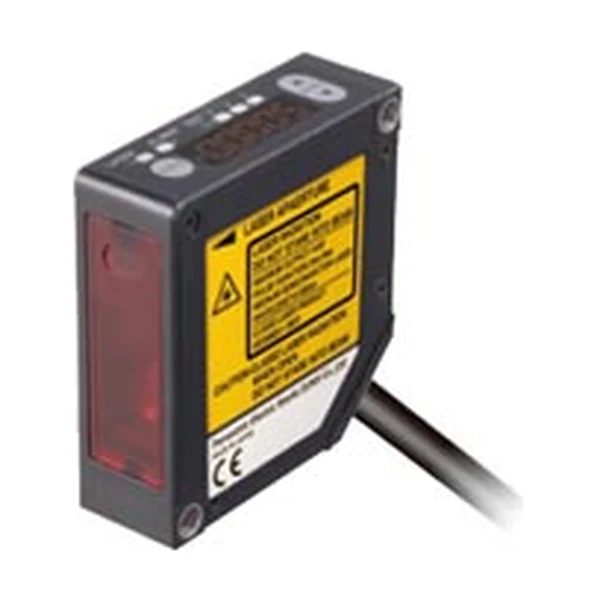 PANASONICHL-G105مستشعر مسافة ليزري مدمج في وحدة التحكمPANASONICHG-C1030مستشعر مسافة ليزري CMOS، ±5 mm
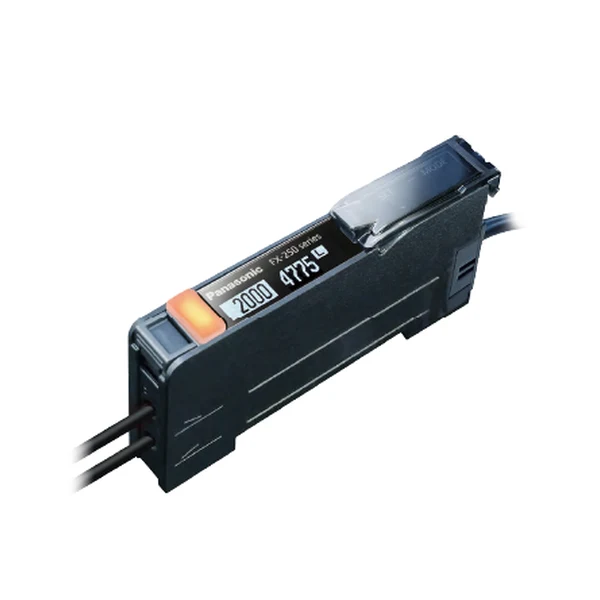 PANASONICFX-250مكبر ألياف مدمج
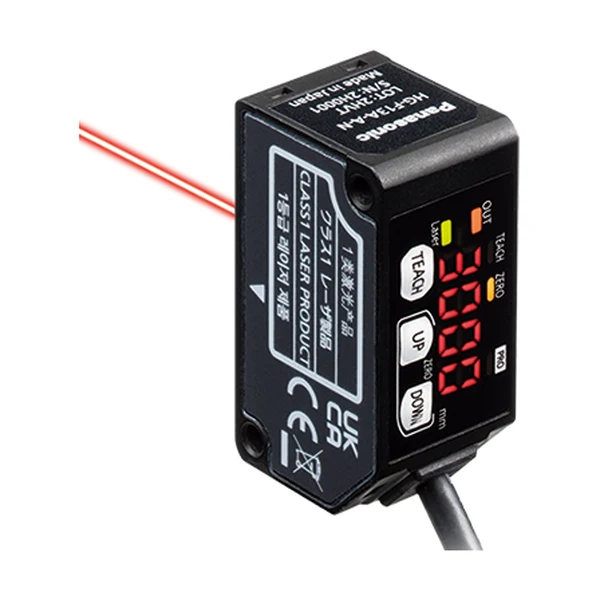 PANASONICHG-F13A-Aمستشعر الموضع من سلسلة HG-F1
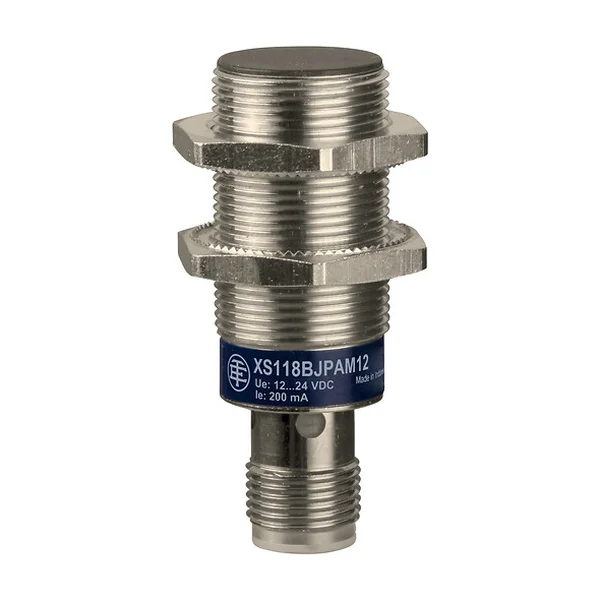 TELEMECANIQUEXS618B1PAM12مستشعر تقارب حثي، M18، قابل للغمر، Sn 8 mm
15. الحماية من رذاذ اللحام في خلية اللحام
يُوصى بالطرازات المانعة لرذاذ اللحام ’Spatter-prevention’ مثل WLCA2-LDS-N الموجودة في عائلة مفاتيح نهاية الشوط OMRON WL-N لتوفير الكشف في خطوط اللحام بالقوس التي يتناثر فيها الرذاذ بكثافة. تمنع بنية المواد المقاومة لالتصاق الرذاذ المستخدمة في هذه الطرازات الأعطال التي قد يسببها غبار الزنك الناتج في المكونات الميكانيكية أثناء عملية اللحام.
أما من جانب PANASONIC، فيتم تقديم ستارة ضوئية للسلامة SF4D تلبي معايير السلامة من النوع 4 و PL e و SIL 3، ويمكن توصيلها على التوالي حتى 5 وحدات تتكون من وحدة رئيسية واحدة و4 وحدات فرعية. غطاء الحماية الأمامي المطور لسلسلة SF4D يحمي سطح الكشف للستارة الضوئية من الأجسام المتطايرة مثل رذاذ اللحام، ولكن استخدام الغطاء يؤدي إلى تقليل مسافة تشغيل النظام.
16. AGV و AMR والروبوتات المتنقلة
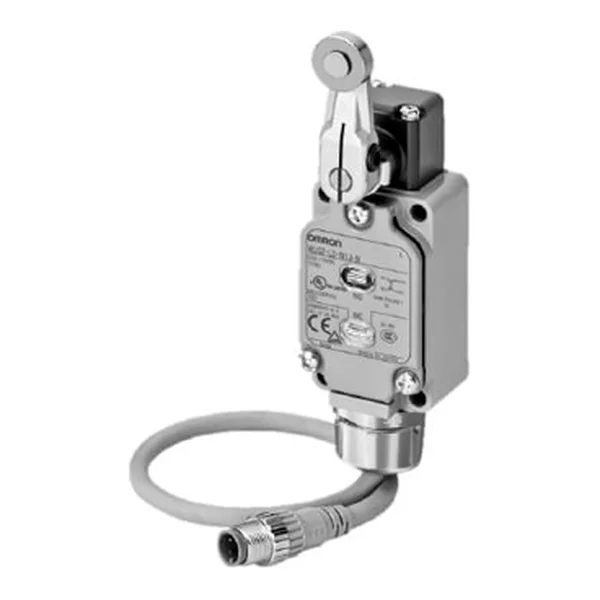
يقوم ماسح ليزري للسلامة OMRON OS32C بمسح مسار حركة أنظمة AGV لضمان إصدار تحذير صوتي عند الانتهاك في منطقة التحذير الأولى، وتبطئ المركبة في منطقة التحذير الثانية، وإيقاف المركبة تمامًا عبر مخرجي السلامة عند الدخول إلى منطقة السلامة. بينما يمكن تحديد ما يصل إلى 70 تركيبًا للمناطق في طراز OS32C تتكون كل منها من منطقة سلامة واحدة ومنطقتي تحذير، يمكن ضبط نصف قطر منطقة السلامة حتى 4 m ومناطق التحذير حتى مسافة 15 m في الجهاز الذي يمتلك زاوية مسح 270°. في تركيب AGV نموذجي، تُستخدم 4 مجموعات مناطق: سريعة وبطيئة للحركة إلى الأمام، وواحدة لكل من انعطافات اليسار واليمين؛ وعند وضع جهازين من OS32C عند النقاط الزاوية، يمكن حماية ثلاثة أو أربعة اتجاهات. وفقًا لـ OMRON أوروبا، تسهم الأبعاد الصغيرة لجهاز OS32C وهيكله الخفيف واستهلاك الطاقة المنخفض في تمديد زمن تشغيل الأنظمة المتنقلة التي تعمل بالبطارية؛ بينما تذكر PANASONIC أنه لا ينبغي استخدام أجهزة ستارة ضوئية للسلامة الخاصة بها في المعدات المتحركة مثل AGV.
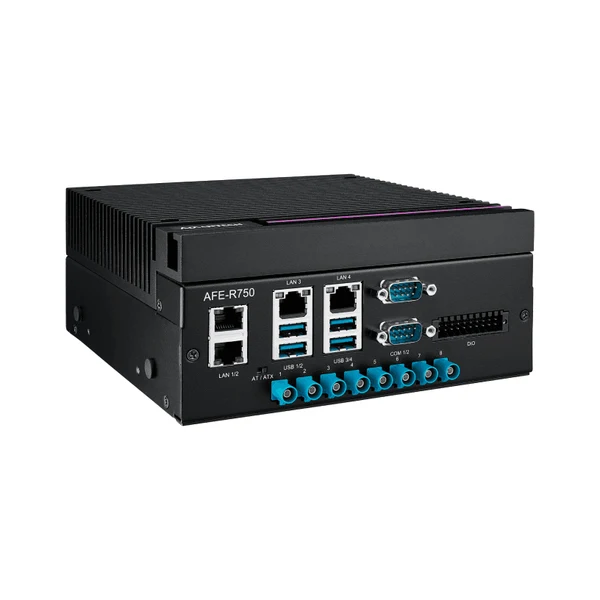
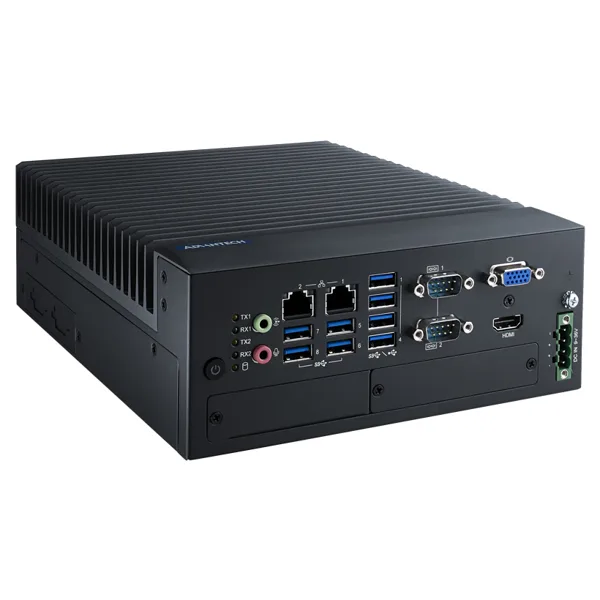
تذكر ADVANTECH في إعلان LogiMAT 2026 أنها تقدم منصات للبنية التحتية الحسابية بدلاً من إنتاج آلات نهائية لروبوتات AGV و AMR والرافعات الشوكية الذاتية القيادة والروبوتات الموجهة المتنقلة (MMR). يدعم AFE-R750، المتقدم من الشركة بنظام تحكم AMR، قوة الذكاء الاصطناعي التي تصل إلى 275 TOPS، وواجهات 4 × GbE و 2 × COM و DIO و CAN FD المخصصة لـ AMR مع برمجيات Advantech Robotic Suite. وبينما يهدف نظام MIC-732-AO المدمج من NVIDIA Nova Orin إلى الانتقال من AGV إلى بنية AMR عبر تقديم رؤية 360° ودعم 3D LiDAR باستخدام 8 مداخل كاميرا GMSL FAKRA، يوفر طراز MIC-733-AO حل كاميرا GMSL للروبوتات المتنقلة في المستودعات بالتعاون مع e-con Systems. أما نظام ADVANTECH AIR-030 edge AI المستخدم في روبوتات التسليم التي تقوم بتوزيع الطرود في سنغافورة، فيمتلك معالج Jetson AGX Orin، واستهلاك الطاقة القابل للتعديل بين 15–50 W، وتوصيلات الكاميرا، و 3D LiDAR، وحساسات التحكم في الحركة، ويعمل بين −10 و 60 °C.
17. الروبوتات الشبيهة بالإنسان (Humanoid)، و Jetson Thor وبرمجيات ROS2
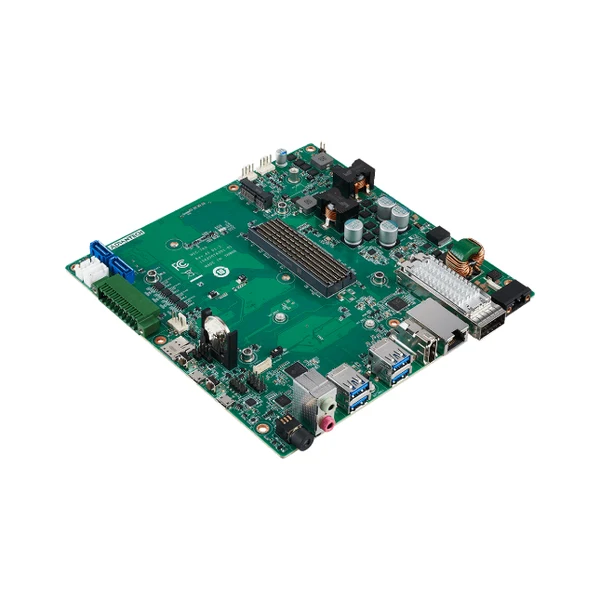
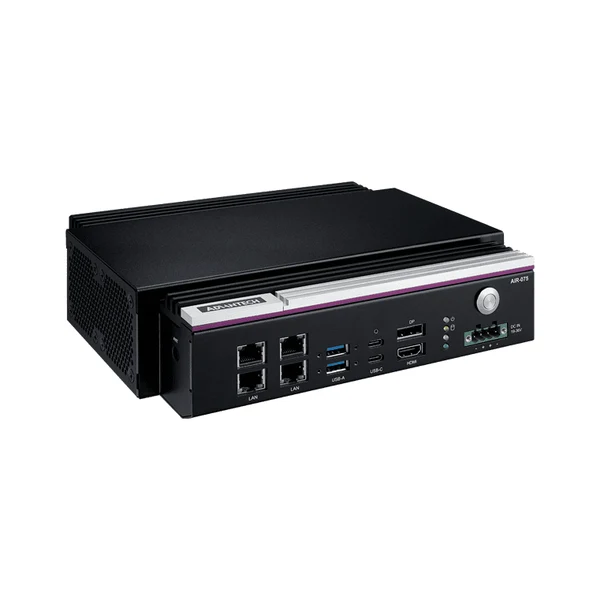
تُصنَّف مجموعة تطوير الروبوتات MIC-742-AT القائمة على Jetson Thor من شركة ADVANTECH في مجالات روبوتات humanoid، وأنظمة AMR، والروبوتات الجراحية بفضل أداء الذكاء الاصطناعي الذي يصل إلى 2.070 FP4 TFLOPS، وذاكرة 128 GB LPDDR5X، وقوة النظام 150 W، وموصل GMSL 2.0 بـ 8 قنوات. في العرض المصاحب لمعرض iREX 2025 بالتعاون مع ORBBEC، تم تقديم تطبيق روبوت humanoid متسارع باستخدام وحدة MIC-742-AT وكاميرا ORBBEC Gemini 330 3D. وبينما يوفر طراز MIB-742-AT، المتقدم كعقل AI على مستوى اللوحة، تحكمًا مغلق الحلقة في روبوتات humanoid والإنشاءات المتنقلة، تدعم منصة AIR-075 التي أُعلن عنها في يوليو 2026 عمليات اتخاذ القرار متعددة الوسائط في الروبوتات وأتمتة المصانع عبر توصيل 4 × 10GbE. بالإضافة إلى ذلك، يعمل نظام ADVANTECH MIC-770 V3 المؤكد بالتعاون مع MOV.AI في عمليات نقل صناديق الويفر وعمليات ذراع الروبوت من خلال قدرات الرؤية الآلية والتحكم بالاستدلال الذاتي المقدمة عبر بطاقة MXM GPU.
يجمع حل روبوت الخدمة humanoid المقدم في مايو 2026 من قبل ADVANTECH و AEOLUS ROBOTICS بين برمجيات NVIDIA Isaac ROS و Advantech Robotic Suite و Aeolus في بنية واحدة باستخدام نظام AFE-R750 كوحدة حسابية مركزية. تقصر حزمة Robotic Suite المقدمة في هذا النظام، والذي يهدف إلى التفاعل باللغة الطبيعية والتحكم في ذراع الروبوت والعمل الذاتي عند الحافة، أوقات التكامل البرمجي عبر تقديم مجموعات أدوات ROS2 و Autoware، وحزم SDK لاستنتاج AI المحسنة، وعقد ROS لكاميرا GMSL. مع دمج كاميرات BASLER ace 2 GMSL في منصة AFE-R750، يمكن للمطورين الوصول إلى بيانات الكاميرا مباشرة عبر عقد ROS، وبالمثل يقدم طراز MIC-732-AO دعمًا لـ NVIDIA Isaac ROS2. تقدم وحدة أعمال الروبوتات في ADVANTECH المكونات الحسابية وتوصيلات الحساسات والبرمجيات للقطاع في شكل حزم محققة مسبقًا للروبوتات المستقلة، و AMR، وأذرع الروبوتات، والطائرات بدون طيار التجارية.
أي منتج لأي احتياج؟
| الاحتياج | مجموعة المنتجات |
|---|---|
| توجيه الروبوت 3D، التقاط العشوائي من الصناديق (bin picking)، والتغذية | HIKROBOT RoboScan, RoboScan Ultra |
| تفريق المنصات، الترصيص المنصاتي، تغذية الطرود | HIKROBOT MV-RS-Base-L, MV-DB1300A V2.0, MV-DB500S-S |
| الفحص المثبت على الروبوت، تحديد الموضع 2D | HIKROBOT SC3000, CS الكاميرات، VisionMaster (VM) |
| محيط خلية الروبوت ومدخلها | OMRON OS32C / F3SG-SR، TELEMECANIQUE XUSL4 |
| مراقبة باب الروبوت والمنطقة | OMRON G9SX / D40A / D41G، TELEMECANIQUE XCSRC |
| تعليم الروبوت وصيانته | OMRON A4EG، PANASONIC SG-C1 |
| خلية cobot والترصيص المنصاتي | OMRON OS32C / G9SE / F3SG-RA، TELEMECANIQUE XUSL4، PANASONIC SF4D |
| الاستشعار والقياس على ذراع الروبوت ويده | PANASONIC HL-G1 / HG-C / FX-250، TELEMECANIQUE ألياف XUY |
| سلامة والتحكم في AGV / AMR | OMRON OS32C، ADVANTECH AFE-R750 / MIC-732-AO |
| كمبيوتر الروبوتات الشبيهة بالإنسان (Humanoid) وروبوتات الجيل الجديد | ADVANTECH MIC-742-AT / MIB-742-AT |
المصدر: بيانات منتجات HIKROBOT، ودراسات الحالة والأخبار؛ دليل اختيار مكونات السلامة من OMRON، وكُتيب G9SX، وورقة بيانات A4EG، ودليل OS32C ودليل حلول روبوتات التكديس؛ أدلة استخدام TELEMECANIQUE XCSR و XUSL، وكتالوجات XU و XS؛ صفحات منتجات PANASONIC ودليل مستشعرات التغليف؛ صفحات منتجات ADVANTECH وإعلاناتها. الصور تعود لـ HIKROBOT؛ والروبوتات الظاهرة في الصور ليست ضمن مجموعة منتجات FST. يتم تقييم المخاطر وتصميم وظائف السلامة في سلامة الروبوتات على أساس كل مشروع على حدة.
أخبرونا عن تطبيقكم لنصمّمه معاً
شاركنا نوع القطعة وترتيب الصندوق، وعلامة الروبوت التجارية، وزمن الدورة، وتخطيط الخلية، ومتطلبات السلامة؛ لنختار معًا كاميرا 3D، وبرمجيات التوجيه، ومكونات السلامة والتحكم. تقدّم FST Teknoloji في مشاريع هذا القطاع حلولاً متكاملة جاهزة للتسليم في الرؤية الآلية وتكامل الأنظمة باستخدام أجهزة HIKROBOT.